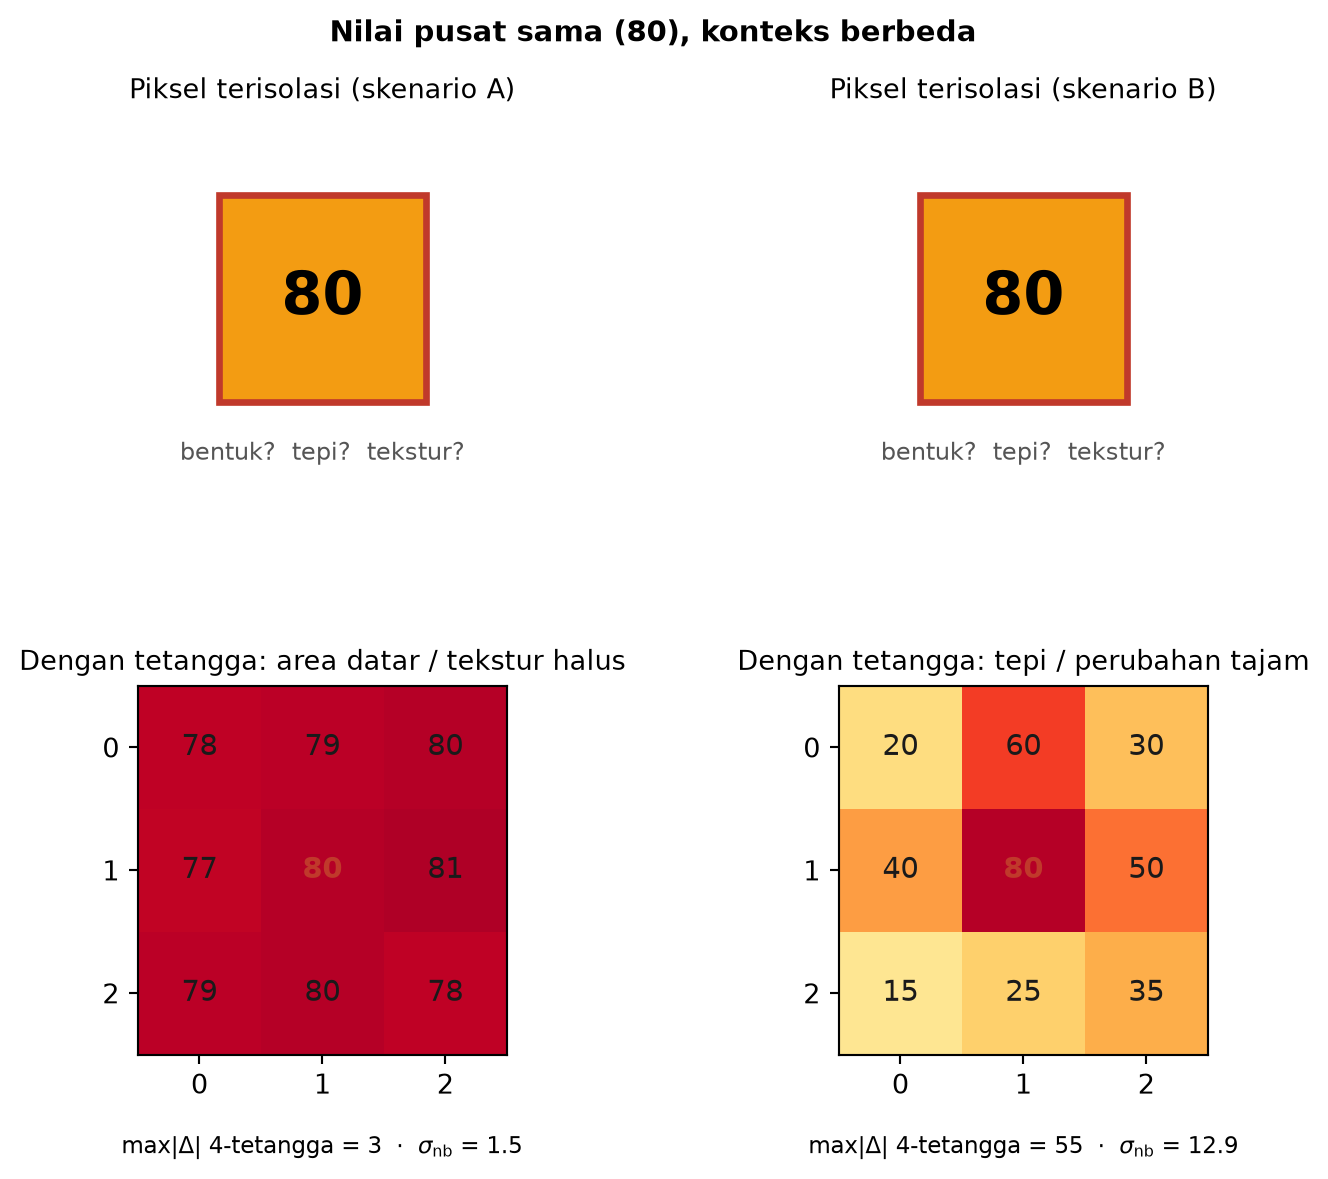
Konsep ketetanggaan piksel dan operasi lokal
Pengolahan Citra Digital (PCD) — modul pengantar
Hampir semua teknik pengolahan citra tidak memproses satu piksel secara terisolasi. Nilai di posisi \((i,j)\) dihitung ulang dari piksel-piksel di sekitarnya menurut aturan tetap — inilah operasi ketetanggaan (neighborhood operation). Modul ini merangkum apa yang dimaksud tetangga, operasi apa saja yang lazim dipakai, fungsi dan efek masing-masing, serta contoh nyata dengan ilustrasi. Untuk morfologi biner dan deteksi tepi secara mendalam, lanjutkan ke morfologi biner dan deteksi tepi.
0.1 Tujuan pembelajaran
- Mendefinisikan jendela ketetanggaan, mode batas, konektivitas 4 vs 8, dan membedakannya dari elemen penstruktur morfologi.
- Mengelompokkan operasi lokal: linear (konvolusi), statistik urut (median), gradien/tepi, morfologi, dan label komponen.
- Menjelaskan fungsi, efek visual, dan parameter (ukuran jendela, \(\sigma\), padding) untuk setiap keluarga.
- Mengaitkan setiap keluarga dengan aplikasi nyata (kamera, industri, medis, dokumen).
- Membaca ilustrasi dan contoh kode NumPy/SciPy pada citra uji.
- Menghitung secara manual (pada patch kecil) keluaran mean, Gaussian, median, Sobel, Laplacian, morfologi, dan label komponen.
1 Citra sebagai grid dan “tetangga”
Citra digital disimpan sebagai matriks \(f[i,j]\): indeks \(i\) = baris (vertikal), \(j\) = kolom (horizontal). Satu piksel \(f[i,j]\) hanya menyimpan satu bilangan (abu-abu) atau vektor warna (RGB). Informasi bentuk, tepi, atau tekstur baru muncul ketika kita membandingkan \(f[i,j]\) dengan nilai di posisi lain pada grid.
Jendela ketetanggaan \(W_z\) di sekitar piksel pusat \(z=(i,j)\) adalah himpunan indeks relatif yang tetap, misalnya salib \(3\times3\) atau kotak \(5\times5\). Operasi lokal menulis:
\[ g[i,j] = \mathcal{O}\bigl(\{ f[i+u,\, j+v] \mid (u,v) \in W \}\bigr), \]
1.0.1 Membaca rumus operasi lokal
| Simbol | Arti |
|---|---|
| \(g[i,j]\) | Nilai citra keluaran di baris \(i\), kolom \(j\) (bisa intensitas baru, magnitud tepi, label komponen, dll.) |
| \(f[i,j]\) | Citra masukan (matriks intensitas asli) |
| \((i,j)\) | Pusat jendela — piksel yang sedang diproses |
| \((u,v)\) | Offset relatif terhadap pusat: “berapa baris/kolom dari pusat” |
| \(W\) | Himpunan offset yang ikut (bentuk jendela tetap), mis. kotak \(3\times3\) atau salib 4-tetangga |
| \(\mathcal{O}\) | Aturan agregasi yang mengubah sekumpulan angka menjadi satu hasil (atau keputusan lokal) |
Himpunan \(\{ f[i+u,\, j+v] \mid (u,v) \in W \}\) dibaca: untuk setiap offset \((u,v)\) yang termasuk dalam \(W\), ambil nilai \(f\) di posisi \((i+u,\, j+v)\). Hasilnya adalah patch (kumpulan nilai) di sekitar pusat — bukan seluruh matriks \(f\). Contoh: pusat \((i,j)=(5,7)\) dan offset \((u,v)=(-1,0)\) berarti membaca \(f[4,7]\) (satu baris di atas pusat); offset \((1,1)\) berarti \(f[6,8]\).
Alur per piksel: (1) tetapkan pusat \((i,j)\); (2) kumpulkan semua \(f[i+u,j+v]\) untuk \((u,v)\in W\); (3) terapkan \(\mathcal{O}\) → tulis ke \(g[i,j]\); (4) ulangi untuk setiap \((i,j)\) lain pada citra.
Pilihan \(\mathcal{O}\) menentukan keluarga operasi (rata, median, gradien, morfologi, label komponen, …) — ringkasannya ada di Peta operasi ketetanggaan. Patch yang sama dengan \(\mathcal{O}\) berbeda dapat memberi \(g[i,j]\) berbeda; contoh numerik mean \(3\times3\) ada di rata aritmetika.
Bila \(\mathcal{O}\) berupa jumlah berbobot tetap per offset, rumus di atas menyusut ke konvolusi \((f * h)[i,j]\) (Konvolusi linear); median, min/max, dan flood-fill tidak selalu ditulis sebagai konvolusi.
Indeks jendela di tepi citra bisa keluar matriks — aturan padding dijelaskan pada Mode batas.
Pola \(W\) dan \(\mathcal{O}\) yang sama di setiap \(z=(i,j)\) membuat operasi shift-invariant (invarian terhadap pergeseran): menggeser pusat hanya menggeser isi patch, bukan bentuk \(W\) maupun definisi \(\mathcal{O}\).
1.1 Jendela lebih besar dan elemen penstruktur
- Jendela \(N\times N\) (mis. \(5\times5\), \(7\times7\)): semakin besar, semakin banyak piksel “jauh” dari pusat ikut → efek lebih halus atau lebih global secara lokal (blur lebih kuat, noise titik lebih mudah hilang pada median).
- Elemen penstruktur \(B\) (morfologi): juga himpunan offset di sekitar pusat, tetapi bentuknya bebas — tidak harus kotak penuh (garis, disk digital, plus). Lihat modul morfologi dan bagian Morfologi di bawah.
2 Peta operasi ketetanggaan
| Keluarga | Aturan \(\mathcal{O}\) | Linear? | Fungsi utama | Efek khas |
|---|---|---|---|---|
| Rata / Gaussian | rata berbobot | ya | redam noise, haluskan | detail halus hilang, tepi memburam |
| Median | nilai tengah | tidak | hapus noise titik | tepi lebih terjaga daripada rata |
| Gradien (Sobel, dll.) | diferensi tertimbang | ya | sorot perubahan intensitas | peta tepi / magnitud |
| Laplacian / LoG | turunan kedua | ya | tepi, blob | respons berosilasi; zero-crossing |
| Morfologi | min / max / logika himpunan | tidak | bentuk mask biner | isi lubang, hapus duri, lebar/sempit |
| Label komponen | flood-fill pada graf | tidak | hitung objek | jumlah & ukuran komponen |
Alur modul: (1) kerangka jendela dan rumus umum → (2) peta keluarga operasi → (3) mode batas (tepi citra) → (4) filter intensitas (rata/Gaussian, median, gradien) → (5) morfologi mask biner → (6) konektivitas dan label komponen → (7) ringkasan aplikasi dan latihan.
3 Mode batas (border handling)
Indeks jendela yang keluar dari citra perlu aturan batas:
| Mode | Perilaku | Kapan dipakai |
|---|---|---|
constant |
isi 0 (atau nilai tetap) | cepat; bisa muncul tepi palsu di frame |
reflect |
cerminkan isi citra | umum pada filter dan Sobel |
nearest |
ulangi piksel tepi | alternatif ringan |
wrap |
periodik | jarang pada foto natural |
Contoh mikro (1D). Citra 1D lima piksel: \(f = [100,\,80,\,60,\,40,\,20]\) (kiri terang, kanan gelap). Jendela \(3\times1\) di piksel kiri \(i=0\) membutuhkan indeks \(-1,0,1\). Nilai “virtual” di \(i=-1\) menurut mode:
| Mode | Nilai di \(i=-1\) | Tiga nilai jendela | Rata \(3\times1\) (ilustrasi) |
|---|---|---|---|
constant |
\(0\) | \([0,\,100,\,80]\) | \(\approx 60\) |
reflect |
\(80\) | \([80,\,100,\,80]\) | \(\approx 86{,}7\) |
nearest |
\(100\) | \([100,\,100,\,80]\) | \(\approx 93{,}3\) |
wrap |
\(20\) | \([20,\,100,\,80]\) | \(\approx 66{,}7\) |
Rata di tepi bervariasi meski citra asli sama — itulah sumber tepi palsu pada constant (nol menarik rata ke gelap) atau wrap (nilai kanan “masuk” ke kiri).
/tmp/ipykernel_4809/4190580750.py:88: UserWarning: This figure includes Axes that are not compatible with tight_layout, so results might be incorrect.
  plt.tight_layout(rect=[0, 0.03, 1, 1])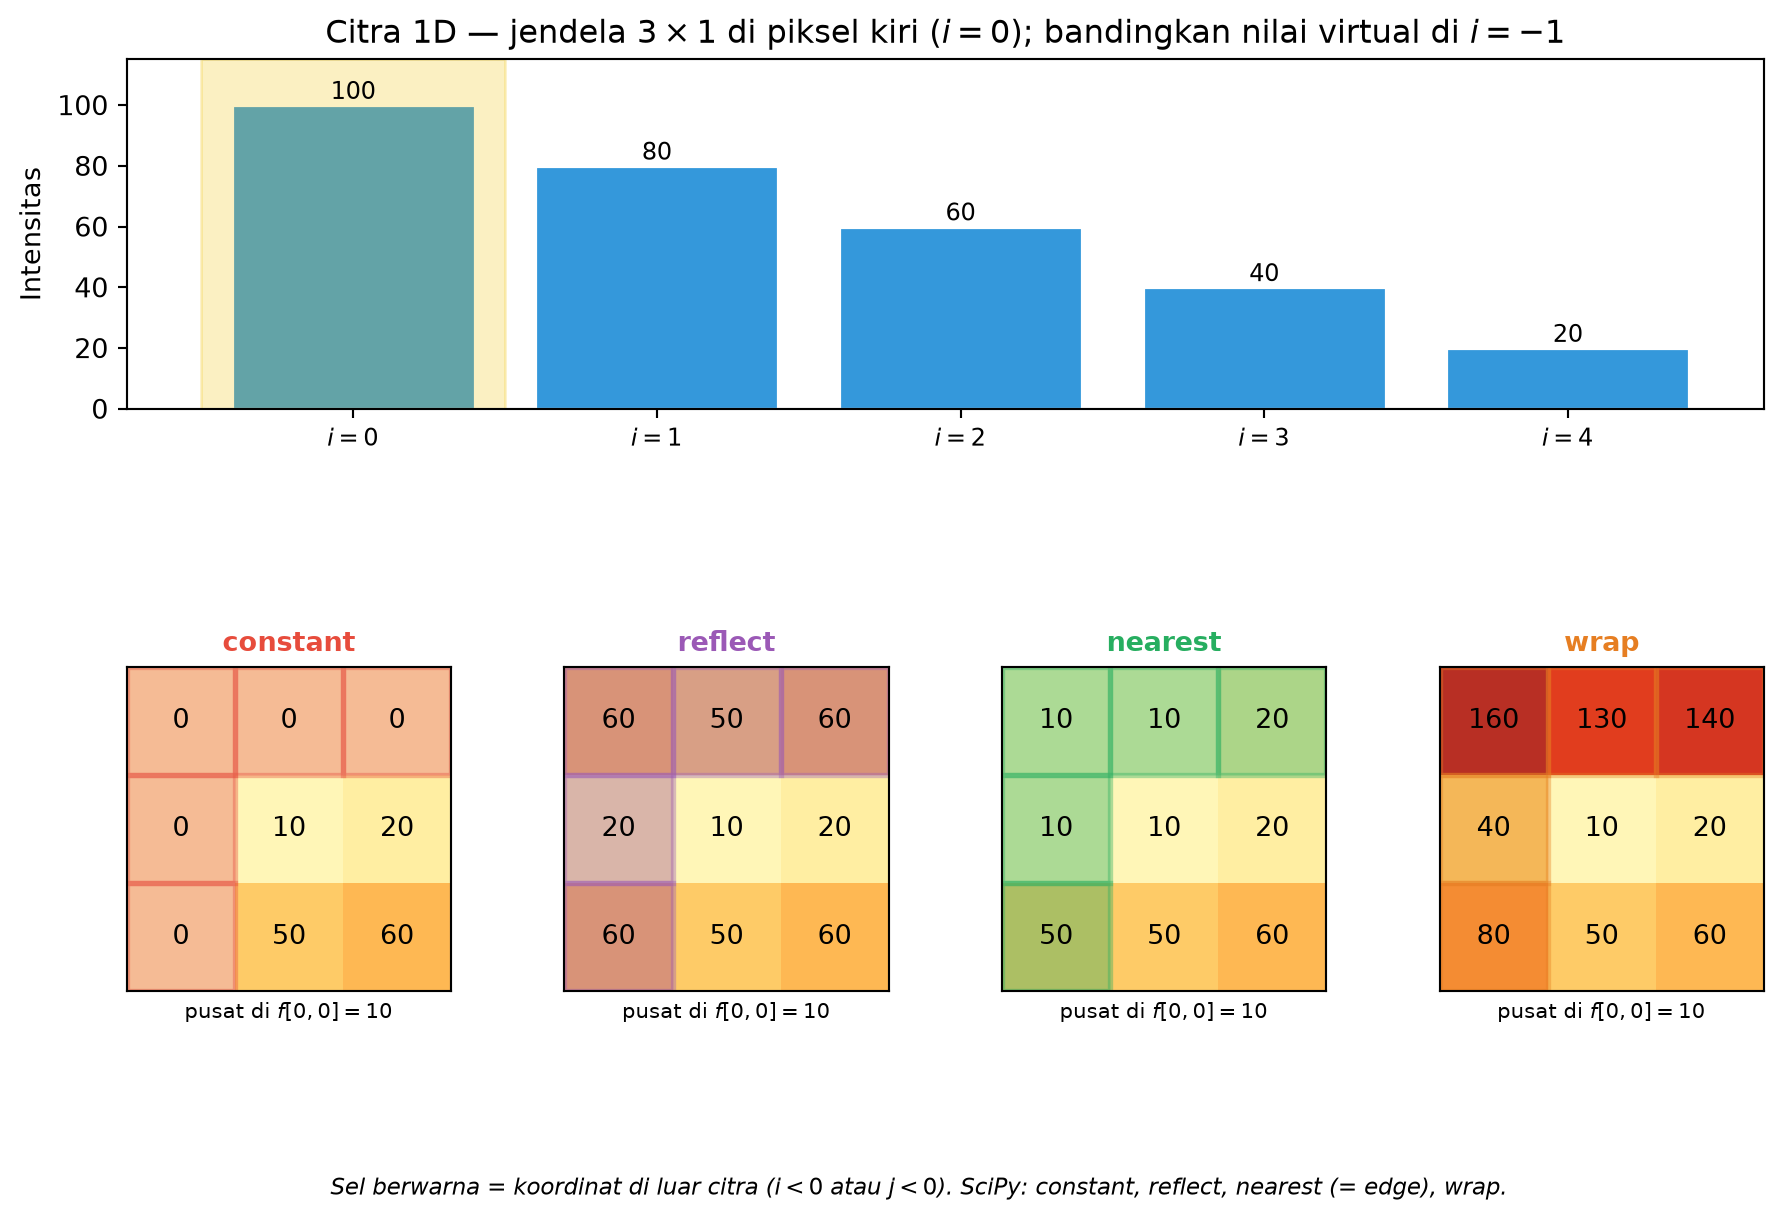
Efek: baris/kolom pinggir citra dapat terang/gelap tidak wajar jika mode salah — penting pada pipeline industri yang menganalisis objek di tepi frame. Pada contoh 1D, constant menurunkan rata tepi karena mengisi nol; reflect / nearest mempertahankan intensitas mirip tetangga dalam citra; wrap “membawa” nilai dari sisi berlawanan citra.
3.0.1 Ilustrasi pada citra abu-abu
Skema seperti objek terang masuk dari kiri frame inspeksi (latar gelap ~45, area objek ~210). Mean filter \(15\times15\) meratakan noise lokal, tetapi di pita tepi frame (kotak putus pada baris atas) keluaran bisa menyimpang: constant menarik rata ke gelap karena padding nol; wrap menarik nilai dari sisi berlawanan citra; reflect dan nearest biasanya paling dekat satu sama lain di pinggir. Baris bawah membandingkan crop tepi atas dan selisih terhadap reflect (biru = lebih gelap, merah = lebih terang).
/tmp/ipykernel_4809/4028329776.py:79: UserWarning: This figure includes Axes that are not compatible with tight_layout, so results might be incorrect.
  plt.tight_layout(rect=[0, 0.04, 1, 1])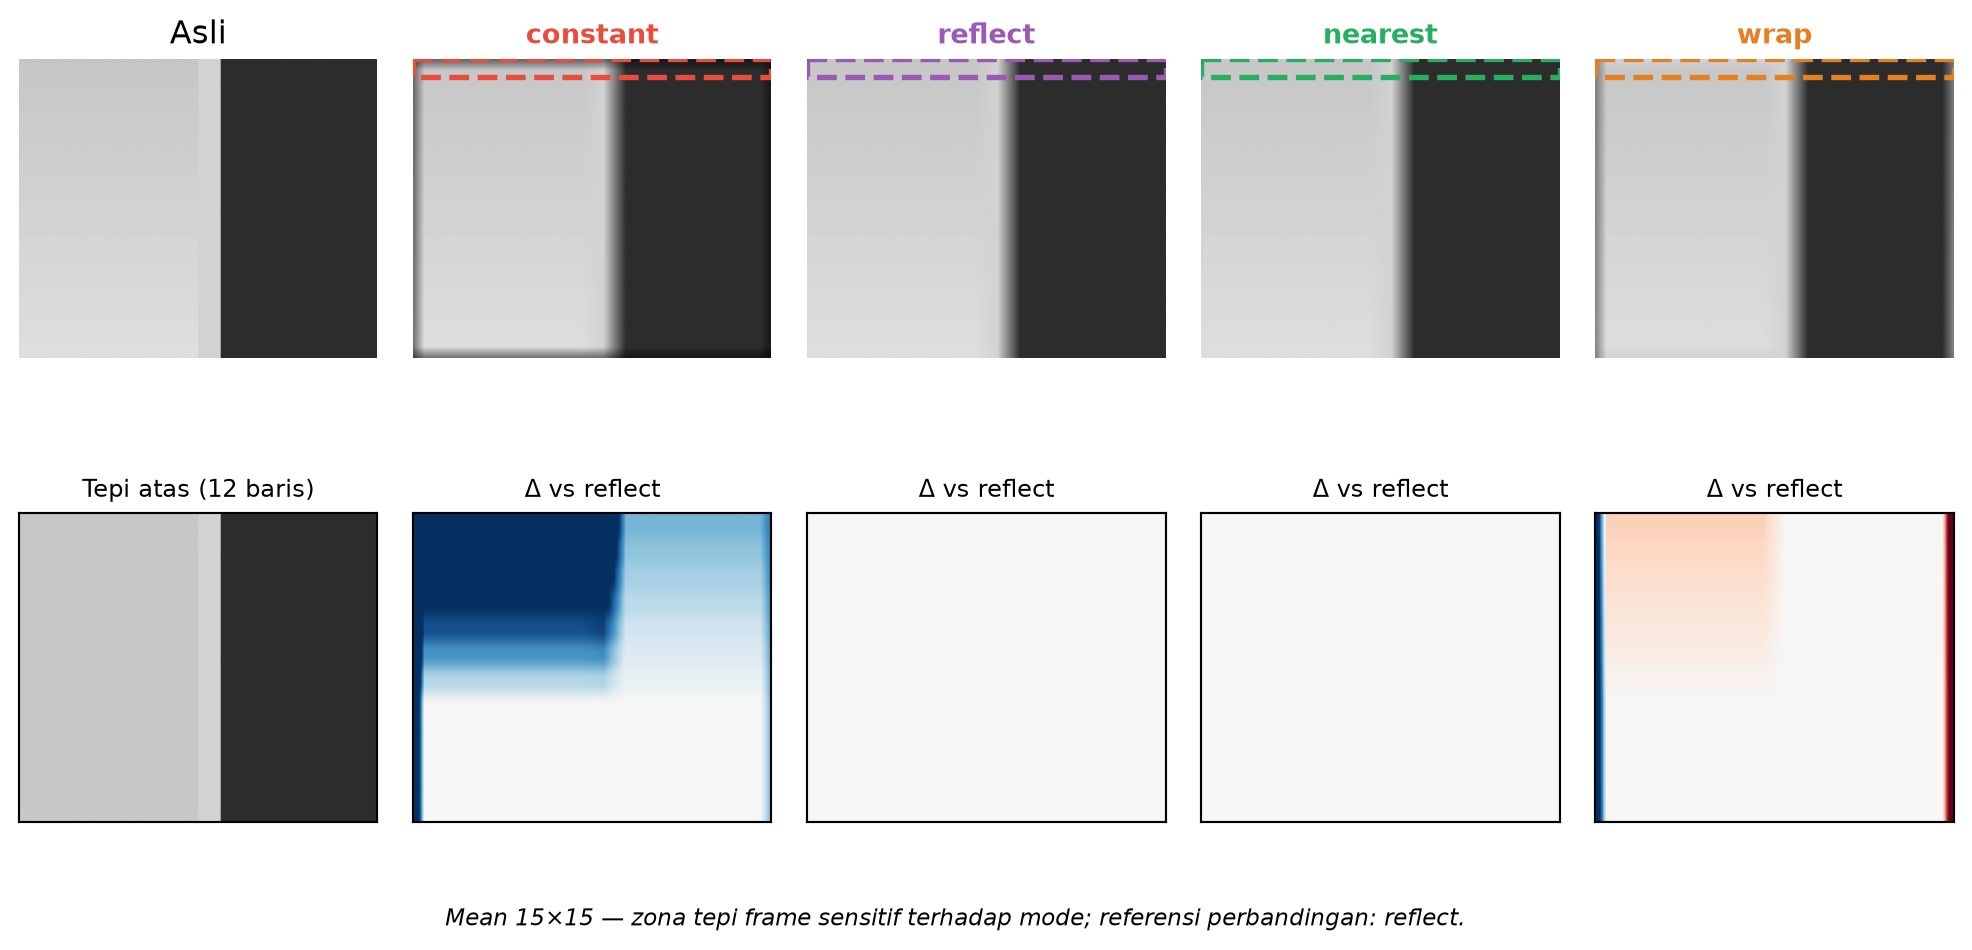
4 Operasi pada intensitas (filter lokal)
Bagian berikut memperdalam filter intensitas pada citra abu-abu: konvolusi linear, median, lalu gradien/tepi.
5 Konvolusi linear (filter rata dan Gaussian)
Konvolusi 2D dengan kernel \(h\) berukuran kecil:
\[ (f * h)[i,j] = \sum_{m,n} f[i-m,\, j-n]\, h[m,n]. \]
Ini realisasi \(\mathcal{O}\) = jumlah berbobot pada jendela; bobot ditentukan oleh kernel \(h\).
5.1 Rata aritmetika (mean filter)
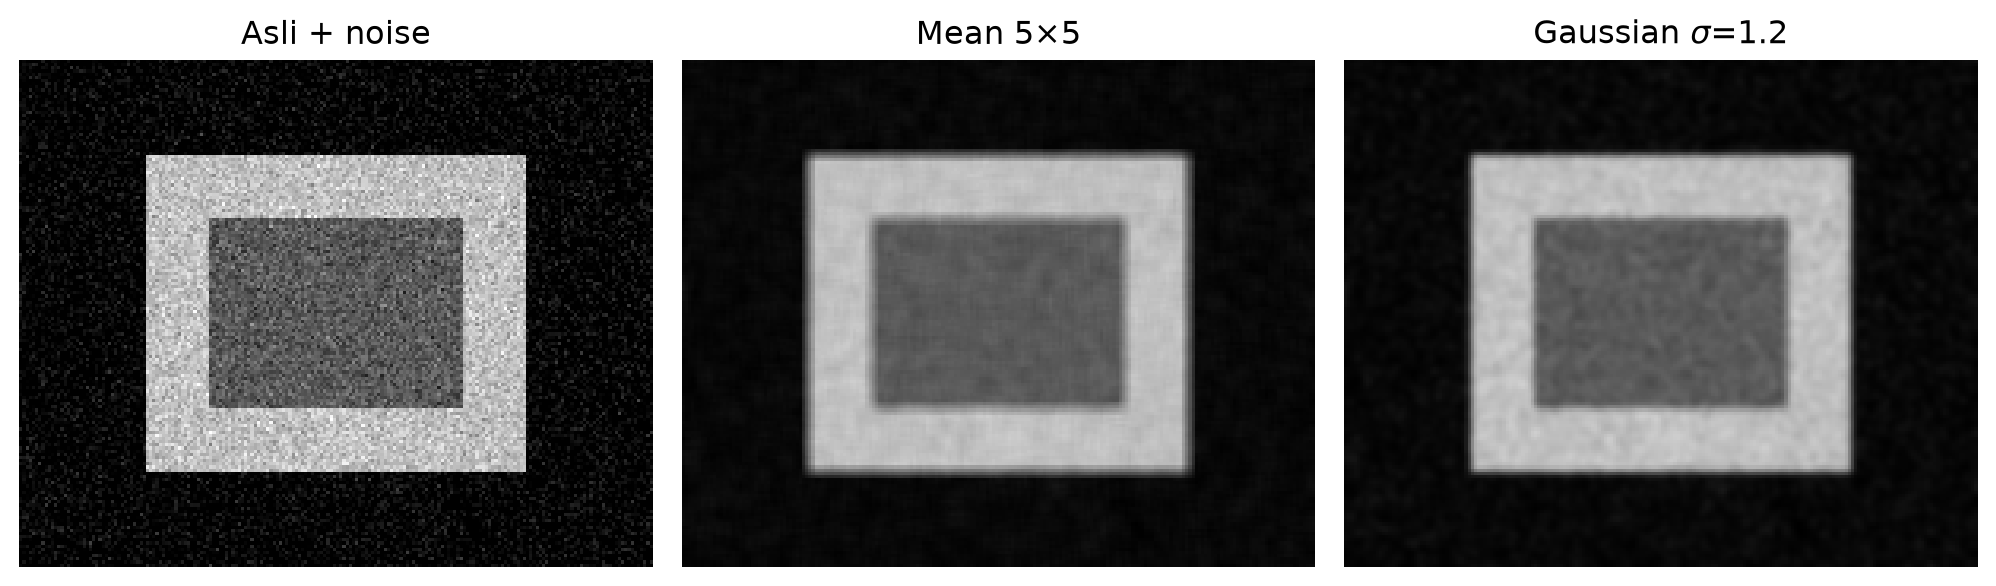
Kernel seragam \(1/(N^2)\) pada jendela \(N\times N\).
| Aspek | Keterangan |
|---|---|
| Fungsi | Meredam noise acak (Gaussian), menghaluskan tekstur |
| Efek | Citra lebih licin; tepi dan garis tipis memburam |
| Parameter | \(N\) besar → blur lebih kuat |
Contoh nyata: kamera CCTV malam hari — mean \(3\times3\) atau \(5\times5\) sebelum deteksi gerak mengurangi grain, tetapi nomor plat bisa ikut blur jika \(N\) terlalu besar.
5.1.1 Contoh perhitungan manual (mean \(3\times3\))
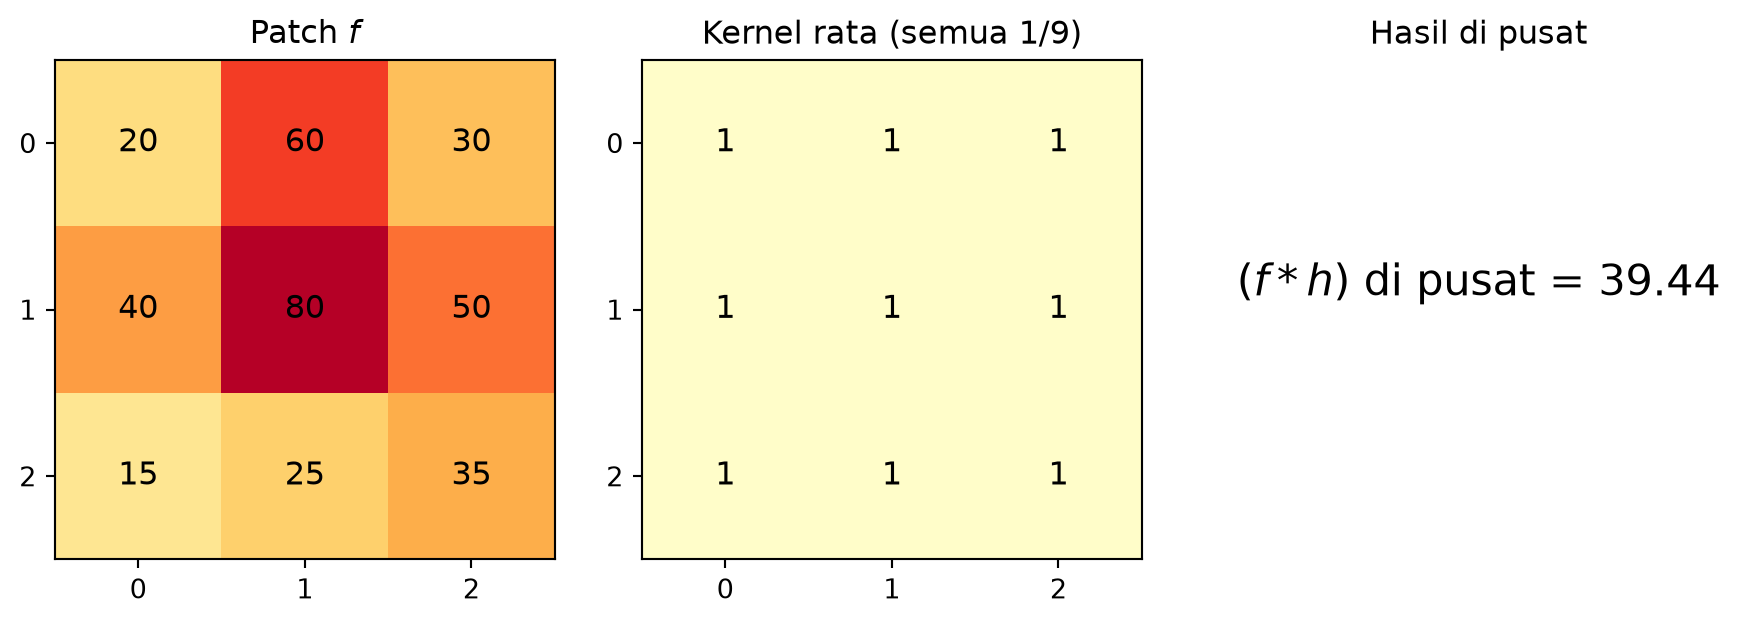
Ambil patch intensitas \(f\) di sekitar piksel pusat (baris 1, kolom 1). Angka di dalam kurung menandai pusat jendela:
\[ f = \begin{bmatrix} 20 & 60 & 30 \\ 40 & \mathbf{80} & 50 \\ 15 & 25 & 35 \end{bmatrix}. \]
(Patch referensi ini dipakai ulang pada contoh Gaussian, Sobel, dan Laplacian di bawah.)
Kernel rata \(3\times3\): \(h[m,n] = \tfrac{1}{9}\) untuk semua \((m,n)\).
Langkah 1 — jumlahkan sembilan nilai:
\[ S = 20+60+30+40+80+50+15+25+35 = 355. \]
Langkah 2 — bagi 9:
\[ (f * h)[1,1] = \frac{S}{9} = \frac{355}{9} \approx \mathbf{39{,}44}. \]
Interpretasi: pusat asli \(80\) “ditarik” ke sekitar \(39\) karena tetangga lebih gelap; inilah efek pemburaman pada tepi terang yang dikelilingi area gelap.
5.2 Gaussian
Kernel \(h\) berbentuk lonceng; parameter \(\sigma\) mengatur lebar.
| Aspek | Keterangan |
|---|---|
| Fungsi | Pra-pemrosesan sebelum deteksi tepi (mis. Canny), piramida skala |
| Efek | Halus isotropik (sama ke segala arah); lebar efektif ~ \(6\sigma\) piksel |
| Parameter | \(\sigma\) naik → detail halus hilang, hanya struktur besar tersisa |
Contoh nyata: praskrining MRI atau foto produk e-commerce — blur ringan (\(\sigma\) kecil) mengurangi noise sensor tanpa menghancurkan kontur objek utama.
5.2.1 Contoh perhitungan manual (Gaussian \(3\times3\))
Pada praktik, bobot Gaussian diskret sering dihampiri dengan kernel separable \([1,2,1]\) (lalu dinormalisasi). Kernel \(3\times3\) setara (hingga skala):
\[ h = \frac{1}{16}\begin{bmatrix} 1 & 2 & 1 \\ 2 & 4 & 2 \\ 1 & 2 & 1 \end{bmatrix}. \]
Pada patch referensi, langkah 1 — kalikan elemen demi elemen:
| \(f\) | \(\times\) | \(h\times 16\) | \(=\) | produk |
|---|---|---|---|---|
| 20 | 1 | 20 | ||
| 60 | 2 | 120 | ||
| 30 | 1 | 30 | ||
| 40 | 2 | 80 | ||
| 80 | 4 | 320 | ||
| 50 | 2 | 100 | ||
| 15 | 1 | 15 | ||
| 25 | 2 | 50 | ||
| 35 | 1 | 35 |
Langkah 2 — jumlahkan produk, bagi 16:
\[ \sum = 20+120+30+80+320+100+15+50+35 = 770, \]
\[ (f * h)[1,1] = \frac{770}{16} = \mathbf{48{,}125}. \]
Bandingkan dengan mean: \(39{,}44\) vs \(48{,}13\) — Gaussian memberi bobot lebih besar pada pusat (\(80\) mendapat bobot \(4/16\)), sehingga hasil lebih dekat ke nilai pusat daripada rata seragam. Itulah sebab Gaussian sering dianggap blur yang lebih “alami”.
6 Filter median (statistik urut)
\[ g[i,j] = \operatorname{median}\{ f[i+u,j+v] : (u,v)\in W \}. \]
| Aspek | Keterangan |
|---|---|
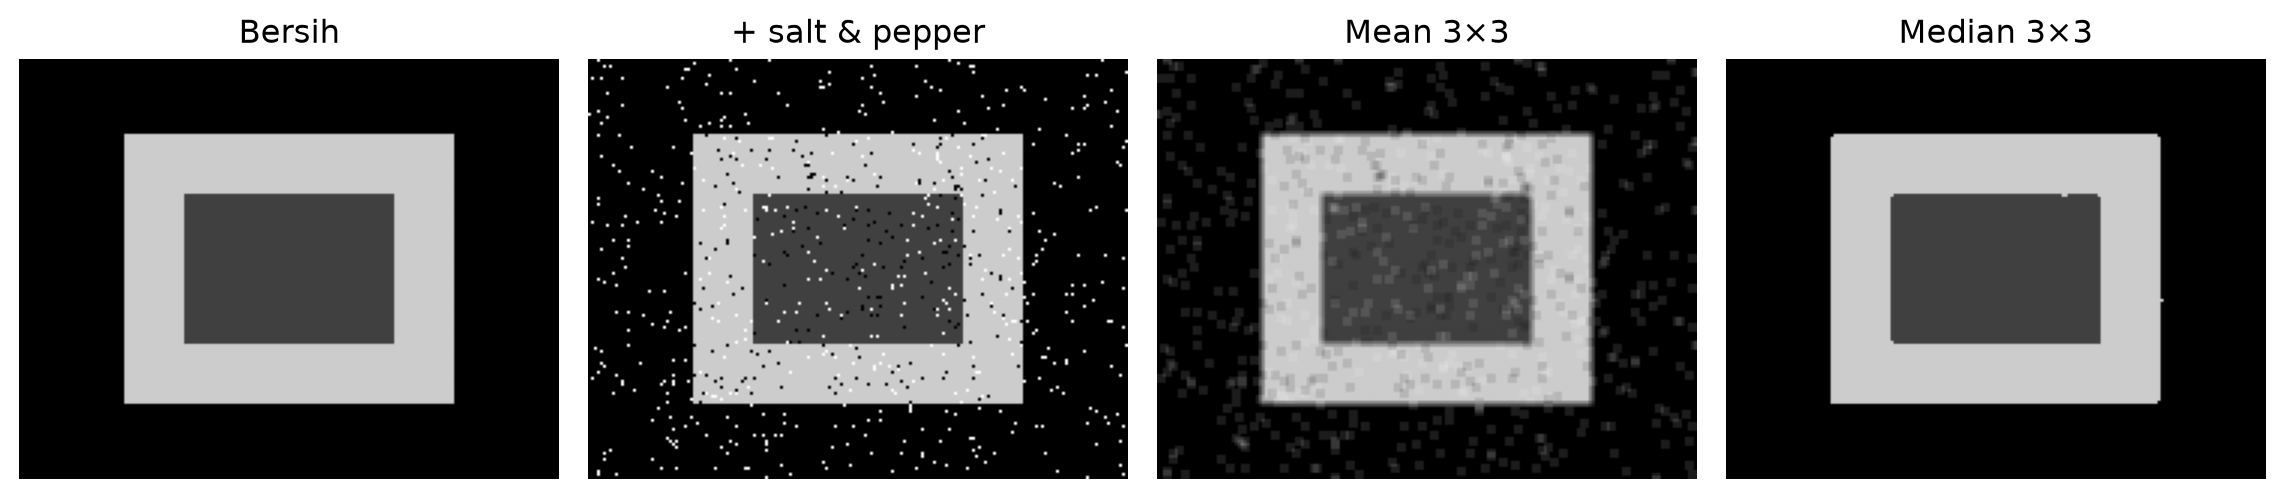
| Fungsi | Menghapus noise titik (salt & pepper) — outlier diganti nilai tengah |
| Efek | Tepi lebih tajam daripada mean pada noise impulsif; tekstur halus bisa sedikit “berpetak” |
| Parameter | Jendela \(3\times3\) vs \(5\times5\) — trade-off noise vs detail |
Contoh nyata: pindaian dokumen atau barcode yang terkena dead pixel atau percikan debu — median \(3\times3\) sering memulihkan garis hitam tanpa melebar seperti mean.
6.0.1 Contoh perhitungan manual (median \(3\times3\))
Patch dengan noise titik terang (salt) di pusat:
\[ f = \begin{bmatrix} 10 & 10 & 12 \\ 11 & \mathbf{255} & 10 \\ 10 & 11 & 10 \end{bmatrix}. \]
Langkah 1 — kumpulkan sembilan nilai dan urutkan:
\[ \{10,\,10,\,10,\,10,\,10,\,11,\,11,\,12,\,255\}. \]
Langkah 2 — ambil nilai tengah (urutan ke-5 dari 9):
\[ \operatorname{median} = \mathbf{10}. \]
Nilai keluaran di pusat menjadi \(10\) (hampir sama dengan tetangga normal), bukan \(255\).
Perbandingan dengan mean pada patch yang sama:
\[ \text{mean} = \frac{10+10+12+11+255+10+10+11+10}{9} = \frac{339}{9} \approx \mathbf{37{,}67}. \]
Mean masih “tertarik” ke outlier \(255\) → noda abu-abu mengotori area sekitar; median menolak outlier tunggal selama lebih dari setengah jendela masih normal.
7 Gradien dan operasi diferensial (tepi)
Operator seperti Sobel memakai jendela \(3\times3\) untuk mendekati turunan \(\partial f/\partial x\), \(\partial f/\partial y\). Magnitud \(\|\nabla f\|\) besar di lokasi perubahan intensitas — dasar deteksi tepi.
| Aspek | Keterangan |
|---|---|
| Fungsi | Menemukan batas objek, teks, pola |
| Efek | Citra keluaran terang di tepi; rentan noise kecil (perlu blur dulu) |
| Parameter | Ukuran kernel, pra-Gaussian \(\sigma\) |
Contoh nyata: inspeksi PCB — tepi pad logam; OCR — kontur karakter; pengukuran dimensi dari kontur kamera kalibrasi.
Detail operator Roberts, Prewitt, Sobel, LoG: modul deteksi tepi.
7.0.1 Contoh perhitungan manual (Sobel \(3\times3\))
Gunakan patch referensi yang sama seperti pada rata aritmetika (pusat \(80\), tanpa outlier).
Kernel Sobel (konvensi: \(G_x\) = turunan arah kolom / horizontal):
\[ G_x^{(S)} = \begin{bmatrix} -1 & 0 & +1 \\ -2 & 0 & +2 \\ -1 & 0 & +1 \end{bmatrix},\quad G_y^{(S)} = \begin{bmatrix} -1 & -2 & -1 \\ 0 & 0 & 0 \\ +1 & +2 & +1 \end{bmatrix}. \]
\(G_x\) di pusat — hanya kolom kiri (\(\times -1\) atau \(-2\)) dan kanan (\(\times +1\) atau \(+2\)):
\[ \begin{aligned} G_x &= (-1)(20) + (-2)(40) + (-1)(15) \\ &\quad + (+1)(30) + (+2)(50) + (+1)(35) \\ &= -20 - 80 - 15 + 30 + 100 + 35 = \mathbf{50}. \end{aligned} \]
\(G_y\) di pusat — baris atas negatif, baris bawah positif:
\[ \begin{aligned} G_y &= (-1)(20) + (-2)(60) + (-1)(30) \\ &\quad + (+1)(15) + (+2)(25) + (+1)(35) \\ &= -20 - 120 - 30 + 15 + 50 + 35 = \mathbf{-70}. \end{aligned} \]
Magnitud (tanpa normalisasi):
\[ \|\nabla f\| = \sqrt{G_x^2 + G_y^2} = \sqrt{50^2 + (-70)^2} = \sqrt{7400} \approx \mathbf{86{,}02}. \]
Arah gradien: \(\theta = \operatorname{atan2}(G_y, G_x) = \operatorname{atan2}(-70, 50) \approx -54{,}5°\) — vektor mengarah dari terang ke gelap (tegak luris iso-intensitas).
7.0.2 Contoh perhitungan manual (Laplacian 4-tetangga)
Aproksimasi orde-2 pada patch referensi yang sama:
\[ \nabla^2 f \approx f[i-1,j] + f[i+1,j] + f[i,j-1] + f[i,j+1] - 4f[i,j]. \]
Substitusi (\(i=1\), \(j=1\)):
\[ \begin{aligned} \nabla^2 f[1,1] &= 60 + 25 + 40 + 50 - 4(80) \\ &= 175 - 320 = \mathbf{-145}. \end{aligned} \]
Nilai negatif besar di pusat terang yang dikelilingi nilai lebih rendah — pola tipis Laplacian di sekitar tepi. Pada citra penuh, tepi sering dicari dari perubahan tanda Laplacian (zero-crossing), bukan dari nilai \(-145\) itu sendiri.
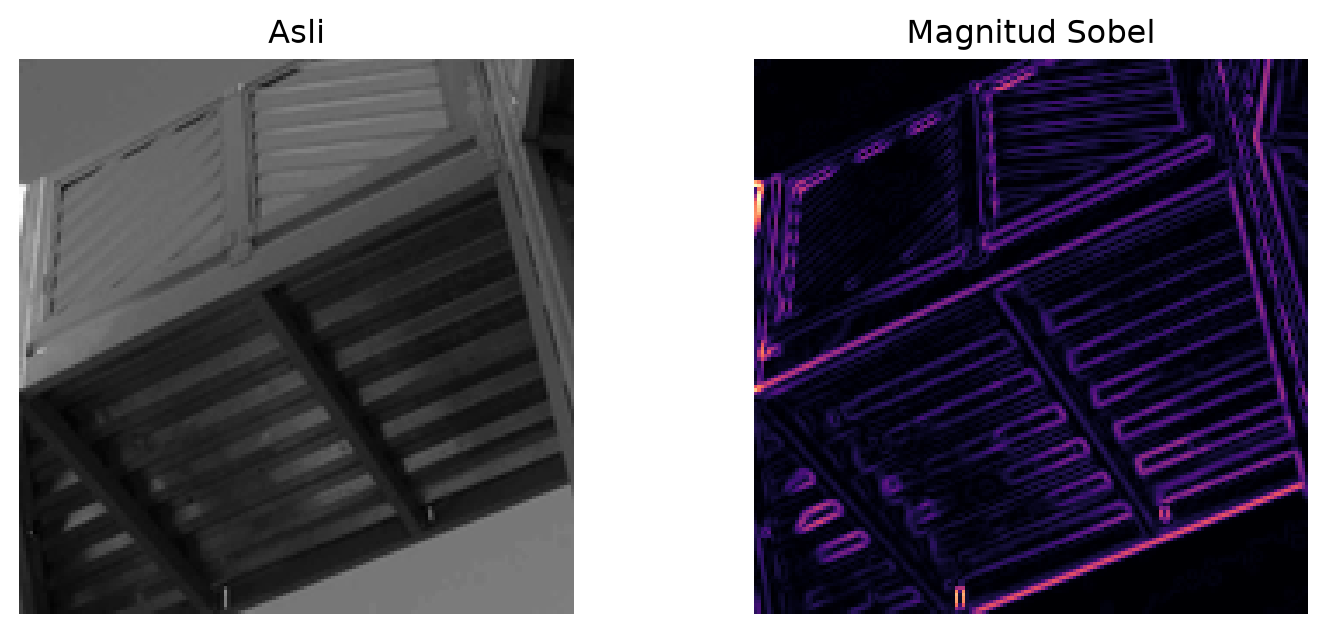
ascent (crop): citra asli dan magnitud Sobel — operasi ketetanggaan yang menonjolkan perubahan intensitas lokal.
8 Morfologi sebagai operasi ketetanggaan nonlinear
Setelah threshold atau segmentasi, citra sering direpresentasikan sebagai mask biner. Morfologi memakai elemen penstruktur \(B\) (lihat Jendela lebih besar) pada mask, bukan rata-rata intensitas abu-abu.
Pada citra biner, erosi = nilai pusat lolos jika semua posisi dalam \(B\) “cocok” foreground; dilasi = lolos jika minimal satu anggota \(B_z\) menyentuh foreground. Ini bukan rata-rata intensitas — melainkan minimum / maksimum atau logika himpunan.
| Operasi | Fungsi | Efek visual |
|---|---|---|
| Erosi | hapus protrusi tipis, pisahkan objek hampir menyentuh | objek menyusut |
| Dilasi | tutup celah kecil, sambungkan putus tipis | objek membesar |
| Opening (erosi → dilasi) | buang noise titik foreground | bersihkan tanpa menambah ukuran besar |
| Closing (dilasi → erosi) | isi lubang kecil | lubang internal tertutup |
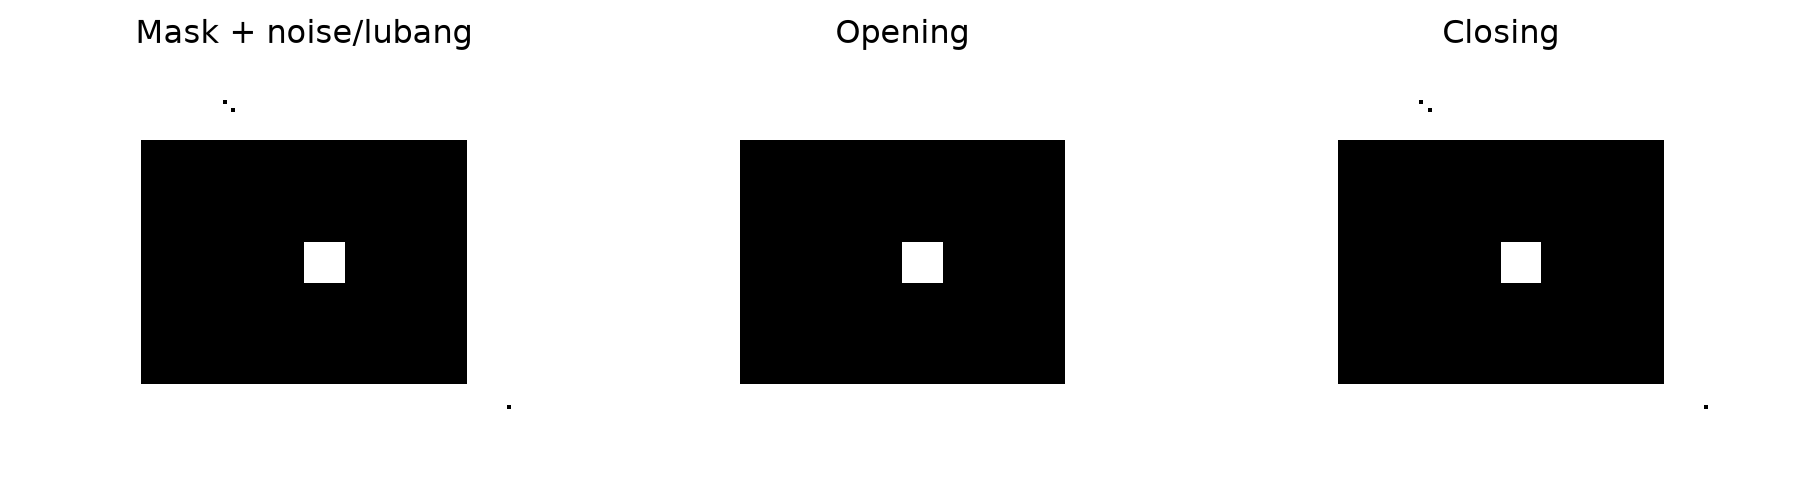
Contoh nyata: setelah threshold segmentasi butir beras atau sel — opening menghapus noise putih seukuran 1–2 piksel; closing mengisi lubang kecil pada mask sebelum hitung area per butir (morfologi & fitur spasial).
8.0.1 Contoh perhitungan manual (erosi, dilasi, opening, closing)
Notasi: 1 = foreground, 0 = background. Elemen penstruktur \(B\) = kotak \(3\times3\) penuh (8-tetangga + pusat). Untuk erosi biner: piksel keluaran \(=1\) hanya jika seluruh posisi \(B\) di atas foreground.
Mask awal \(A\) (angka di dalam = baris, kolom):
\[ A = \begin{bmatrix} 0 & 0 & 0 & 0 & 0 \\ 0 & 1 & 1 & 1 & 0 \\ 0 & 1 & 0 & 1 & 0 \\ 0 & 1 & 1 & 1 & 0 \\ 0 & 0 & 1 & 0 & 0 \end{bmatrix} \]
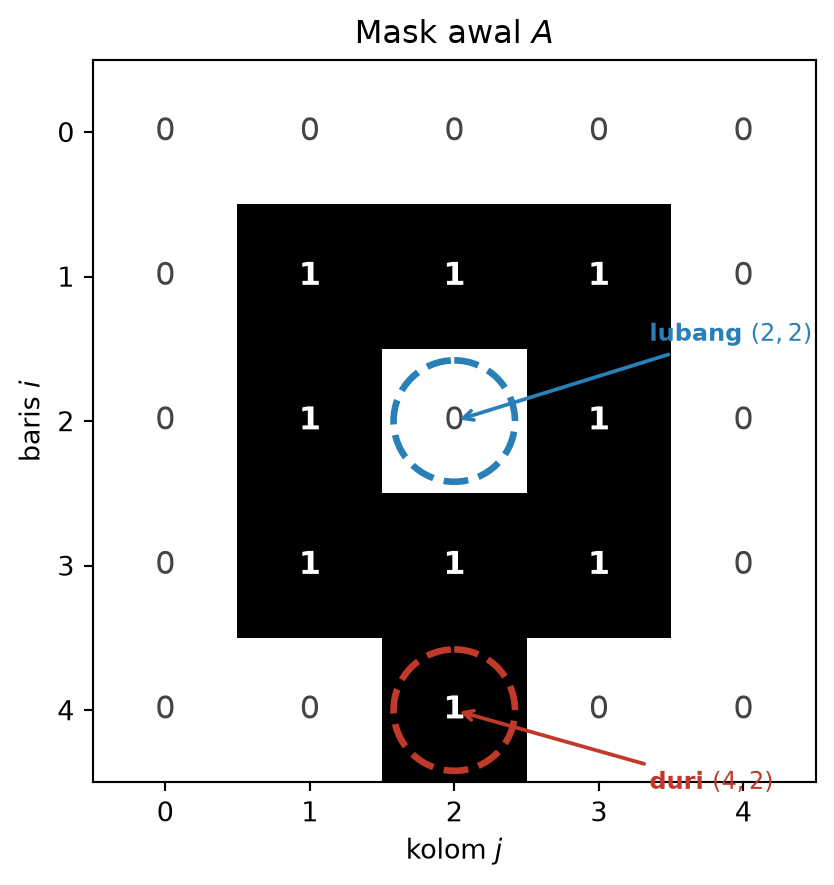
Ada lubang di \((2,2)\) dan duri satu piksel di \((4,2)\).
8.0.1.1 Erosi satu langkah
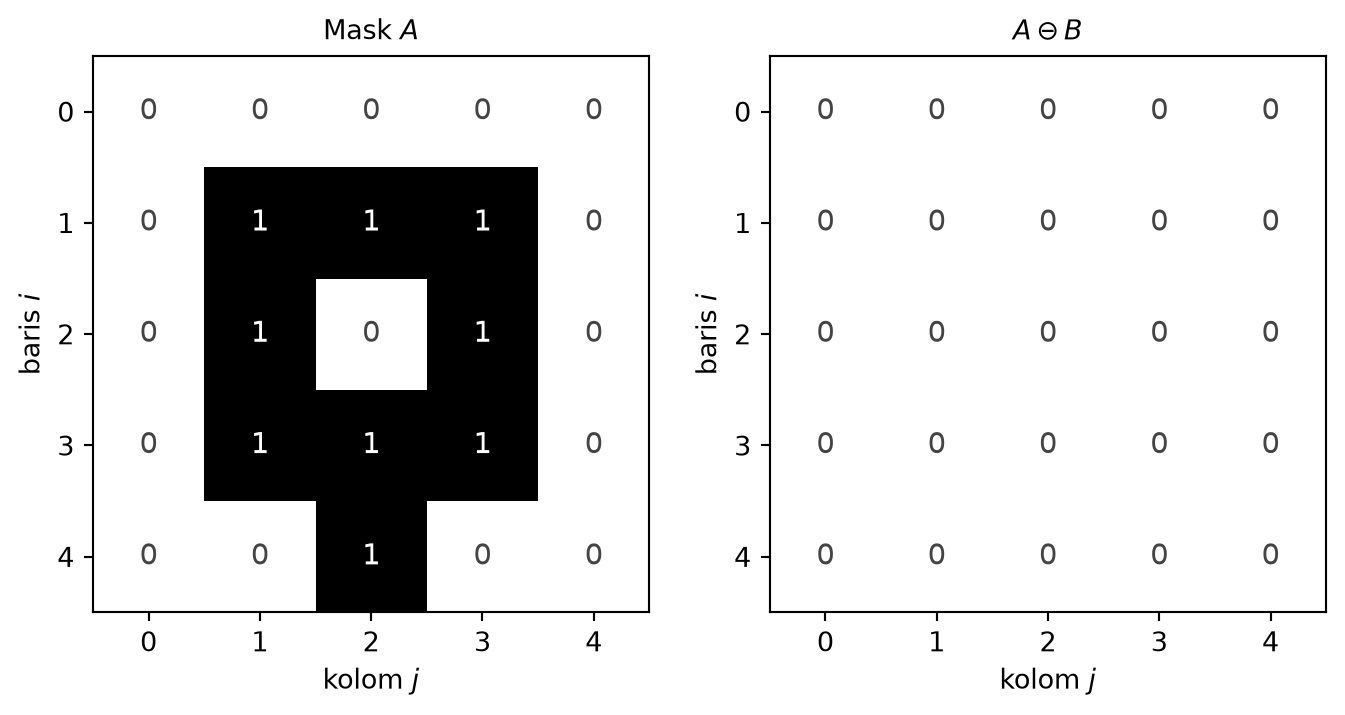
Periksa pusat \((2,2)\): jendela \(3\times3\) mencakup \((1,1)\)–\((3,3)\). Di \((2,2)\) mask bernilai 0 (lubang) → syarat “semua anggota \(B\) foreground” gagal → \((2,2)\) hasil erosi \(=0\).
Periksa pusat duri \((4,2)\): jendela mencakup baris 3–5. Piksel \((5,2)\) di luar citra (dianggap background) ikut dalam \(B\) → gagal → duri hilang.
Periksa pusat \((2,1)\): jendela mencakup \((1,0)\) yang bernilai 0 → gagal — tepi objek ikut “tergerus” karena \(B\) penuh menyentuh background.
Pada mask \(5\times5\) ini tidak ada pusat tempat seluruh \(3\times3\) berisi 1 (lubang memecah interior; tepi menyentuh background). Hasil erosi \(A \ominus B\):
\[ A \ominus B = \begin{bmatrix} 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \end{bmatrix} \]
8.0.1.2 Dilasi satu langkah
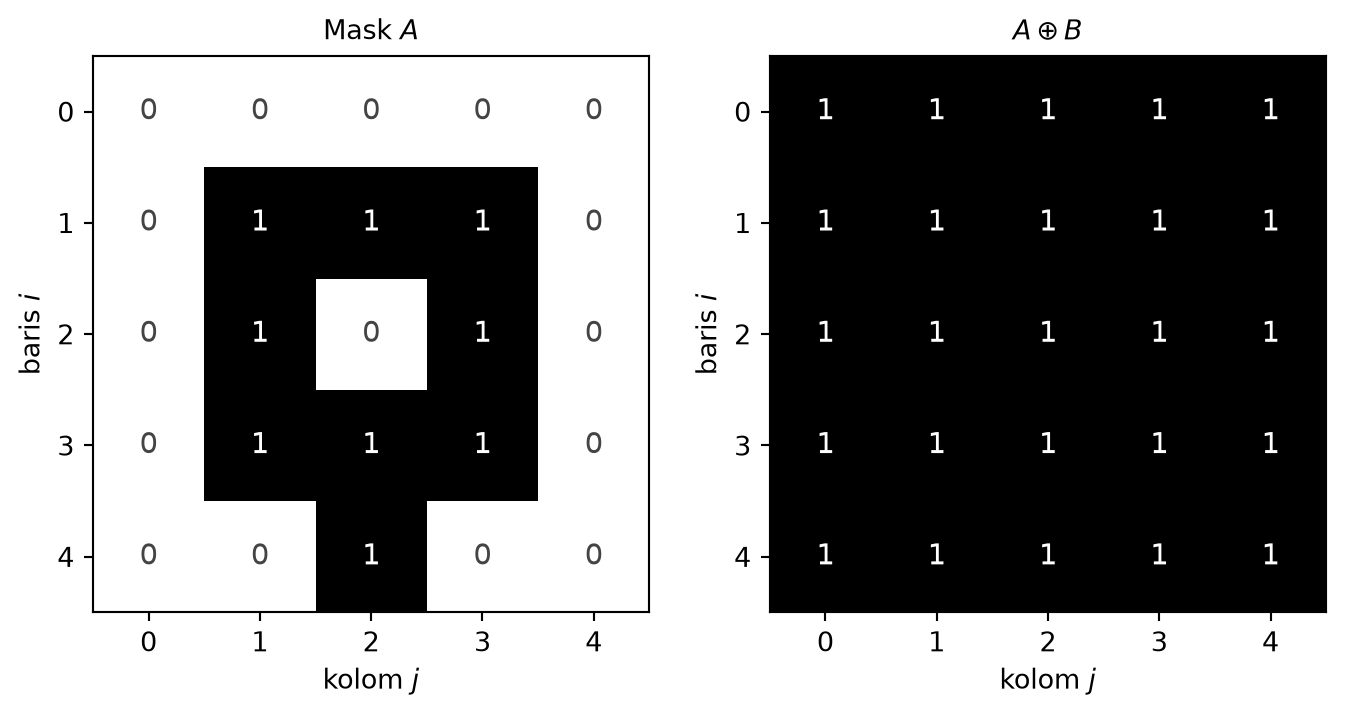
Aturan dual: pusat \(=1\) jika minimal satu posisi \(B_z\) bertemu foreground \(A\) (binary_dilation).
Periksa lubang \((2,2)\): tetangga \((1,2),(2,1),(2,3),(3,2)\) semua foreground → dilasi mengisi lubang → \((2,2)=1\).
Periksa background di \((0,2)\): jendela menyentuh foreground di \((1,2)\) → \((0,2)=1\) → batas membesar ke luar.
Hasil dilasi \(A \oplus B\) (satu langkah):
\[ A \oplus B = \begin{bmatrix} 1 & 1 & 1 & 1 & 1 \\ 1 & 1 & 1 & 1 & 1 \\ 1 & 1 & 1 & 1 & 1 \\ 1 & 1 & 1 & 1 & 1 \\ 1 & 1 & 1 & 1 & 1 \end{bmatrix} \]
8.0.1.3 Opening = erosi lalu dilasi
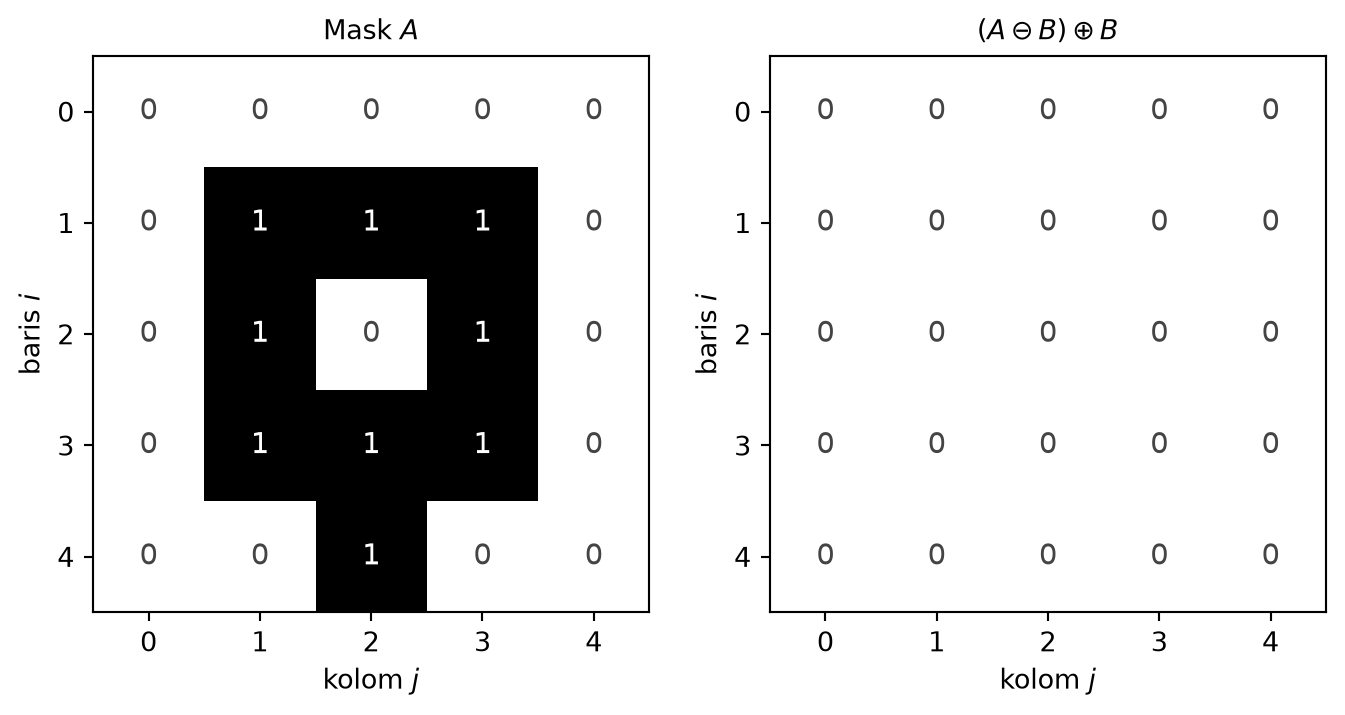
- Erosi → \(A \ominus B\) (di contoh ini seluruhnya 0).
- Dilasi pada hasil erosi → \((A \ominus B) \oplus B\) masih seluruhnya 0 — duri sudah hilang pada erosi, tetapi tidak ada foreground yang dipulihkan.
\[ (A \ominus B) \oplus B = \begin{bmatrix} 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \\ 0 & 0 & 0 & 0 & 0 \end{bmatrix} \]
Catatan: pada mask kecil dengan lubang, opening \(3\times3\) penuh bisa mengosongkan citra; pada mask lebih besar, opening tetap berguna menghapus duri tanpa mengisi lubang dalam.
8.0.1.4 Closing = dilasi lalu erosi
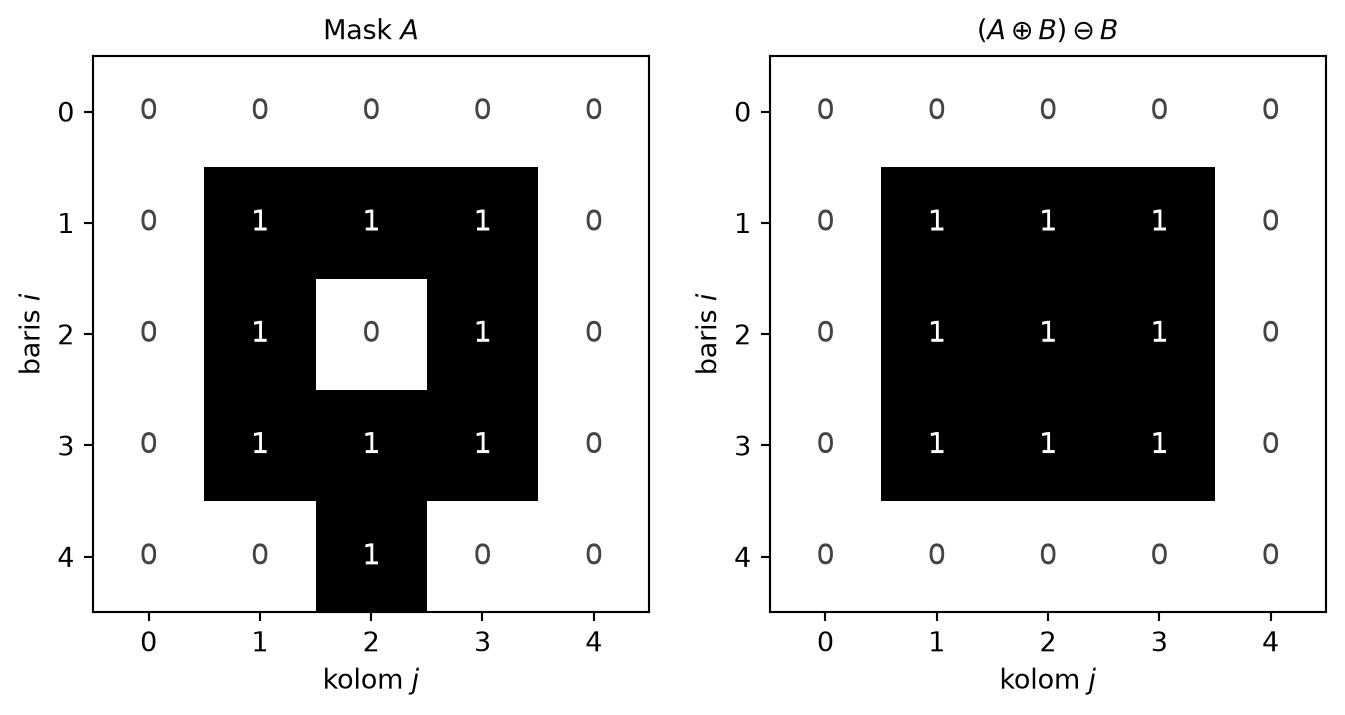
- Dilasi → \(A \oplus B\) (lubang terisi, mask membesar).
- Erosi → \((A \oplus B) \ominus B\): lubang tetap tertutup; ukuran dikembalikan ke kisi dalam \(3\times3\) di tengah.
\[ (A \oplus B) \ominus B = \begin{bmatrix} 0 & 0 & 0 & 0 & 0 \\ 0 & 1 & 1 & 1 & 0 \\ 0 & 1 & 1 & 1 & 0 \\ 0 & 1 & 1 & 1 & 0 \\ 0 & 0 & 0 & 0 & 0 \end{bmatrix} \]
Lubang \((2,2)\) terisi; duri \((4,2)\) ikut terhapus setelah dilasi lalu erosi.
Ringkas:
| Operasi | Urutan | Pada mask \(A\) di atas |
|---|---|---|
| Erosi | min / AND | seluruh foreground hilang |
| Dilasi | max / OR | lubang terisi; mask memenuhi \(5\times5\) |
| Opening | erosi → dilasi | tetap kosong (erosi sudah menghapus semua) |
| Closing | dilasi → erosi | lubang terisi; blok \(3\times3\) di tengah, duri hilang |
9 Label komponen dan konektivitas
Setelah morfologi membentuk mask yang bersih, langkah berikutnya sering menghitung objek. Itu membutuhkan aturan konektivitas (tetangga mana yang dianggap “terhubung”) sebelum label komponen diterapkan.
9.1 Konektivitas 4 dan 8
Dua definisi tetangga langsung paling umum pada grid persegi:
| Nama | Tetangga | Jumlah (tanpa pusat) | Intuisi |
|---|---|---|---|
| 4-tetangga | atas, bawah, kiri, kanan | 4 | “salib” — tidak melalui diagonal |
| 8-tetangga | 4-tetangga + empat diagonal | 8 | “kotak” \(3\times3\) tanpa pusat |
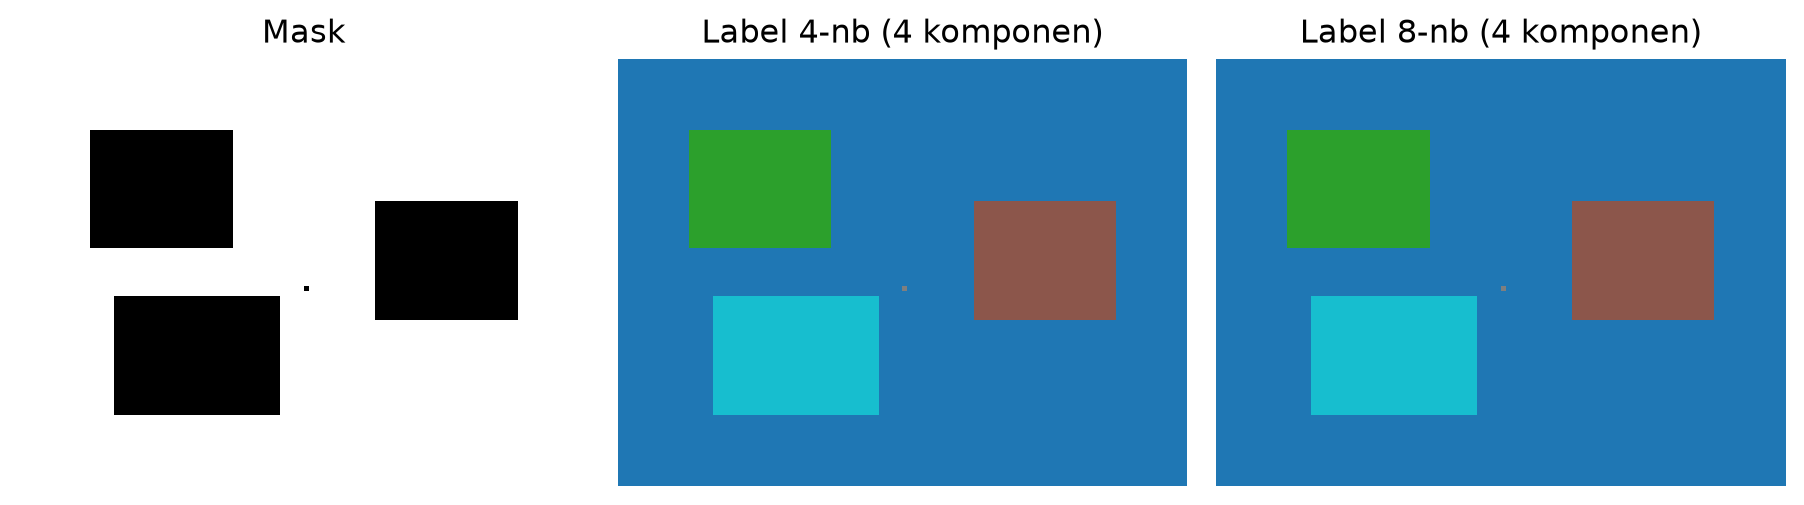
Konektivitas menjawab: “Dua piksel foreground dianggap satu objek jika ada jalur foreground yang hanya melangkah ke tetangga menurut aturan ini.” Mengganti 4 ↔︎ 8 dapat mengubah jumlah komponen — lihat contoh flood-fill di bawah.
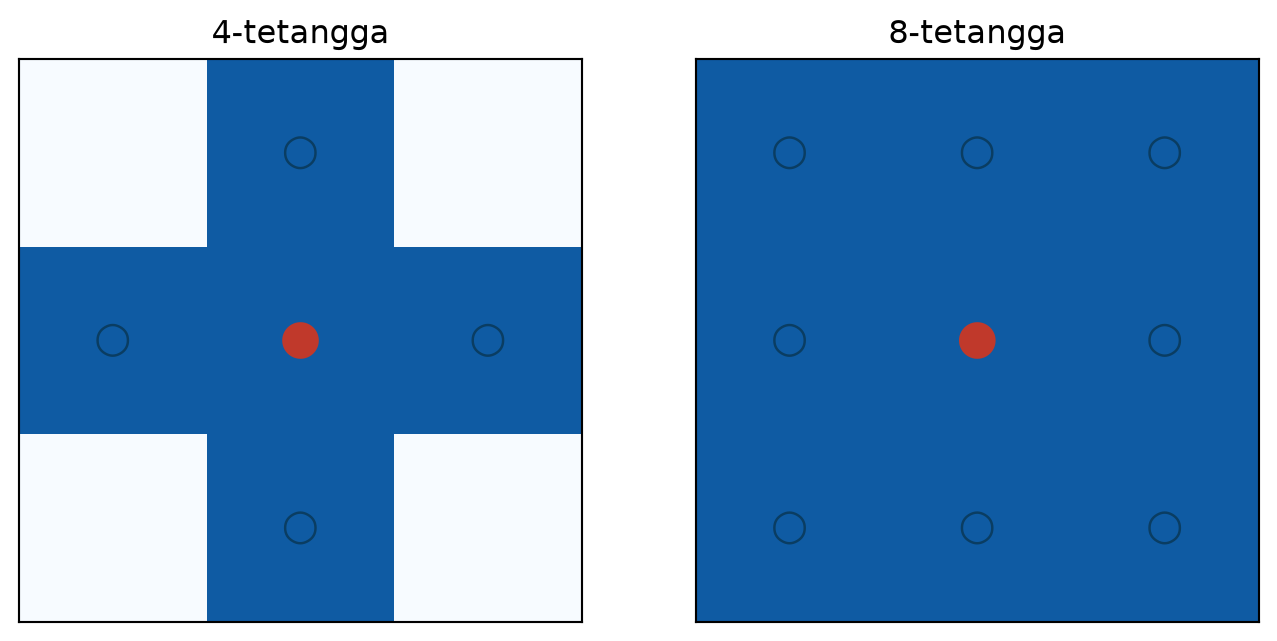
Jangan tertukar: konektivitas 4/8 untuk label komponen ≠ bentuk \(B\) untuk erosi/dilasi. Keduanya memakai “tetangga”, tetapi pertanyaan yang dijawab berbeda (graf objek vs pola penstruktur morfologi).
9.2 Label komponen
Label komponen menetapkan bilangan bulat unik per komponen terhubung pada mask atau citra biner, menurut konektivitas 4 atau 8.
| Aspek | Keterangan |
|---|---|
| Fungsi | Menjawab berapa objek, memisahkan untuk analisis per objek |
| Efek | Citra label berwarna/pseudocolor per ID |
| Parameter | connectivity=1 (4) vs 2 (8) di SciPy |
Contoh nyata: menghitung jumlah koin, sel, atau kendaraan di slot parkir dari kamera atas; sortir objek berdasarkan area setelah label (fitur spasial).
9.2.1 Contoh perhitungan manual (label komponen, konektivitas 4)
Mask \(5\times5\) (1 = foreground):
\[ M = \begin{bmatrix} 0 & 0 & 0 & 0 & 0 \\ 0 & 1 & 1 & 0 & 0 \\ 0 & 1 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 0 & 0 \end{bmatrix} \]
Konektivitas 4: hanya bergerak atas/bawah/kiri/kanan.
Langkah flood-fill (scan baris demi baris, kiri ke kanan):
- Temukan piksel foreground pertama: \((1,1)\). Beri label 1. Antrean (stack) = \(\{(1,1)\}\).
- Pop \((1,1)\); tandai tetangga 4-nb yang foreground dan belum dilabel: \((1,2)\), \((2,1)\). Label keduanya 1; antrean = \(\{(1,2),(2,1)\}\).
- Pop \((1,2)\); tetangga \((1,1)\) sudah dilabel; tidak ada baru.
- Pop \((2,1)\); tetangga \((2,2)\) foreground → label 1; antrean = \(\{(2,2)\}\).
- Pop \((2,2)\); tetangga \((3,3)\) bukan 4-tetangga dari \((2,2)\) (hanya diagonal) → tidak ditambahkan. Komponen 1 selesai: \(\{(1,1),(1,2),(2,1),(2,2)\}\).
- Lanjut scan, temukan \((2,3)\) belum dilabel → label 2. Flood-fill 4-nb: hanya \((2,3)\) dan \((3,3)\) (bertetangga 4: \((3,3)\) di bawah \((2,3)\)). Komponen 2 = 2 piksel.
- Tidak ada foreground tersisa.
Hasil:
| Label | Piksel | Ukuran |
|---|---|---|
| 1 | \((1,1),(1,2),(2,1),(2,2)\) | 4 |
| 2 | \((2,3),(3,3)\) | 2 |
Jumlah objek = 2 (konektivitas 4).
Jika konektivitas 8: dari \((2,2)\) tetangga diagonal \((3,3)\) terhubung → kedua gugus menyatu menjadi satu komponen (6 piksel), jumlah objek = 1. Ini contoh konkret mengapa pilihan 4 vs 8 mengubah hitungan objek.
10 Ringkasan aplikasi nyata
| Domain | Masalah | Operasi ketetanggaan | Manfaat |
|---|---|---|---|
| Fotografi / CCTV | noise malam | Gaussian, median | citra lebih stabil untuk deteksi |
| Industri | cacat permukaan logam | Sobel + ambang | garis goresan terdeteksi |
| Medis (X-ray, mikroskop) | noise sensor | mean/Gaussian ringan | struktur jaringan lebih terbaca |
| Dokumen / OCR | dead pixel, noda | median | garis teks tidak putus |
| Sortir butir / sel | mask berisik | opening, closing, label | hitung & ukur objek andal |
| Robot pick-and-place | segmentasi PCB | gradien + morfologi | lokasi pad dan komponen |
11 Alur tipikal dalam pipeline
flowchart LR
  A[Citra mentah] --> B{Noise?}
  B -->|acak| C[Gaussian / mean]
  B -->|titik| D[Median]
  C --> E[Gradien / tepi]
  D --> E
  A --> F[Threshold]
  F --> G[Morfologi mask]
  G --> H[Label komponen]
  H --> I[Fitur per objek]
  E --> J[Segmentasi / kontur]
Urutan pasti bergantung tugas: tidak selalu semua kotak dipakai. Diagram di atas selaras dengan alur modul di Peta operasi ketetanggaan.
12 Tabel ringkas perhitungan manual (patch pusat)
| Filter | Patch / input | Hasil di pusat | Catatan |
|---|---|---|---|
| Mean \(3\times3\) | intensitas \(80\) di pusat | \(\approx 39{,}44\) | rata 9 nilai |
| Gaussian \(3\times3\) | kernel \([1,2,1]/16\) | \(48{,}125\) | pusat lebih diutamakan |
| Median \(3\times3\) | salt \(255\) di pusat | \(10\) | outlier diabaikan |
| Mean (patch salt) | sama | \(\approx 37{,}67\) | masih terpengaruh salt |
| Sobel \(G_x\) | patch tanpa salt | \(50\) | turunan horizontal |
| Sobel \(G_y\) | patch tanpa salt | \(-70\) | turunan vertikal |
| \(\|\nabla f\|\) | dari \(G_x,G_y\) | \(\approx 86{,}02\) | magnitud gradien |
| Laplacian 4-nb | patch tanpa salt | \(-145\) | turunan kedua |
| Label 4-nb | mask \(5\times5\) di atas | 2 komponen | vs 1 komponen untuk 8-nb |
13 Latihan mandiri
Kerjakan tanpa kode (kalkulator atau hitung tangan). Indeks \((i,j)\) = baris, kolom; pusat jendela \(3\times3\) di \((1,1)\) kecuali dinyatakan lain.
Patch referensi (tanpa outlier, dipakai pada soal 1–2 dan 5–6):
\[ f = \begin{bmatrix} 20 & 60 & 30 \\ 40 & \mathbf{80} & 50 \\ 15 & 25 & 35 \end{bmatrix}. \]
Patch salt (soal 3–4):
\[ f_{\mathrm{salt}} = \begin{bmatrix} 10 & 10 & 12 \\ 11 & \mathbf{255} & 10 \\ 10 & 11 & 10 \end{bmatrix}. \]
Mask biner \(A\) (\(5\times5\), soal 8–9):
\[ A = \begin{bmatrix} 0&0&0&0&0\\ 0&1&1&1&0\\ 0&1&0&1&0\\ 0&1&1&1&0\\ 0&0&1&0&0 \end{bmatrix}. \]
Mean \(3\times3\). Kernel rata \(h=\frac{1}{9}\mathbf{1}_{3\times3}\). Jumlahkan sembilan nilai \(f\), lalu hitung \((f*h)[1,1]\).
Gaussian \(3\times3\). Kernel \(h_G=\frac{1}{16}\begin{bmatrix}1&2&1\\2&4&2\\1&2&1\end{bmatrix}\). Hitung \((f*h_G)[1,1]\) (perkalian elemen demi elemen, lalu jumlahkan).
Median \(3\times3\). Pada \(f_{\mathrm{salt}}\), urutkan sembilan nilai di jendela pusat dan tulis median di \((1,1)\).
Mean pada patch salt. Hitung rata aritmetika di pusat \(f_{\mathrm{salt}}\); bandingkan dengan median soal 3 — mana yang “tertarik” ke \(255\)?
Sobel. Dengan kernel \(G_x^{(S)}\), \(G_y^{(S)}\) seperti di modul, hitung \(G_x\), \(G_y\), dan \(\|\nabla f\|\) di pusat patch \(f\).
Laplacian 4-tetangga. Pakai \(\nabla^2 f[1,1] \approx f[0,1]+f[2,1]+f[1,0]+f[1,2]-4f[1,1]\) pada patch \(f\). Interpretasi singkat: pusat terang dikelilingi nilai lebih rendah → tanda respons?
Mode batas (1D). Citra \(f_{1\mathrm{D}}=[100,80,60,40,20]\). Jendela \(3\times1\) di \(i=0\). Hitung rata dengan padding
constant(isi \(0\) di \(i=-1\)) danreflect(nilai virtual di \(i=-1\)). Cocokkan dengan tabel Mode batas.Dilasi biner satu langkah. \(B\) kotak \(3\times3\) penuh. Di mask \(A\), apakah piksel lubang \((2,2)\) menjadi \(1\) setelah dilasi? Jelaskan dengan tetangga 4/8 dalam jendela.
Erosi biner satu langkah. Pada mask \(A\) dan \(B\) yang sama, apakah ada pusat \((i,j)\) dengan seluruh \(3\times3\) bernilai \(1\)? Berapa banyak piksel keluaran \(1\) pada seluruh kisi \(5\times5\) (petunjuk: lihat contoh di modul)?
Label komponen. Mask labeling (PCD modul ini): \[ M = \begin{bmatrix} 0&0&0&0&0\\ 0&1&1&0&0\\ 0&1&0&1&0\\ 0&0&0&1&0\\ 0&0&0&0&0 \end{bmatrix}. \] Dengan konektivitas 4, berapa komponen dan ukuran masing-masing? Jika konektivitas 8, apakah \((2,2)\) dan \((3,3)\) menyatu? Berapa komponen akhir?
14 Referensi
- R. C. Gonzalez & R. E. Woods, Digital Image Processing (filter spasial, morfologi, konektivitas).
- scipy.ndimage.convolve
- scipy.ndimage.median_filter
- scipy.ndimage.label
- Modul lanjutan: morfologi biner, deteksi tepi, fitur spasial.