Modul teori — Segmentasi citra: threshold global, Otsu, & threshold adaptif lokal
Pengolahan Citra Digital (PCD), pertemuan ke-12
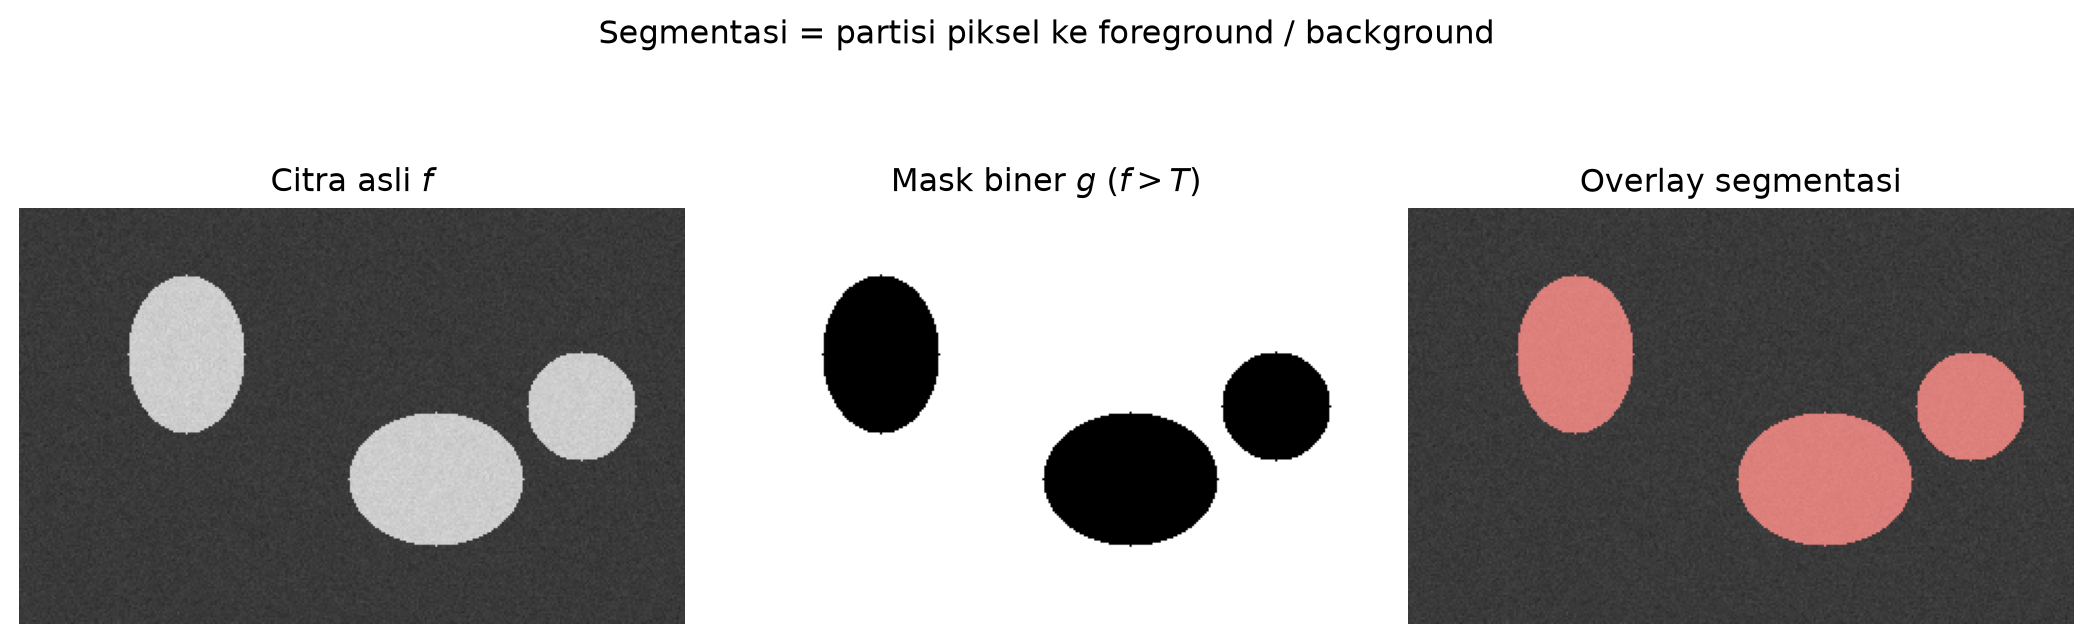
Segmentasi mempartisi citra menjadi wilayah-wilayah yang bermakna — sering langkah pertama agar sistem visi dapat menghitung jumlah objek, lokasi, atau bentuk (lanjut ke morfologi & fitur spasial, PCD 11). Modul ini fokus pada pendekatan thresholding: memilih ambang intensitas \(T\) sehingga setiap piksel diklasifikasikan ke foreground atau background, menghasilkan citra biner (mask).
Contoh penggunaan thresholding global, Otsu, dan adaptif lokal:
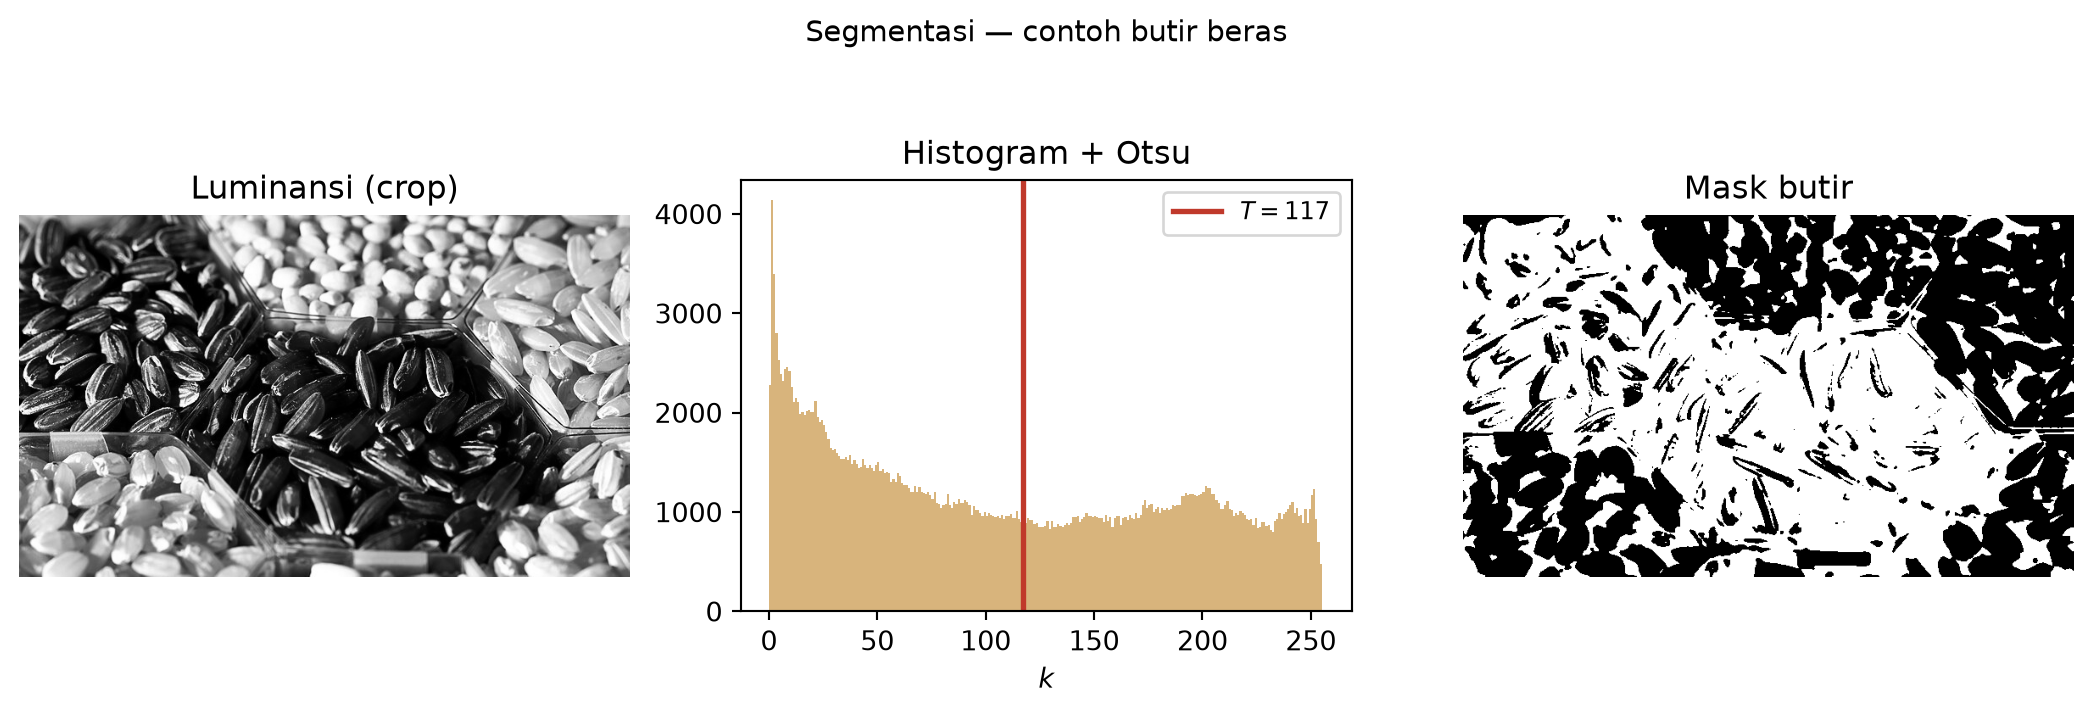
- Inspeksi industri: memisahkan komponen terang/gelap pada conveyor (PCB, butir beras) sebelum morfologi dan hitung area.
- Biomedis: segmentasi sel atau jaringan pada mikroskop bila histogram mendekati bimodal.
- Dokumen/OCR: Sauvola/Niblack pada halaman dengan bayangan atau gradasi kertas.
- Robotika sederhana: mask objek untuk estimasi centroid pick-and-place.
- Citra dengan ramp cahaya: mean adaptif atau Niblack bila Otsu global gagal.
Modul ini mengikuti alur: threshold global manual → Otsu (ambang global otomatis dari histogram) → threshold adaptif lokal bila iluminasi tidak seragam. Segmentasi berbasis region hanya disebut sebagai perbandingan singkat.
0.1 Tujuan pembelajaran
- Mendefinisikan segmentasi dan thresholding sebagai pemetaan intensitas ke label biner pada grid diskret.
- Membaca histogram intensitas dan mengaitkannya dengan pemilihan ambang manual (global).
- Menjelaskan keterbatasan threshold global pada pencahayaan tidak seragam, noise, dan histogram multimodal.
- Menjelaskan mengapa Otsu dibutuhkan pada threshold global, definisi formal metode Otsu, serta kriteria varians intra-kelas minimum / antar-kelas maksimum.
- Menulis algoritma Otsu langkah demi langkah dan menerapkannya pada contoh histogram kecil.
- Mengimplementasikan threshold global dan Otsu dengan NumPy serta memvisualisasikan hasil pada citra uji.
- Menjelaskan threshold adaptif lokal (mean adaptif, Niblack, Sauvola), parameter ukuran jendela dan konstanta \(C\), serta membandingkannya dengan Otsu global pada citra ber-ramp.
1 Segmentasi dan citra biner
Pada citra monokrom diskret \(f[i,j]\) (intensitas dalam rentang terbatas, mis. \(0,\ldots,L-1\) dengan \(L=256\)), segmentasi threshold mendefinisikan mask biner \(g[i,j]\):
\[ g[i,j] = \begin{cases} 1 \text{ (foreground)} & \text{jika } f[i,j] > T, \\ 0 \text{ (background)} & \text{sebaliknya.} \end{cases} \]
Cara membaca. Untuk setiap piksel \((i,j)\), bandingkan intensitas \(f[i,j]\) dengan ambang \(T\); jika lebih besar, piksel masuk kelas foreground (biasanya objek), jika tidak background.
- \(f[i,j]\) — intensitas asli (abu-abu).
- \(T\) — ambang global (satu bilangan untuk seluruh citra).
- \(g[i,j]\) — label biner hasil segmentasi (0/1 atau False/True dalam kode).
Konvensi \(>\) vs \(\geq\) dapat dibalik (foreground gelap); yang penting konsisten di seluruh pipeline dan dokumentasi. Banyak pustaka memakai f > T untuk objek terang di atas latar gelap.
Segmentasi yang lebih umum memetakan ke \(K\) label (\(K>2\)) atau ke himpunan kontinu (contour, superpixel); thresholding adalah kasus \(K=2\) yang paling sederhana dan masih sangat dipakai sebagai baseline cepat.
2 Histogram intensitas
Histogram \(h(k)\) menghitung frekuensi (atau probabilitas) piksel bernilai \(k\):
\[ h(k) = \#\{(i,j) : f[i,j] = k\}, \qquad k = 0,\ldots,L-1. \]
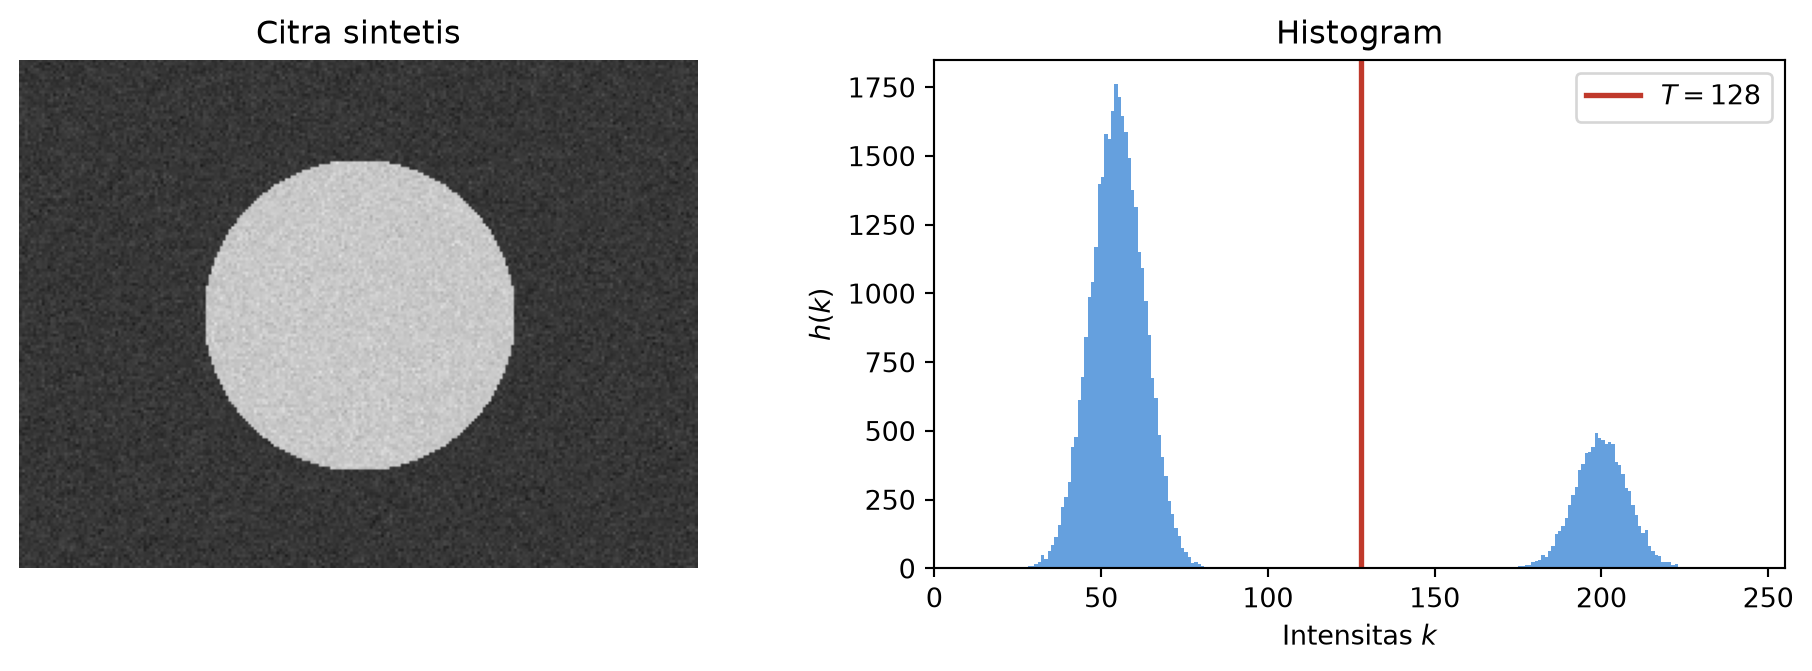
Probabilitas normalisasi \(p(k) = h(k) / N\) dengan \(N\) jumlah piksel. Thresholding global sering dipilih dengan mengamati histogram: dua gundukan (bimodal) menyarankan pemisahan latar vs objek pada satu \(T\) di lembah antara puncak.
3 Thresholding global (manual)
Global thresholding memakai satu \(T\) untuk semua piksel. Pemilihan manual umumnya:
- Plot histogram \(h(k)\).
- Identifikasi dua kelompok intensitas (latar vs objek).
- Pilih \(T\) di lembah antara puncak, atau sedikit ke kiri/kanan untuk mengutamakan precision/recall pada mask.
Kelebihan: sangat cepat (\(O(1)\) per piksel setelah \(T\) ditentukan), mudah dijelaskan, cocok untuk sistem tertanam.
Kekurangan:
| Masalah | Dampak pada threshold global |
|---|---|
| Iluminasi tidak seragam | satu \(T\) tidak memisahkan objek di seluruh citra |
| Histogram multimodal (>2 puncak dominan) | \(T\) tunggal salah menggabungkan atau membelah kelas |
| Noise | tepi mask bergerigi; perlu pra-pemrosesan (Gaussian, median) |
| Foreground/background tumpang tindih intensitas | tidak ada \(T\) yang memisahkan sempurna |
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np

rng = np.random.default_rng(12)
h, w = 200, 260
yy, xx = np.mgrid[0:h, 0:w]
blob = ((xx - 140) ** 2 / 40**2 + (yy - 100) ** 2 / 55**2) < 1
f = np.where(blob, 210, 70).astype(np.float64)
f = f + rng.normal(0, 6, (h, w))
f = np.clip(f, 0, 255)


def binarize(img, T):
    return (img > T).astype(np.uint8)


Ts = [85, 128, 175]
titles = [rf"$T={Ts[0]}$ (terlalu rendah)", rf"$T={Ts[1]}$ (lembah)", rf"$T={Ts[2]}$ (terlalu tinggi)"]

fig, axes = plt.subplots(2, 4, figsize=(13, 5.5))
axes[0, 0].imshow(f, cmap="gray", vmin=0, vmax=255)
axes[0, 0].set_title("Asli")
axes[0, 0].axis("off")
for j, (T, ttl) in enumerate(zip(Ts, titles)):
    axes[0, j + 1].imshow(binarize(f, T), cmap="gray_r", vmin=0, vmax=1)
    axes[0, j + 1].set_title(ttl)
    axes[0, j + 1].axis("off")
hist, edges = np.histogram(f.ravel(), bins=256, range=(0, 256))
centers = (edges[:-1] + edges[1:]) / 2
axes[1, 0].bar(centers, hist, width=1.0, color="#7f8c8d", alpha=0.8)
axes[1, 0].set_title("Histogram (referensi)")
axes[1, 0].set_xlabel("$k$")
for j, T in enumerate(Ts):
    axes[1, j + 1].bar(centers, hist, width=1.0, color="#7f8c8d", alpha=0.5)
    axes[1, j + 1].axvline(T, color="#c0392b", linewidth=2)
    axes[1, j + 1].set_title(rf"Ambang $T={T}$")
    axes[1, j + 1].set_xlim(0, 255)
plt.suptitle("Dampak pemilihan $T$ global", fontsize=12, y=1.02)
plt.tight_layout()
fig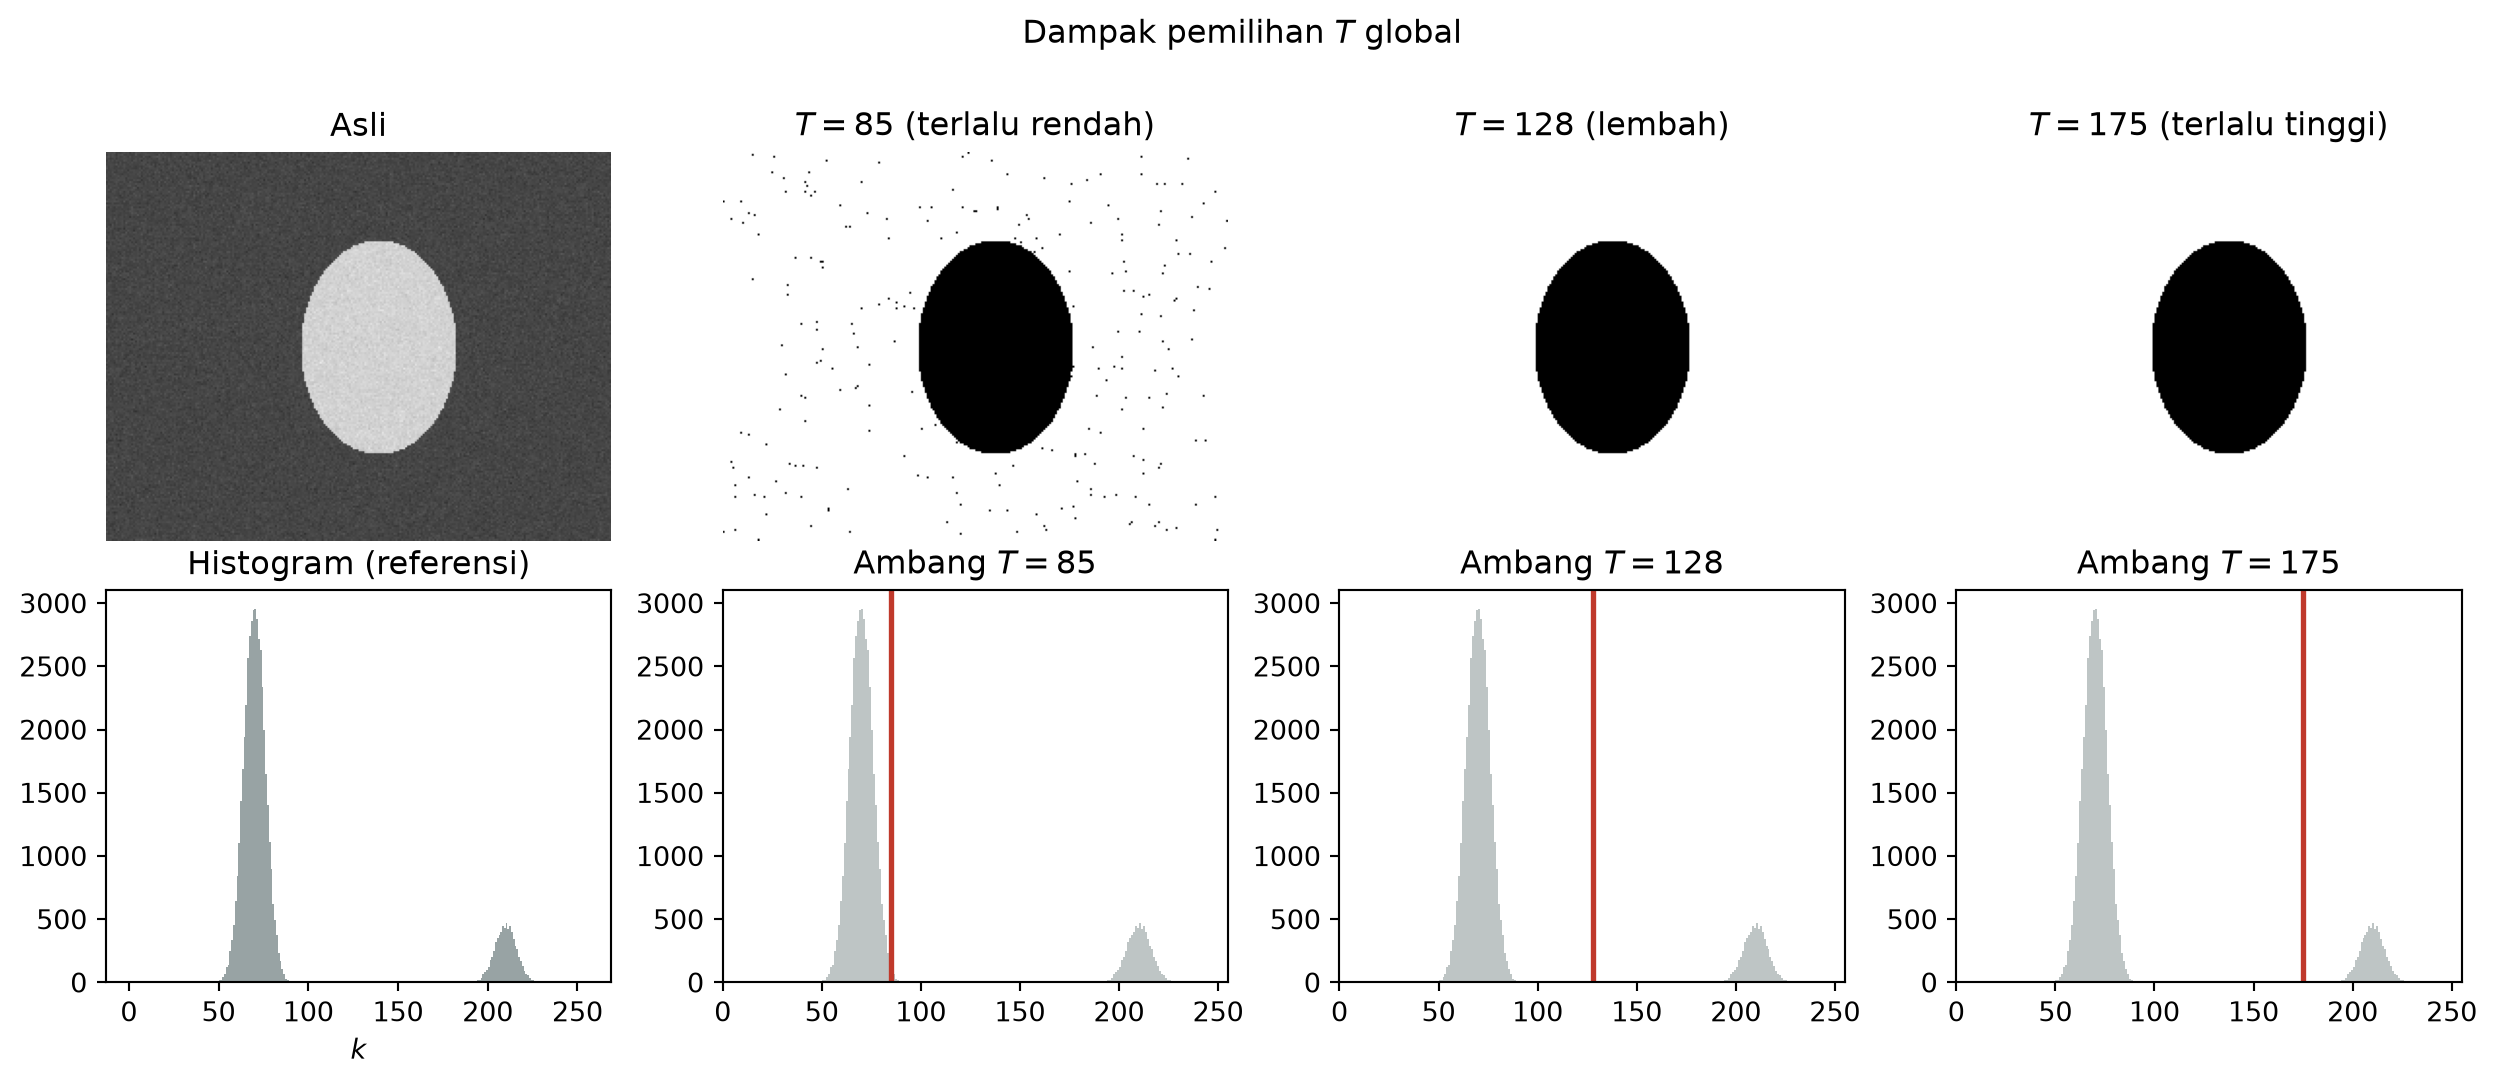
Pemilihan manual bekerja baik bila histogram jelas bimodal dan operator dapat menemukan lembah dengan andal. Pada citra ber-batch, otomatis, atau tanpa pengawasan manusia, tiga kesulitan muncul berulang:
- Subjektivitas — operator berbeda dapat memilih \(T\) sedikit berbeda meski melihat histogram yang sama; sulit mereproduksi hasil antar mesin atau antar shift.
- Ambang “cukup baik” vs optimal — mean intensitas citra, median, atau persentil sering jauh dari lembah bila proporsi latar dan objek tidak seimbang (mis. objek kecil di latar luas).
- Biaya tuning — setiap citra baru di pipeline industri/OCR memakai waktu uji coba manual, padahal keputusan yang dibutuhkan hanyalah satu angka \(T\) dari histogram yang sudah dihitung.
Metode Otsu (Nobuyuki Otsu, 1979) menjawab kebutuhan ini: ambang global otomatis yang memaksimalkan pemisahan statistik dua kelompok intensitas pada histogram, tanpa parameter bebas selain asumsi segmentasi dua kelas, dengan biaya komputasi \(O(L)\) setelah histogram (\(L=256\) → dapat diabaikan).
4 Metode Otsu: definisi, motivasi, dan kriteria
4.1 Definisi
Diberikan histogram diskret \(p(k) = h(k)/N\), \(k = 0,\ldots,L-1\). Untuk setiap kandidat ambang \(t\), histogram dibagi menjadi dua kelas:
- Kelas 0 (background): \(k \leq t\), bobot \(\omega_0(t) = \sum_{k=0}^{t} p(k)\).
- Kelas 1 (foreground): \(k > t\), bobot \(\omega_1(t) = 1 - \omega_0(t)\).
Mean intensitas per kelas:
\[ \mu_0(t) = \frac{1}{\omega_0(t)} \sum_{k=0}^{t} k\, p(k), \qquad \mu_1(t) = \frac{1}{\omega_1(t)} \sum_{k=t+1}^{L-1} k\, p(k). \]
Definisi Otsu: ambang Otsu \(t^*\) adalah nilai \(t\) yang meminimalkan varians intra-kelas (within-class variance):
\[ t^* = \arg\min_{0 \leq t < L-1} \sigma_W^2(t), \]
dengan
\[ \sigma_W^2(t) = \omega_0(t)\,\sigma_0^2(t) + \omega_1(t)\,\sigma_1^2(t), \]
\[ \sigma_0^2(t) = \sum_{k=0}^{t} \frac{(k - \mu_0(t))^2\, p(k)}{\omega_0(t)}, \qquad \sigma_1^2(t) = \sum_{k=t+1}^{L-1} \frac{(k - \mu_1(t))^2\, p(k)}{\omega_1(t)}. \]
Cara membaca. \(\sigma_W^2(t)\) mengukur sebaran intensitas di dalam masing-masing kelas setelah pemisahan pada \(t\). Ambang baik membuat tiap kelas homogen (piksel dalam satu kelas berintensitas mirip); Otsu memilih \(t\) yang membuat total sebaran dalam kelas serendah mungkin.
4.2 Mengapa kriteria ini masuk akal?
Intuisi statistik: varians total histogram dapat didekomposisi (dua kelas) menjadi
\[ \sigma_{\text{total}}^2 = \sigma_W^2(t) + \sigma_B^2(t), \]
dengan varians antar-kelas
\[ \sigma_B^2(t) = \omega_0(t)\,\omega_1(t)\,\bigl(\mu_0(t) - \mu_1(t)\bigr)^2. \]
Karena \(\sigma_{\text{total}}^2\) tidak bergantung pada \(t\), meminimalkan \(\sigma_W^2(t)\) setara memaksimalkan \(\sigma_B^2(t)\): Otsu mencari pemisahan yang memaksimalkan jarak antara mean kedua kelas sambil menjaga piksel dalam tiap kelas tetap rapat di sekitar mean kelasnya. Pada histogram bimodal, \(t^*\) cenderung jatuh di lembah antara dua puncak — sama seperti pilihan manual, tetapi terdefinisi secara matematis.
Rumus implementasi (menghindari loop varians eksplisit): dengan kumulatif \(\omega(t) = \sum_{k=0}^{t} p(k)\) dan \(\mu(t) = \sum_{k=0}^{t} k\,p(k)\), serta mean global \(\mu_T = \mu(L-1)\),
\[ \sigma_B^2(t) = \frac{\bigl(\mu_T \omega(t) - \mu(t)\bigr)^2}{\omega(t)\bigl(1 - \omega(t)\bigr)}, \qquad t^* = \arg\max_t \sigma_B^2(t), \]
dengan \(0 < \omega(t) < 1\). Nilai \(T\) pada citra: \(T = t^*\) (sesuaikan \(+1\) bila konvensi \(f > T\) vs \(f \geq T\)).
4.3 Algoritma (langkah operasional)
- Hitung histogram \(h(k)\), lalu \(p(k) = h(k)/N\).
- Untuk \(t = 0,\ldots,L-2\):
- \(\omega(t) = \sum_{k=0}^{t} p(k)\); abaikan jika \(\omega(t) \in \{0,1\}\).
- \(\mu(t) = \sum_{k=0}^{t} k\,p(k)\).
- \(\sigma_B^2(t) = (\mu_T \omega(t) - \mu(t))^2 / (\omega(t)(1-\omega(t)))\).
- \(t^* = \arg\max_t \sigma_B^2(t)\); binerisasi \(g[i,j] = \mathbf{1}[f[i,j] > t^*]\).
4.4 Asumsi, kelebihan, dan batas
| Aspek | Keterangan |
|---|---|
| Asumsi utama | histogram global mendekati dua kelompok intensitas (bimodal atau hampir bimodal) |
| Kelebihan | otomatis, objektif, deterministik, tanpa \(T\) manual, sangat cepat |
| Bukan solusi untuk | iluminasi ramp (masih satu \(T\) global), histogram multimodal kuat (>2 kelas dominan), overlap intensitas tanpa lembah jelas |
| Posisi dalam modul | baseline global sebelum threshold adaptif lokal (bagian berikutnya) |
Otsu tidak menggantikan pemahaman histogram; ia mengkodekan aturan “lembah terbaik” ke dalam satu fungsi objektif. Bila asumsi bimodal global gagal, metode lokal diperlukan — bukan Otsu versi lain pada histogram yang sama.
4.5 Contoh numerik histogram kecil
Misalkan \(L=8\) dan histogram (jumlah piksel, bukan normalisasi):
| \(k\) | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|---|
| \(h(k)\) | 10 | 12 | 8 | 0 | 0 | 5 | 20 | 25 |
Total \(N=80\), \(\mu_T = (0{\cdot}10 + 1{\cdot}12 + \cdots + 7{\cdot}25)/80\). Untuk \(t=2\) (background \(k\leq 2\)):
- \(\omega_0 = (10+12+8)/80 = 0{,}375\), \(\mu_0 = (0{\cdot}10+1{\cdot}12+2{\cdot}8)/30 \approx 1{,}07\).
- \(\omega_1 = 0{,}625\), mean foreground \(\approx 6{,}08\).
- \(\sigma_B^2(2) = 0{,}375 \times 0{,}625 \times (6{,}08 - 1{,}07)^2 \approx 5{,}9\).
Mahasiswa dapat melengkapi tabel \(\sigma_B^2(t)\) untuk \(t=0,\ldots,6\) dan memverifikasi \(t^*\) — pada data ini \(t^*\) jatuh di sekitar 2 atau 3, konsisten dengan lembah antara kelompok rendah (\(k\leq 2\)) dan tinggi (\(k\geq 5\)).
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np

rng = np.random.default_rng(3)
samples = np.concatenate([
    rng.normal(60, 12, 4000).astype(np.int32),
    rng.normal(190, 15, 3500).astype(np.int32),
])
samples = np.clip(samples, 0, 255)

hist, _ = np.histogram(samples, bins=256, range=(0, 256))
p = hist.astype(np.float64)
p /= p.sum()
omega = np.cumsum(p)
mu = np.cumsum(p * np.arange(256))
mu_t = mu[-1]
sigma_b2 = (mu_t * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
sigma_b2[~np.isfinite(sigma_b2)] = 0
t_star = int(np.argmax(sigma_b2))

fig, axes = plt.subplots(1, 2, figsize=(10, 3.8))
axes[0].bar(np.arange(256), hist, width=1.0, color="#3498db", alpha=0.85)
axes[0].axvline(t_star, color="#e74c3c", linewidth=2, label=rf"$t^*={t_star}$")
axes[0].set_xlabel("$k$")
axes[0].set_ylabel("$h(k)$")
axes[0].set_title("Histogram sampel")
axes[0].legend()
axes[1].plot(np.arange(256), sigma_b2, color="#2c3e50")
axes[1].axvline(t_star, color="#e74c3c", linewidth=2, linestyle="--")
axes[1].set_xlabel("Ambang kandidat $t$")
axes[1].set_ylabel(r"$\sigma_B^2(t)$")
axes[1].set_title("Otsu: maksimum varians antar-kelas")
axes[1].grid(True, alpha=0.3)
plt.tight_layout()
fig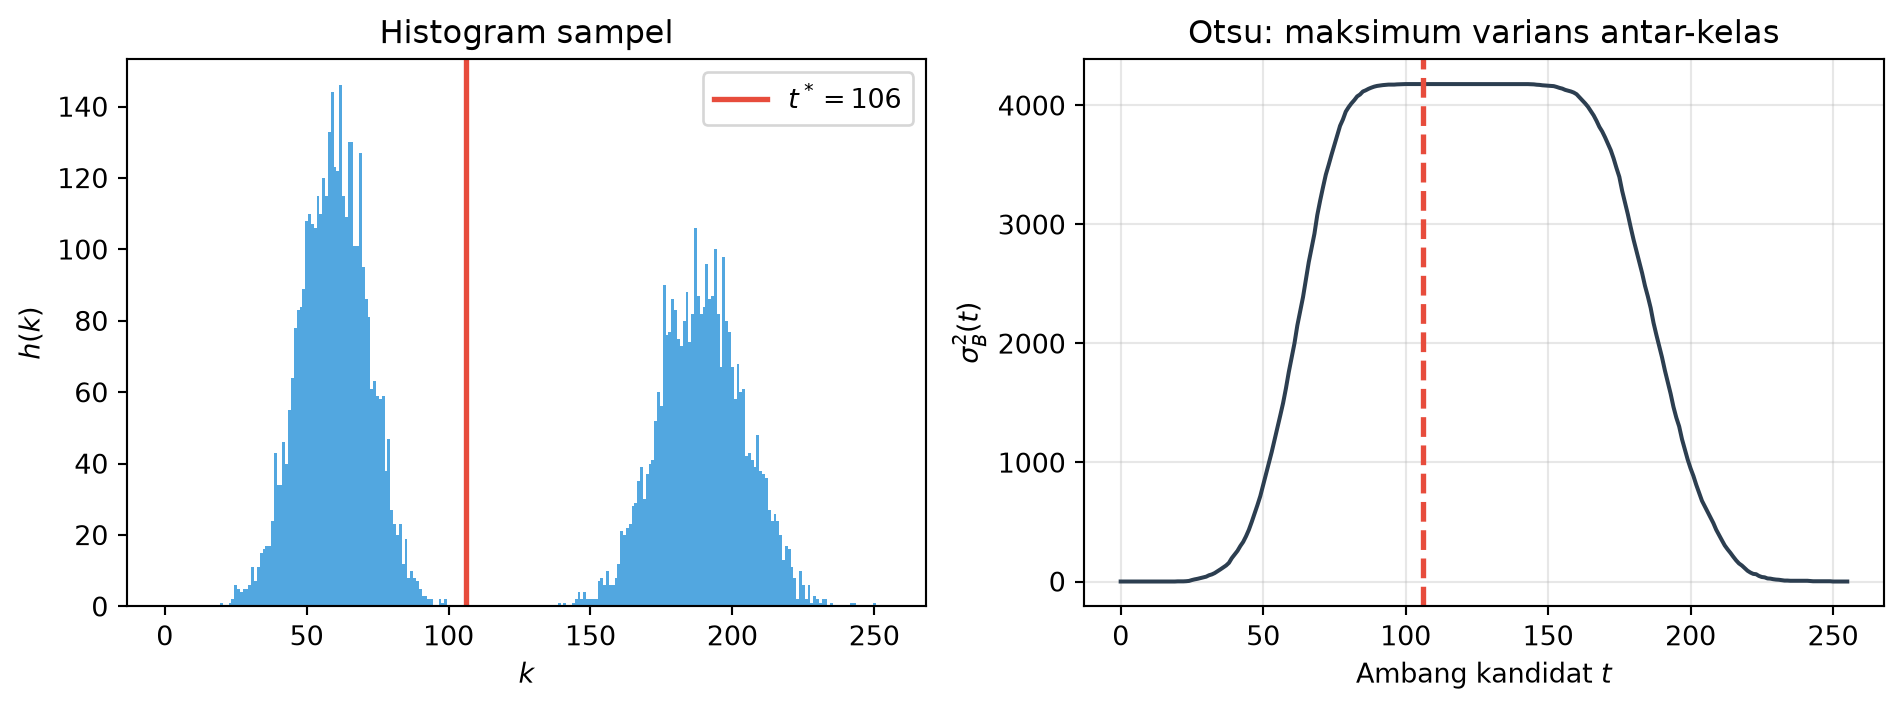
5 Contoh citra: Otsu pada ascent
Potongan citra ascent — histogram global cukup bimodal sehingga Otsu memberikan \(T\) yang masuk akal tanpa tuning manual.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np

try:
    from scipy.datasets import ascent

    f0 = ascent().astype(np.float64)
except ImportError:
    x = np.linspace(0, 4 * np.pi, 512)
    y = np.linspace(0, 4 * np.pi, 512)[:, None]
    f0 = np.clip(120 + 80 * np.sin(x) * np.cos(y * 0.7), 0, 255).astype(np.float64)

f = f0[80:420, 60:400]


def otsu_T(img):
    hist, _ = np.histogram(img.ravel(), bins=256, range=(0, 256))
    p = hist.astype(np.float64)
    p /= p.sum() + 1e-12
    omega = np.cumsum(p)
    mu = np.cumsum(p * np.arange(256))
    mu_t = mu[-1]
    sb2 = (mu_t * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
    sb2[~np.isfinite(sb2)] = 0
    return int(np.argmax(sb2))


T = otsu_T(f)
mask = (f > T).astype(np.float64)
hist, edges = np.histogram(f.ravel(), bins=256, range=(0, 256))
centers = (edges[:-1] + edges[1:]) / 2

fig, axes = plt.subplots(1, 3, figsize=(11, 3.6))
axes[0].imshow(f, cmap="gray")
axes[0].set_title("Asli")
axes[0].axis("off")
axes[1].bar(centers, hist, width=1.0, color="#95a5a6", alpha=0.9)
axes[1].axvline(T, color="#c0392b", linewidth=2, label=rf"Otsu $T={T}$")
axes[1].set_xlabel("$k$")
axes[1].set_title("Histogram")
axes[1].legend(fontsize=9)
axes[2].imshow(mask, cmap="gray_r", vmin=0, vmax=1)
axes[2].set_title("Mask ($f > T$)")
axes[2].axis("off")
plt.suptitle("Segmentasi Otsu — ascent", fontsize=11, y=1.05)
plt.tight_layout()
fig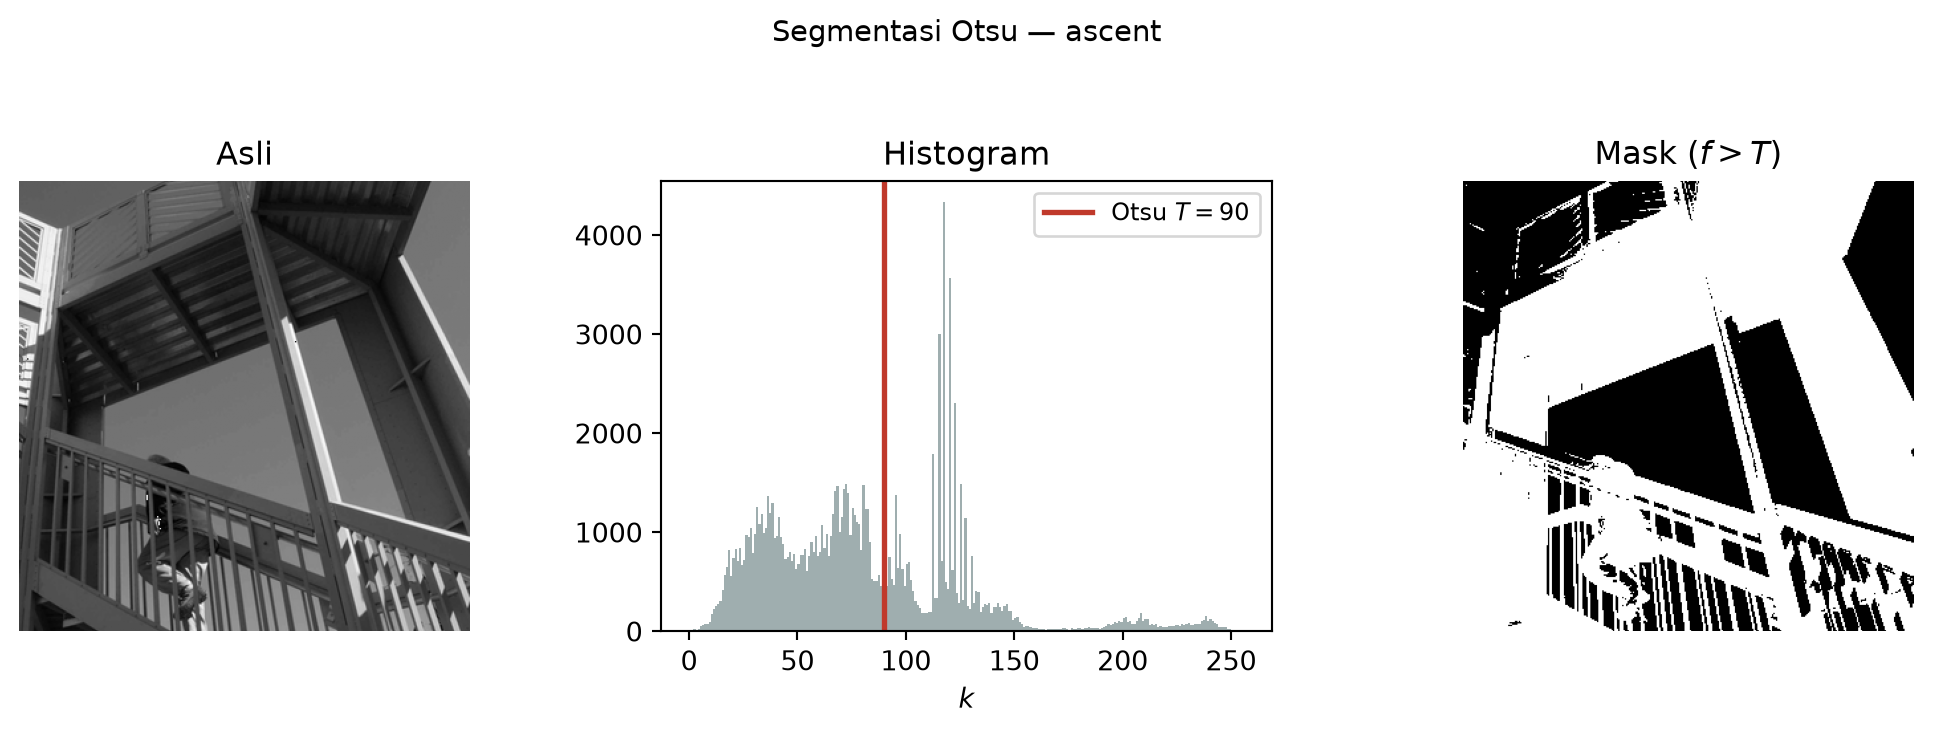
ascent: asli, histogram + \(T\) Otsu, mask biner (\(f > T\)).
6 Contoh citra: kegagalan Otsu global (iluminasi ramp)
Metode Otsu tetap global: satu \(t^*\) dari histogram seluruh citra. Bila latar bergradasi (ramp), histogram global tidak lagi menyerupai dua gundukan terpisah — \(T\) Otsu dapat memotong objek di satu sisi dan melepas latar di sisi lain. Contoh berikut melanjutkan keterbatasan iluminasi dari tabel threshold global; solusi adaptif lokal dibahas setelahnya.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np

h, w = 220, 320
yy, xx = np.mgrid[0:h, 0:w].astype(np.float64)
ramp = 30 + 0.35 * xx
obj = ((xx - 200) ** 2 + (yy - 110) ** 2) < 45**2
f = ramp + np.where(obj, 140, 25)
f = np.clip(f, 0, 255)


def otsu_T(img):
    hist, _ = np.histogram(img.ravel(), bins=256, range=(0, 256))
    p = hist.astype(np.float64) / (img.size + 1e-12)
    omega = np.cumsum(p)
    mu = np.cumsum(p * np.arange(256))
    sb2 = (mu[-1] * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
    sb2[~np.isfinite(sb2)] = 0
    return int(np.argmax(sb2))


T = otsu_T(f)
mask = f > T

fig, axes = plt.subplots(1, 2, figsize=(9, 3.8))
axes[0].imshow(f, cmap="gray")
axes[0].set_title("Asli (ramp + objek)")
axes[0].axis("off")
axes[1].imshow(mask, cmap="gray_r")
axes[1].set_title(rf"Otsu global ($T={T}$) — tidak seragam")
axes[1].axis("off")
plt.suptitle("Batasan threshold global", fontsize=11, y=1.03)
plt.tight_layout()
fig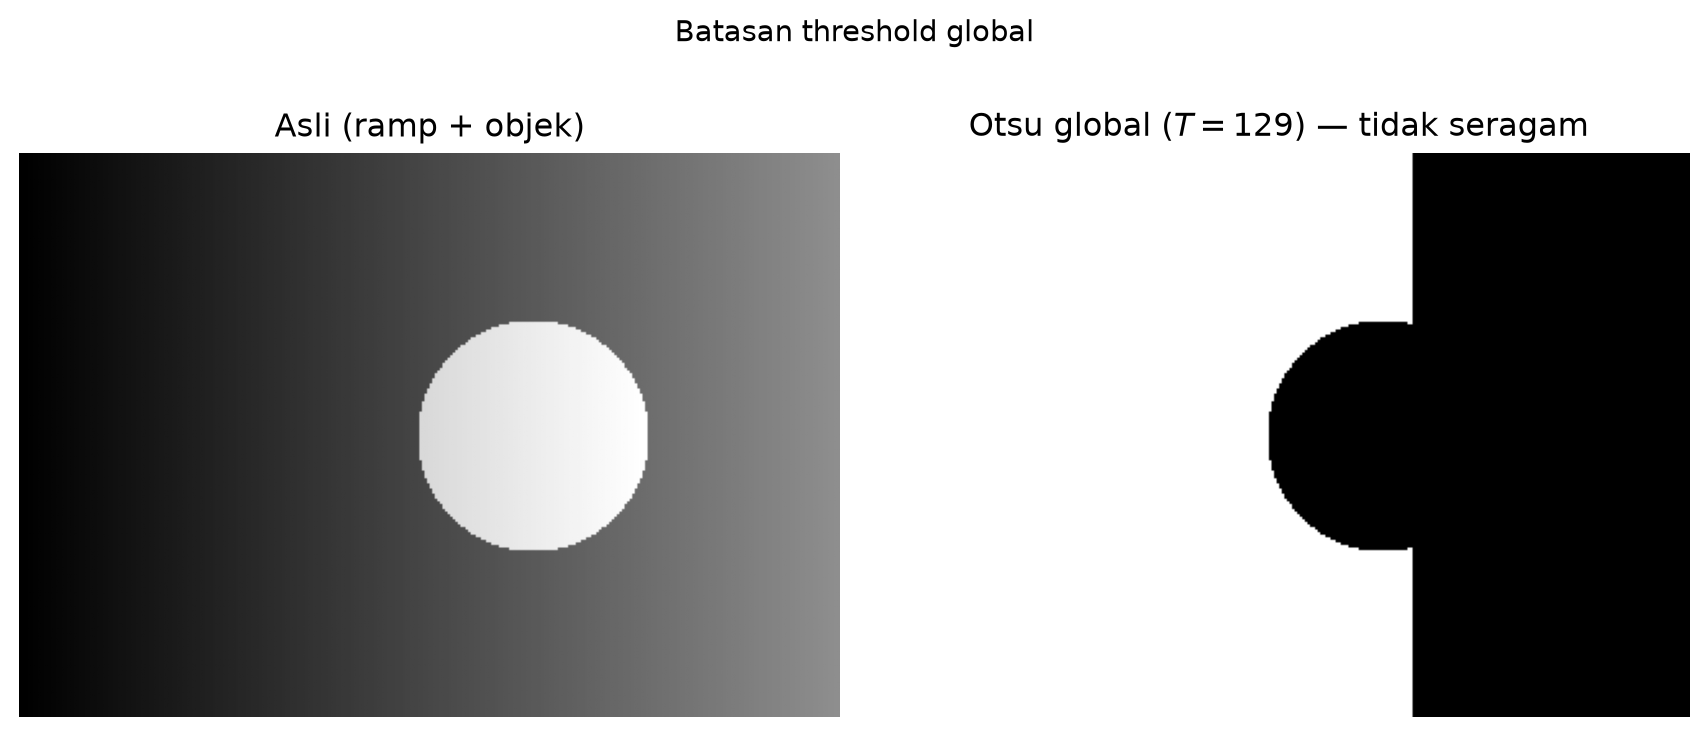
Solusi yang tepat di modul ini: threshold adaptif lokal — setiap piksel memakai \(T[i,j]\) dari statistik jendela sekitarnya, bukan satu \(t^*\) global.
7 Threshold adaptif lokal
7.1 Ide dasar
Pada threshold global, \(T\) konstan untuk seluruh \((i,j)\). Pada threshold adaptif lokal, kita mendefinisikan peta ambang \(T[i,j]\) dan:
\[ g[i,j] = \begin{cases} 1 & \text{jika } f[i,j] > T[i,j], \\ 0 & \text{sebaliknya.} \end{cases} \]
Cara membaca. Intensitas \(f[i,j]\) dibandingkan dengan ambang lokal \(T[i,j]\) yang bergantung pada posisi — sehingga piksel terang di latar gelap dan piksel dengan intensitas serupa di latar terang dapat dipisahkan secara konsisten relatif terhadap lingkungan.
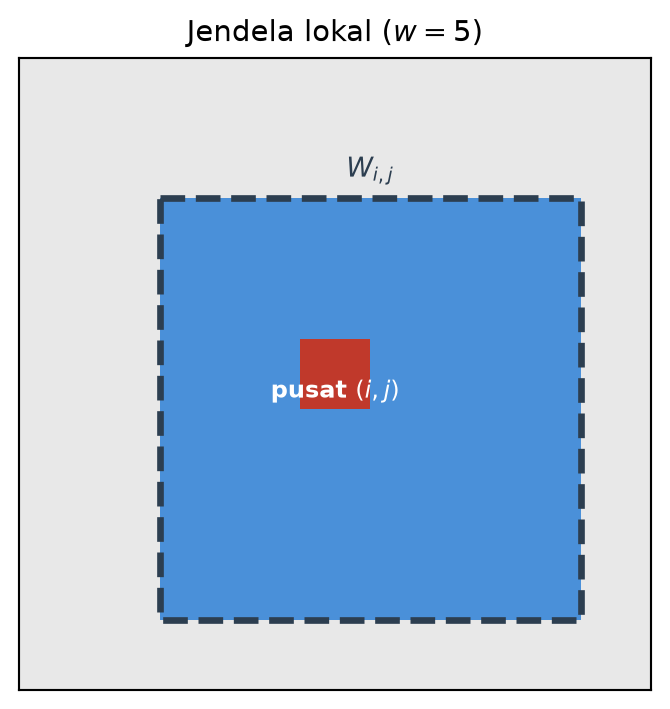
- \(T[i,j]\) — ambang di piksel \((i,j)\); biasanya fungsi dari statistik jendela \(W_{i,j}\) (subset citra di sekitar \((i,j)\)).
- Ukuran jendela \(w \times w\) (ganjil) mengontrol skala lokal: terlalu kecil → sensitif noise; terlalu besar → mendekati threshold global.
Asumsi praktis: dalam jendela kecil, histogram masih mendekati bimodal (sedikit latar + sedikit objek), sehingga ambang lokal masuk akal meski histogram global multimodal atau landai karena ramp.
7.2 Statistik lokal: mean dan simpangan baku
Untuk jendela \(W_{i,j}\) berukuran \(w \times w\), definisikan:
\[ m[i,j] = \frac{1}{|W_{i,j}|} \sum_{(u,v) \in W_{i,j}} f[u,v], \qquad s[i,j] = \sqrt{\frac{1}{|W_{i,j}|} \sum_{(u,v) \in W_{i,j}} \bigl(f[u,v] - m[i,j]\bigr)^2}. \]
Pada implementasi diskret, \(m\) dan \(s^2\) dapat dihitung cepat dengan filter rata-rata (uniform_filter) dan identitas \(\mathbb{E}[X^2] - \mathbb{E}[X]^2\) untuk varians lokal.
7.3 Mean adaptif (local mean − \(C\))
Metode yang dipakai banyak pustaka (mis. OpenCV ADAPTIVE_THRESH_MEAN_C):
\[ T[i,j] = m[i,j] - C, \]
dengan \(C\) konstanta positif (biasanya \(2 \ldots 15\) pada skala \(0\ldots 255\)). Interpretasi: objek foreground lebih terang dari rata-rata latar sekitarnya setidaknya \(C\) level intensitas.
- \(C\) besar → lebih sedikit piksel yang lolos (mask lebih “ketat”).
- \(C\) kecil → lebih banyak noise masuk foreground.
7.4 Niblack (1985)
Ambang bergantung pada mean dan simpangan baku lokal:
\[ T[i,j] = m[i,j] + k\, s[i,j], \]
dengan \(k\) negatif (tipikal \(k \approx -0{,}2\)) bila objek lebih terang dari latar; \(k\) positif untuk objek lebih gelap. Varians lokal tinggi (tepi, tekstur) menaikkan \(T[i,j]\) sehingga ambang mengikuti kontras setempat.
7.5 Sauvola & Pietikäinen (2000)
Populer pada binarisasi dokumen (teks pada kertas dengan bayangan):
\[ T[i,j] = m[i,j] \left( 1 + k \left( \frac{s[i,j]}{R} - 1 \right) \right), \]
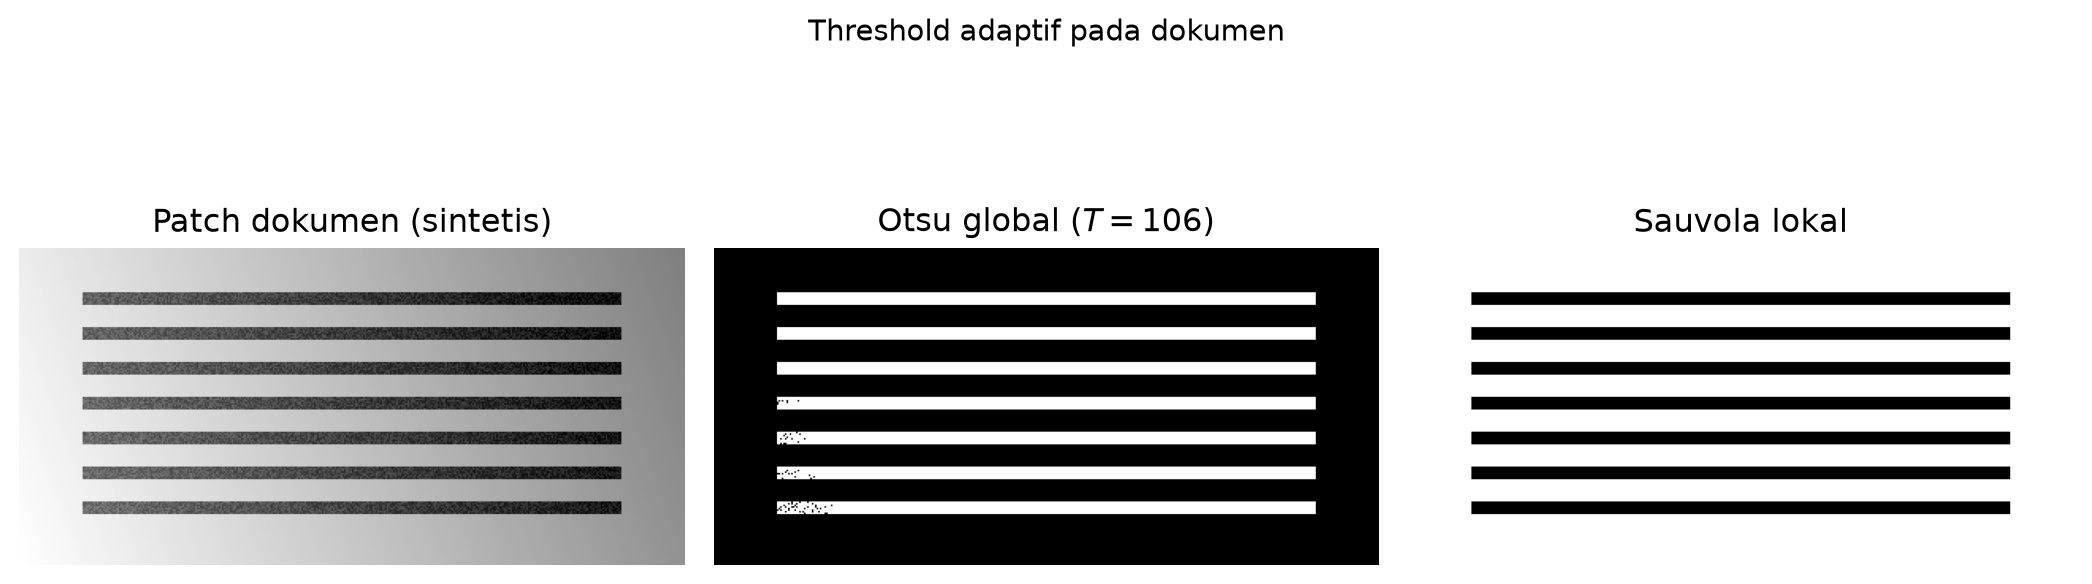
dengan \(R\) dinamis range tipikal (mis. \(128\)) dan \(k \in [0{,}2,\, 0{,}5]\). Bila \(s[i,j]\) kecil (latar homogen), \(T \approx m[i,j]\); bila \(s\) besar, koreksi lebih kuat — lebih stabil pada kertas bernoda.
7.6 Otsu lokal (gambaran singkat)
Otsu dapat diterapkan per blok (histogram tiap blok → \(T\) blok) sebagai kompromi antara global dan lokal. Sliding Otsu pada setiap jendela \(w \times w\) jauh lebih mahal; mean/Niblack/Sauvola lebih umum dipakai. Otsu global tetap baseline bila histogram citra secara keseluruhan bimodal; bila tidak, lanjut ke metode di atas — bukan memaksa Otsu pada histogram yang sama.
7.7 Parameter dan kompleksitas
| Parameter | Dampak |
|---|---|
| \(w\) (ukuran jendela, ganjil) | skala lokal; objek kecil butuh \(w\) tidak jauh lebih besar dari objek |
| \(C\) (mean adaptif) | offset terhadap latar; semakin besar semakin ketat |
| \(k\) (Niblack / Sauvola) | sensitivitas terhadap varians lokal |
| \(R\) (Sauvola) | skala simpangan baku dalam rumus |
Dengan filter separable / uniform, perhitungan \(m[i,j]\) untuk seluruh citra \(N\) piksel berbiaya \(O(N)\) per pass (beberapa pass untuk \(s\)), jauh lebih berat daripada Otsu global \(O(L)\) tetapi masih praktis untuk citra kamera menengah.
7.8 Contoh: ramp — global vs adaptif
Citra yang sama seperti kegagalan Otsu global: mean adaptif dan Niblack memulihkan objek di sepanjang ramp.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage

h, w = 220, 320
yy, xx = np.mgrid[0:h, 0:w].astype(np.float64)
ramp = 30 + 0.35 * xx
obj = ((xx - 200) ** 2 + (yy - 110) ** 2) < 45**2
f = ramp + np.where(obj, 140, 25)
f = np.clip(f, 0, 255)


def otsu_T(img):
    hist, _ = np.histogram(img.ravel(), bins=256, range=(0, 256))
    p = hist.astype(np.float64) / (img.size + 1e-12)
    omega = np.cumsum(p)
    mu = np.cumsum(p * np.arange(256))
    sb2 = (mu[-1] * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
    sb2[~np.isfinite(sb2)] = 0
    return int(np.argmax(sb2))


def local_mean_std(img, win):
    m = ndimage.uniform_filter(img, size=win, mode="reflect")
    m2 = ndimage.uniform_filter(img * img, size=win, mode="reflect")
    s = np.sqrt(np.maximum(m2 - m * m, 0))
    return m, s


def adaptive_mean_mask(img, win=51, C=8.0):
    m, _ = local_mean_std(img, win)
    T = m - C
    return img > T, T


def niblack_mask(img, win=31, k=-0.2):
    m, s = local_mean_std(img, win)
    T = m + k * s
    return img > T, T


def sauvola_mask(img, win=31, k=0.5, R=128.0):
    m, s = local_mean_std(img, win)
    T = m * (1.0 + k * (s / R - 1.0))
    return img > T, T


T_g = otsu_T(f)
mask_g = f > T_g
mask_am, T_am = adaptive_mean_mask(f, win=51, C=8.0)
mask_nb, T_nb = niblack_mask(f, win=31, k=-0.2)
mask_sv, T_sv = sauvola_mask(f, win=31, k=0.5)

fig, axes = plt.subplots(2, 3, figsize=(11.5, 6.2))
axes[0, 0].imshow(f, cmap="gray")
axes[0, 0].set_title("Asli")
axes[0, 1].imshow(mask_g, cmap="gray_r")
axes[0, 1].set_title(rf"Otsu global ($T={T_g}$)")
axes[0, 2].imshow(mask_am, cmap="gray_r")
axes[0, 2].set_title(r"Mean adaptif ($m - C$)")
axes[1, 0].imshow(mask_nb, cmap="gray_r")
axes[1, 0].set_title(r"Niblack ($k=-0.2$)")
axes[1, 1].imshow(mask_sv, cmap="gray_r")
axes[1, 1].set_title(r"Sauvola ($k=0.5$)")
im = axes[1, 2].imshow(T_am, cmap="viridis")
axes[1, 2].set_title(r"Peta $T[i,j]$ (mean adaptif)")
plt.colorbar(im, ax=axes[1, 2], fraction=0.046)
for ax in axes.ravel():
    ax.axis("off")
plt.suptitle("Global vs threshold adaptif lokal (ramp)", fontsize=12, y=1.02)
plt.tight_layout()
fig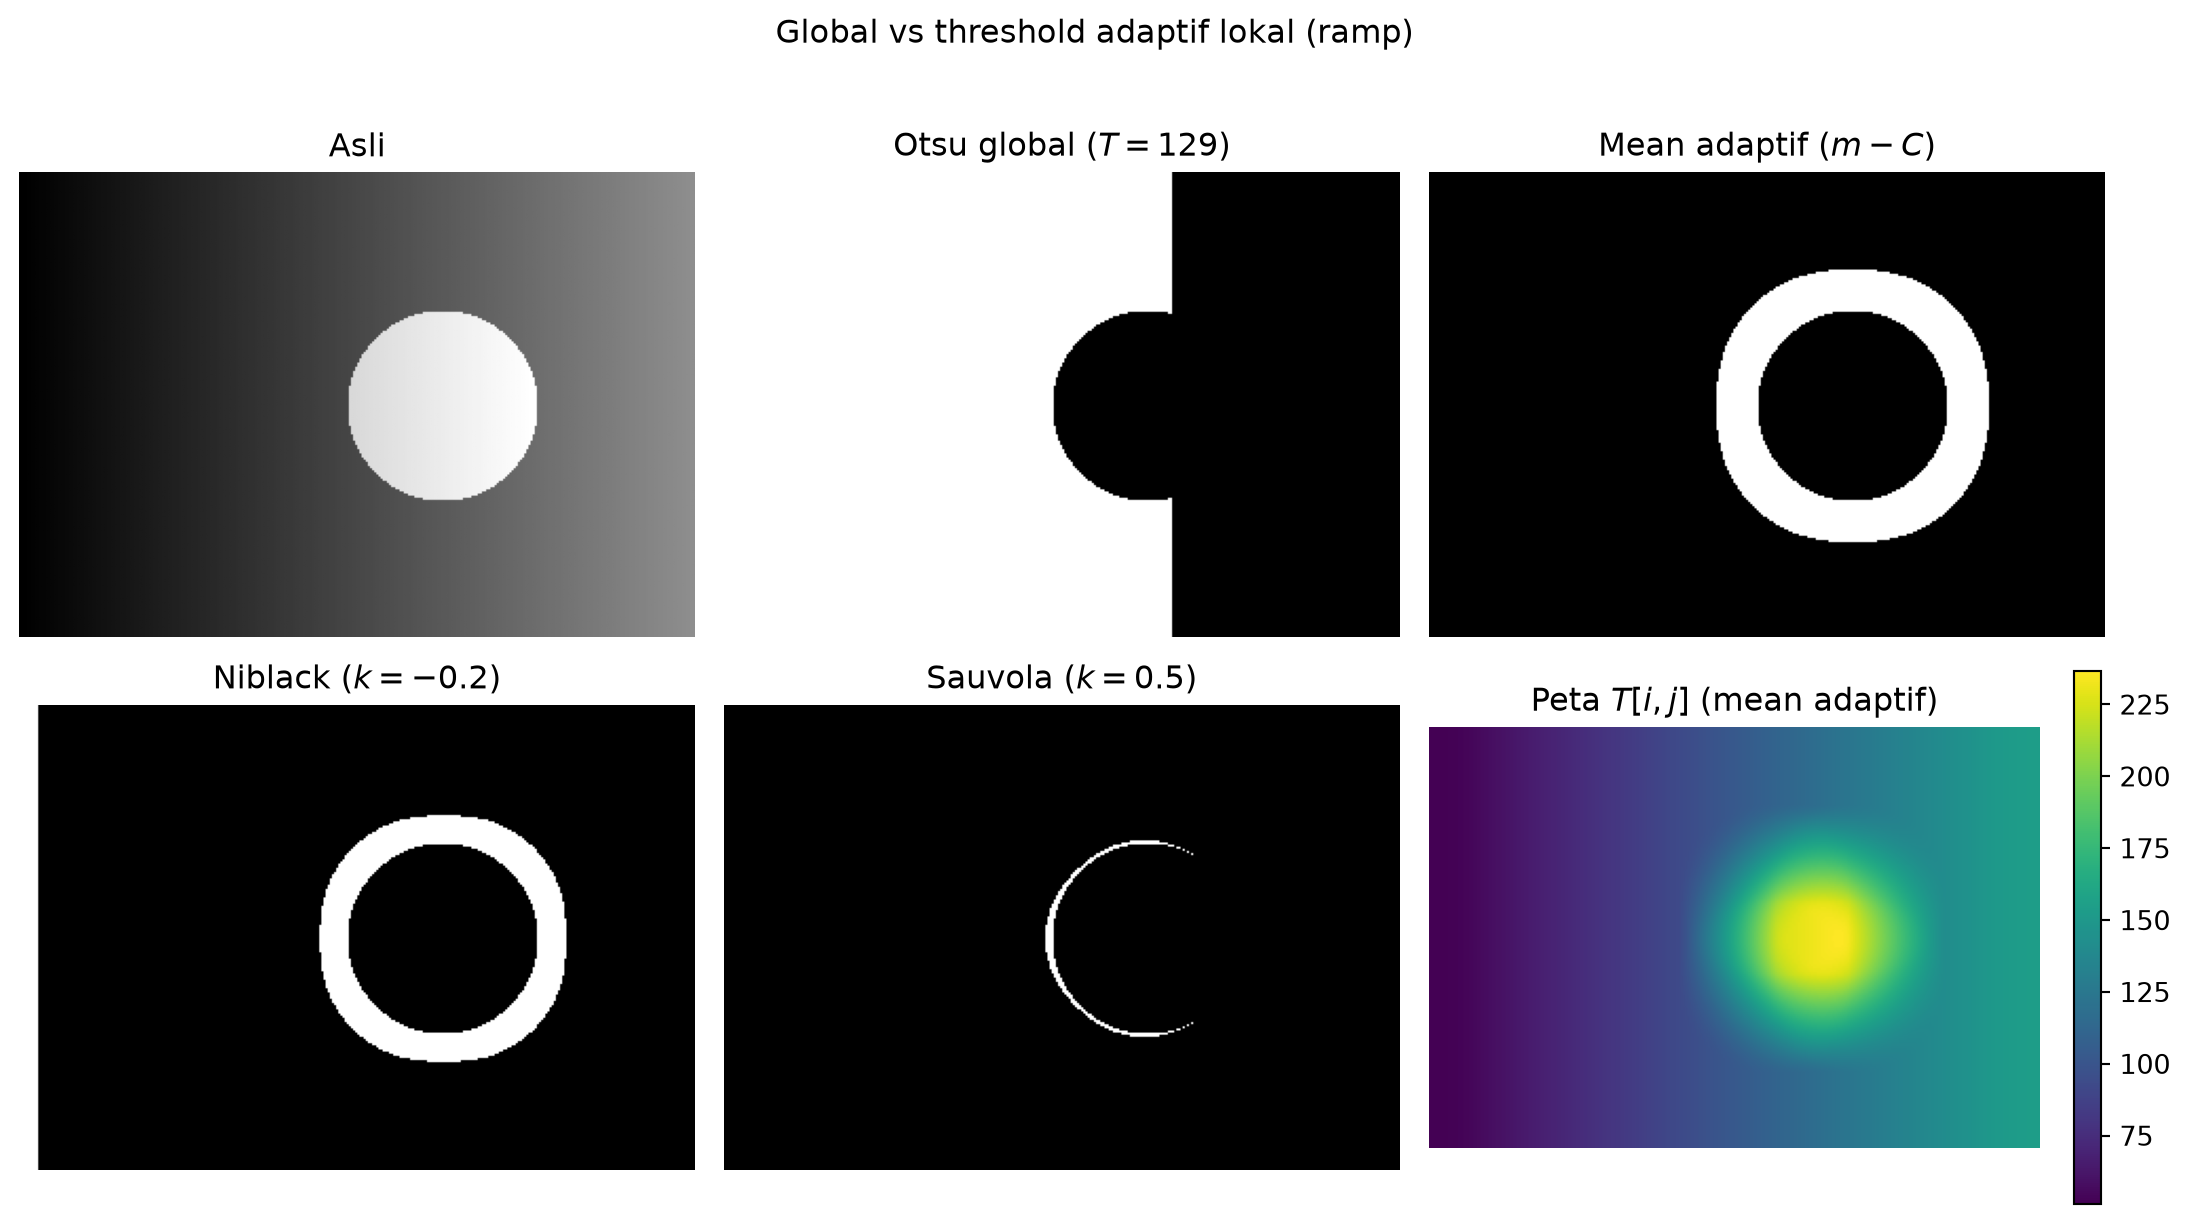
7.9 Pengaruh ukuran jendela \(w\)
\(w\) terlalu kecil: \(m[i,j]\) terpengaruh noise dan tepi objek → mask bergerigi. \(w\) terlalu besar: \(m[i,j]\) mendekati rata-rata global → gagal lagi pada ramp lebar.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage

h, w_img = 220, 320
yy, xx = np.mgrid[0:h, 0:w_img].astype(np.float64)
f = np.clip(30 + 0.35 * xx + np.where(((xx - 200) ** 2 + (yy - 110) ** 2) < 45**2, 140, 25), 0, 255)
C = 8.0
wins = [15, 31, 71]

fig, axes = plt.subplots(1, 4, figsize=(12, 3.2))
axes[0].imshow(f, cmap="gray")
axes[0].set_title("Asli")
axes[0].axis("off")
for ax, win in zip(axes[1:], wins):
    m = ndimage.uniform_filter(f, size=win, mode="reflect")
    ax.imshow(f > (m - C), cmap="gray_r")
    ax.set_title(rf"$w={win}$")
    ax.axis("off")
plt.suptitle("Dampak ukuran jendela (mean adaptif)", fontsize=11, y=1.05)
plt.tight_layout()
fig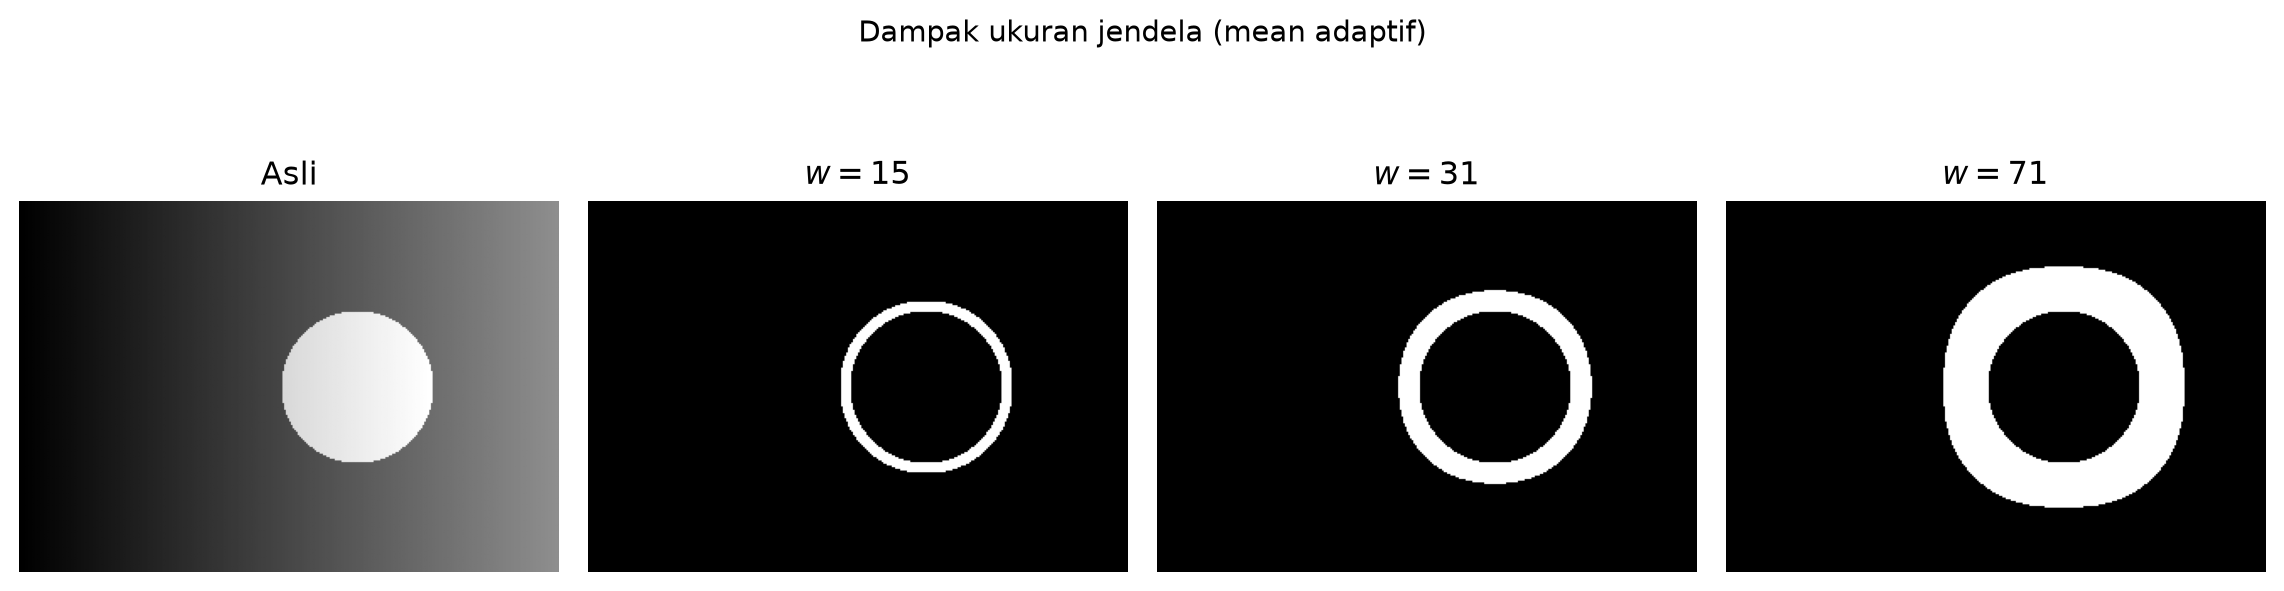
7.10 Contoh: halaman dokumen (Sauvola)
Teks pada kertas dengan bayangan atau gradasi pencahayaan: Sauvola sering lebih baik daripada satu \(T\) global.
8 Contoh 3: pra-pemrosesan Gaussian
Noise halus dapat membuat histogram lebih landai di lembah; Gaussian blur ringan sebelum Otsu sering menstabilkan \(t^*\) tanpa mengubah struktur besar objek.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage

try:
    from scipy.datasets import ascent

    f0 = ascent().astype(np.float64)
except ImportError:
    rng = np.random.default_rng(0)
    f0 = rng.integers(0, 256, (512, 512)).astype(np.float64)

f = f0[100:360, 100:360]


def otsu_T(img):
    hist, _ = np.histogram(img.ravel(), bins=256, range=(0, 256))
    p = hist.astype(np.float64) / (img.size + 1e-12)
    omega = np.cumsum(p)
    mu = np.cumsum(p * np.arange(256))
    sb2 = (mu[-1] * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
    sb2[~np.isfinite(sb2)] = 0
    return int(np.argmax(sb2))


def seg(img):
    T = otsu_T(img)
    return T, img > T


T0, m0 = seg(f)
f_blur = ndimage.gaussian_filter(f, sigma=1.0)
T1, m1 = seg(f_blur)

fig, axes = plt.subplots(2, 3, figsize=(11, 5.2))
axes[0, 0].imshow(f, cmap="gray")
axes[0, 0].set_title("Asli")
axes[0, 1].imshow(m0, cmap="gray_r")
axes[0, 1].set_title(rf"Otsu, $T={T0}$")
axes[0, 2].imshow(np.abs(m0.astype(float) - m1.astype(float)), cmap="hot")
axes[0, 2].set_title("|mask asli − mask blur|")
axes[1, 0].imshow(f_blur, cmap="gray")
axes[1, 0].set_title(r"Gaussian $\sigma=1$")
axes[1, 1].imshow(m1, cmap="gray_r")
axes[1, 1].set_title(rf"Otsu setelah blur, $T={T1}$")
axes[1, 2].axis("off")
for ax in axes.ravel():
    if not ax.images:
        continue
    ax.axis("off")
plt.suptitle("Pra-pemrosesan sebelum Otsu", fontsize=11, y=1.02)
plt.tight_layout()
fig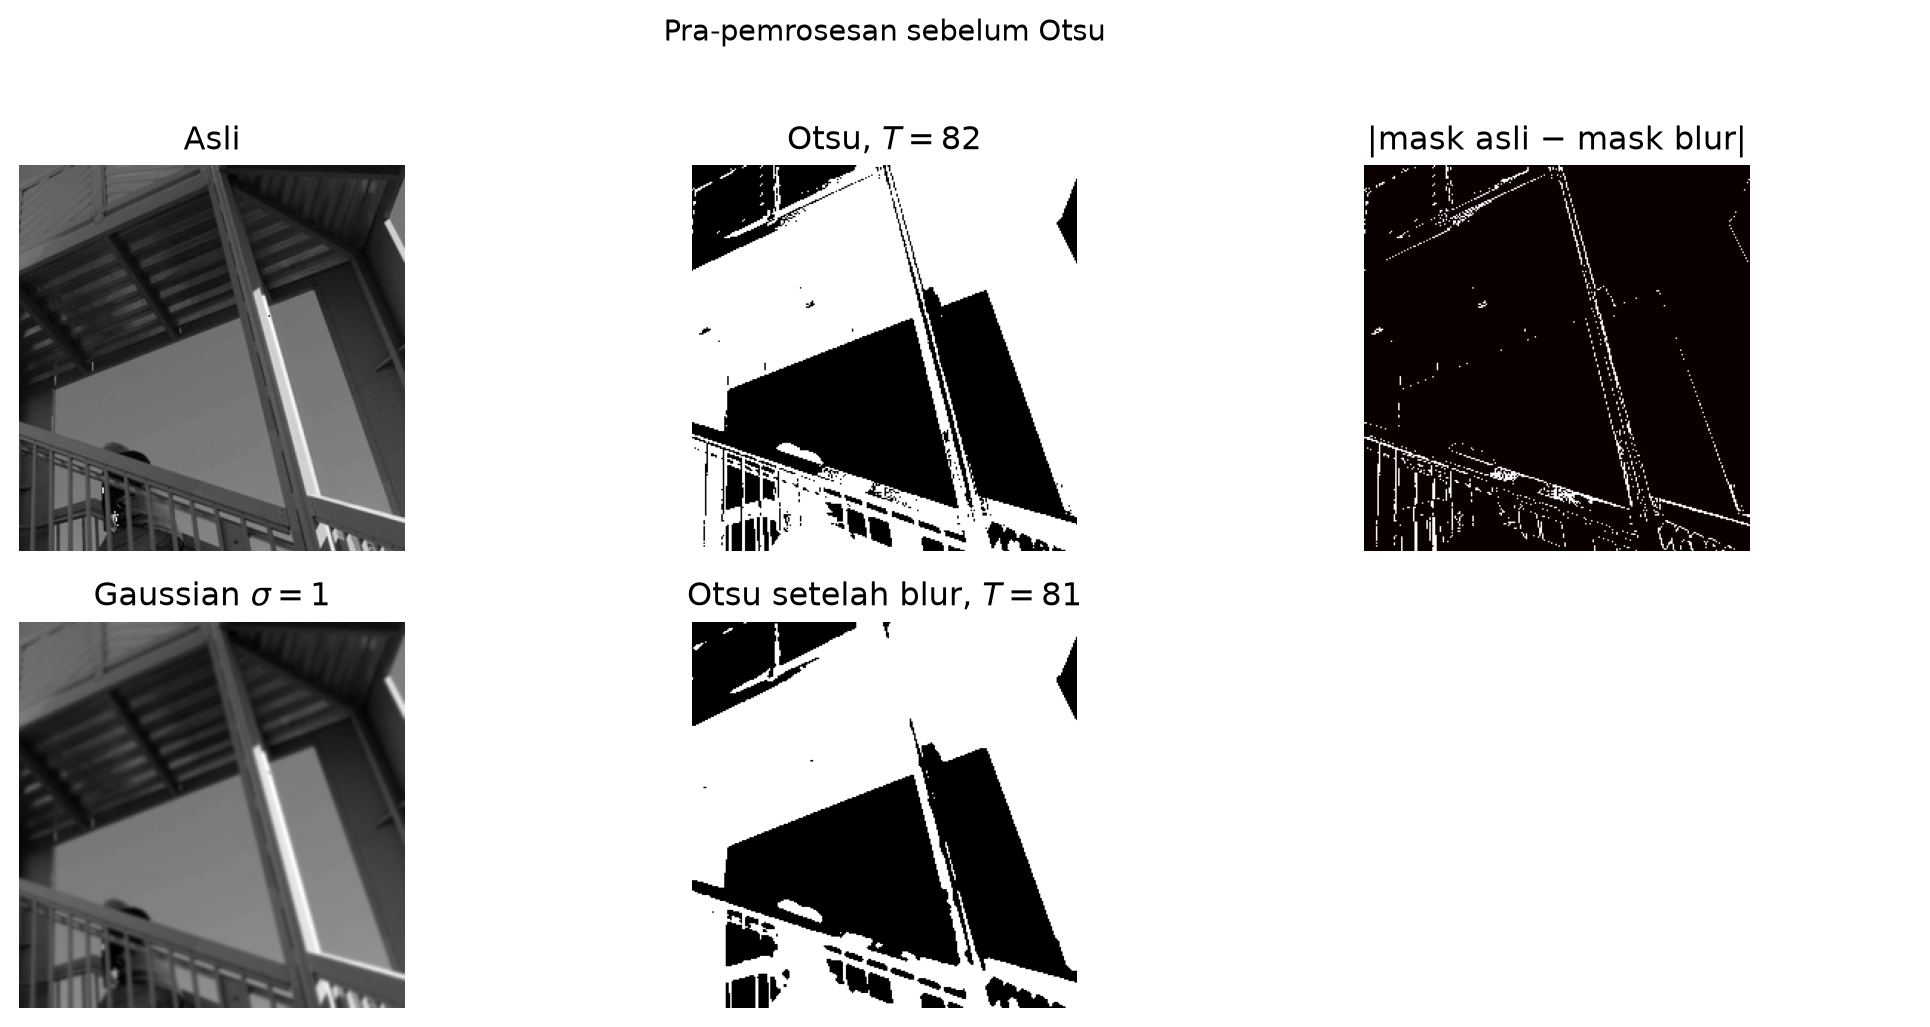
ascent crop: Otsu pada asli vs setelah gaussian_filter (\(\sigma=1\)); perbedaan mask (selisih absolut ditampilkan).
9 Contoh 4: citra aplikasi (butir beras)
10 Diagram alur thresholding dalam pipeline visi
flowchart LR
  A[Citra grayscale] --> B{Pra-proses?}
  B -->|opsional| C[Gaussian / median]
  B --> D{Iluminasi seragam?}
  C --> D
  D -->|ya| E[T global / Otsu]
  D -->|tidak| F[T adaptif lokal]
  E --> G[Mask biner g]
  F --> G
  G --> H[Morfologi opening/closing]
  H --> I[Label komponen & fitur]
Alur di lapangan (melanjutkan PCD 09–11): kamera → Otsu global jika histogram citra cukup bimodal; bila pencahayaan tidak seragam, pilih mean adaptif / Niblack / Sauvola → morfologi → label → fitur.
11 Perbandingan ringkas metode segmentasi
| Metode | Input utama | Kelebihan | Keterbatasan |
|---|---|---|---|
| Threshold global manual | histogram + keahlian | cepat, transparan | \(T\) subjektif; gagal pada ramp |
| Otsu (global otomatis) | histogram global, dua kelas | objektif, \(O(L)\), tanpa \(T\) manual; \(t^*\) dari min \(\sigma_W^2\) | asumsi bimodal global; gagal pada ramp |
| Mean adaptif (\(m-C\)) | mean jendela \(w \times w\) | ramp, latar perlahan | pilih \(w\), \(C\); tepi blok (jika per-blok) |
| Niblack | \(m\), \(s\) lokal | kontras lokal bervariasi | sensitif \(k\) dan \(w\) |
| Sauvola | \(m\), \(s\), \(R\) | dokumen, bayangan kertas | parameter \(k\), \(R\) per jenis scan |
| Otsu per blok | histogram per blok | kompromi global–lokal | artefak di batas blok |
| Region growing / watershed | seed, gradien | bentuk kompleks | butuh inisialisasi atau marker |
12 Implementasi referensi (Python)
import numpy as np


def threshold_otsu(f: np.ndarray) -> int:
    """Ambang Otsu untuk f (float atau int, 0..255 tipikal)."""
    hist, _ = np.histogram(f.ravel(), bins=256, range=(0, 256))
    p = hist.astype(np.float64)
    total = p.sum()
    if total == 0:
        return 0
    p /= total
    omega = np.cumsum(p)
    mu = np.cumsum(p * np.arange(256))
    mu_t = mu[-1]
    sigma_b2 = (mu_t * omega - mu) ** 2 / (omega * (1 - omega) + 1e-12)
    sigma_b2[~np.isfinite(sigma_b2)] = 0
    return int(np.argmax(sigma_b2))


def segment_global(f: np.ndarray, T: int) -> np.ndarray:
    return (f > T).astype(bool)


def adaptive_mean(f: np.ndarray, win: int = 35, C: float = 8.0) -> np.ndarray:
    """Mask mean adaptif: f > (rata-rata lokal − C). win harus ganjil."""
    from scipy import ndimage

    m = ndimage.uniform_filter(f.astype(np.float64), size=win, mode="reflect")
    return (f > (m - C)).astype(bool)


def niblack(f: np.ndarray, win: int = 25, k: float = -0.2) -> np.ndarray:
    """Niblack: f > m + k*s (objek terang, k negatif)."""
    from scipy import ndimage

    f = f.astype(np.float64)
    m = ndimage.uniform_filter(f, size=win, mode="reflect")
    m2 = ndimage.uniform_filter(f * f, size=win, mode="reflect")
    s = np.sqrt(np.maximum(m2 - m * m, 0))
    return (f > (m + k * s)).astype(bool)
Pustaka scikit-image menyediakan threshold_otsu, threshold_niblack, threshold_sauvola; OpenCV cv2.adaptiveThreshold memakai mean atau Gaussian per blok. Rumus di atas setara konsepnya dengan filter lokal uniform_filter.
13 Latihan mandiri
- Jelaskan mengapa Otsu dibutuhkan dibanding \(T\) manual, dan tuliskan definisi formal \(t^* = \arg\min_t \sigma_W^2(t)\).
- Turunkan hubungan \(\sigma_W^2(t) + \sigma_B^2(t) = \sigma_{\text{total}}^2\) untuk dua kelas dan jelaskan mengapa memaksimalkan \(\sigma_B^2\) setara dengan meminimalkan \(\sigma_W^2\).
- Untuk histogram dengan tiga puncak dominan, jelaskan mengapa Otsu (dua kelas) bisa salah menggabungkan kelompok objek.
- Pada citra sintetis bimodal, bandingkan mask untuk \(T = \text{mean}\) intensitas vs \(T = \text{Otsu}\) — kapan mean jauh dari lembah?
- Pada citra ramp + objek, bandingkan Otsu global vs mean adaptif untuk \(w \in \{15, 51, 101\}\).
- Jelaskan peran \(C\) dalam \(T = m - C\) dan \(k\) dalam Niblack saat objek lebih terang dari latar.
- Setelah mask Otsu pada butir beras, sebutkan satu operasi morfologi dari PCD 09 untuk menghapus noise putih kecil.
14 Referensi
- N. Otsu, A Threshold Selection Method from Gray-Level Histograms, IEEE Trans. Syst. Man Cybern. (1979).
- W. Niblack, An Introduction to Digital Image Processing, Prentice-Hall (1985) — threshold lokal \(m + ks\).
- J. Sauvola & M. Pietikäinen, Adaptive document image binarization, Pattern Recognition (2000).
- R. C. Gonzalez & R. E. Woods, Digital Image Processing (bab thresholding dan segmentasi).
- scikit-image — threshold_otsu
- scikit-image — threshold_niblack / threshold_sauvola