PCD/assets/pcd11_aplikasi/ATTRIBUTIONS.md.
Pengolahan Citra Digital (PCD), pertemuan ke-11
Modul ini melanjutkan morfologi biner (PCD 09) dan deteksi tepi dasar (PCD 10): dari mask yang sudah dibersihkan kita ekstrak fitur bentuk; dari gradien / turunan kedua kita menyusun Canny dan menilai kualitas peta tepi secara kuantitatif.
ndimage.label, center_of_mass, sobel, gaussian_filter).Pada PCD 09, erosi, dilasi, opening, dan closing mengubah himpunan foreground \(A\) agar noise dan artefak segmentasi berkurang. Setelah mask stabil, sistem visi biasanya menghitung angka dari bentuk setiap objek — inilah fitur spasial (atau deskriptor bentuk): ukuran skalar atau vektor per komponen terhubung pada mask (atau kontur), misalnya area, centroid, kompakitas, momen Hu.
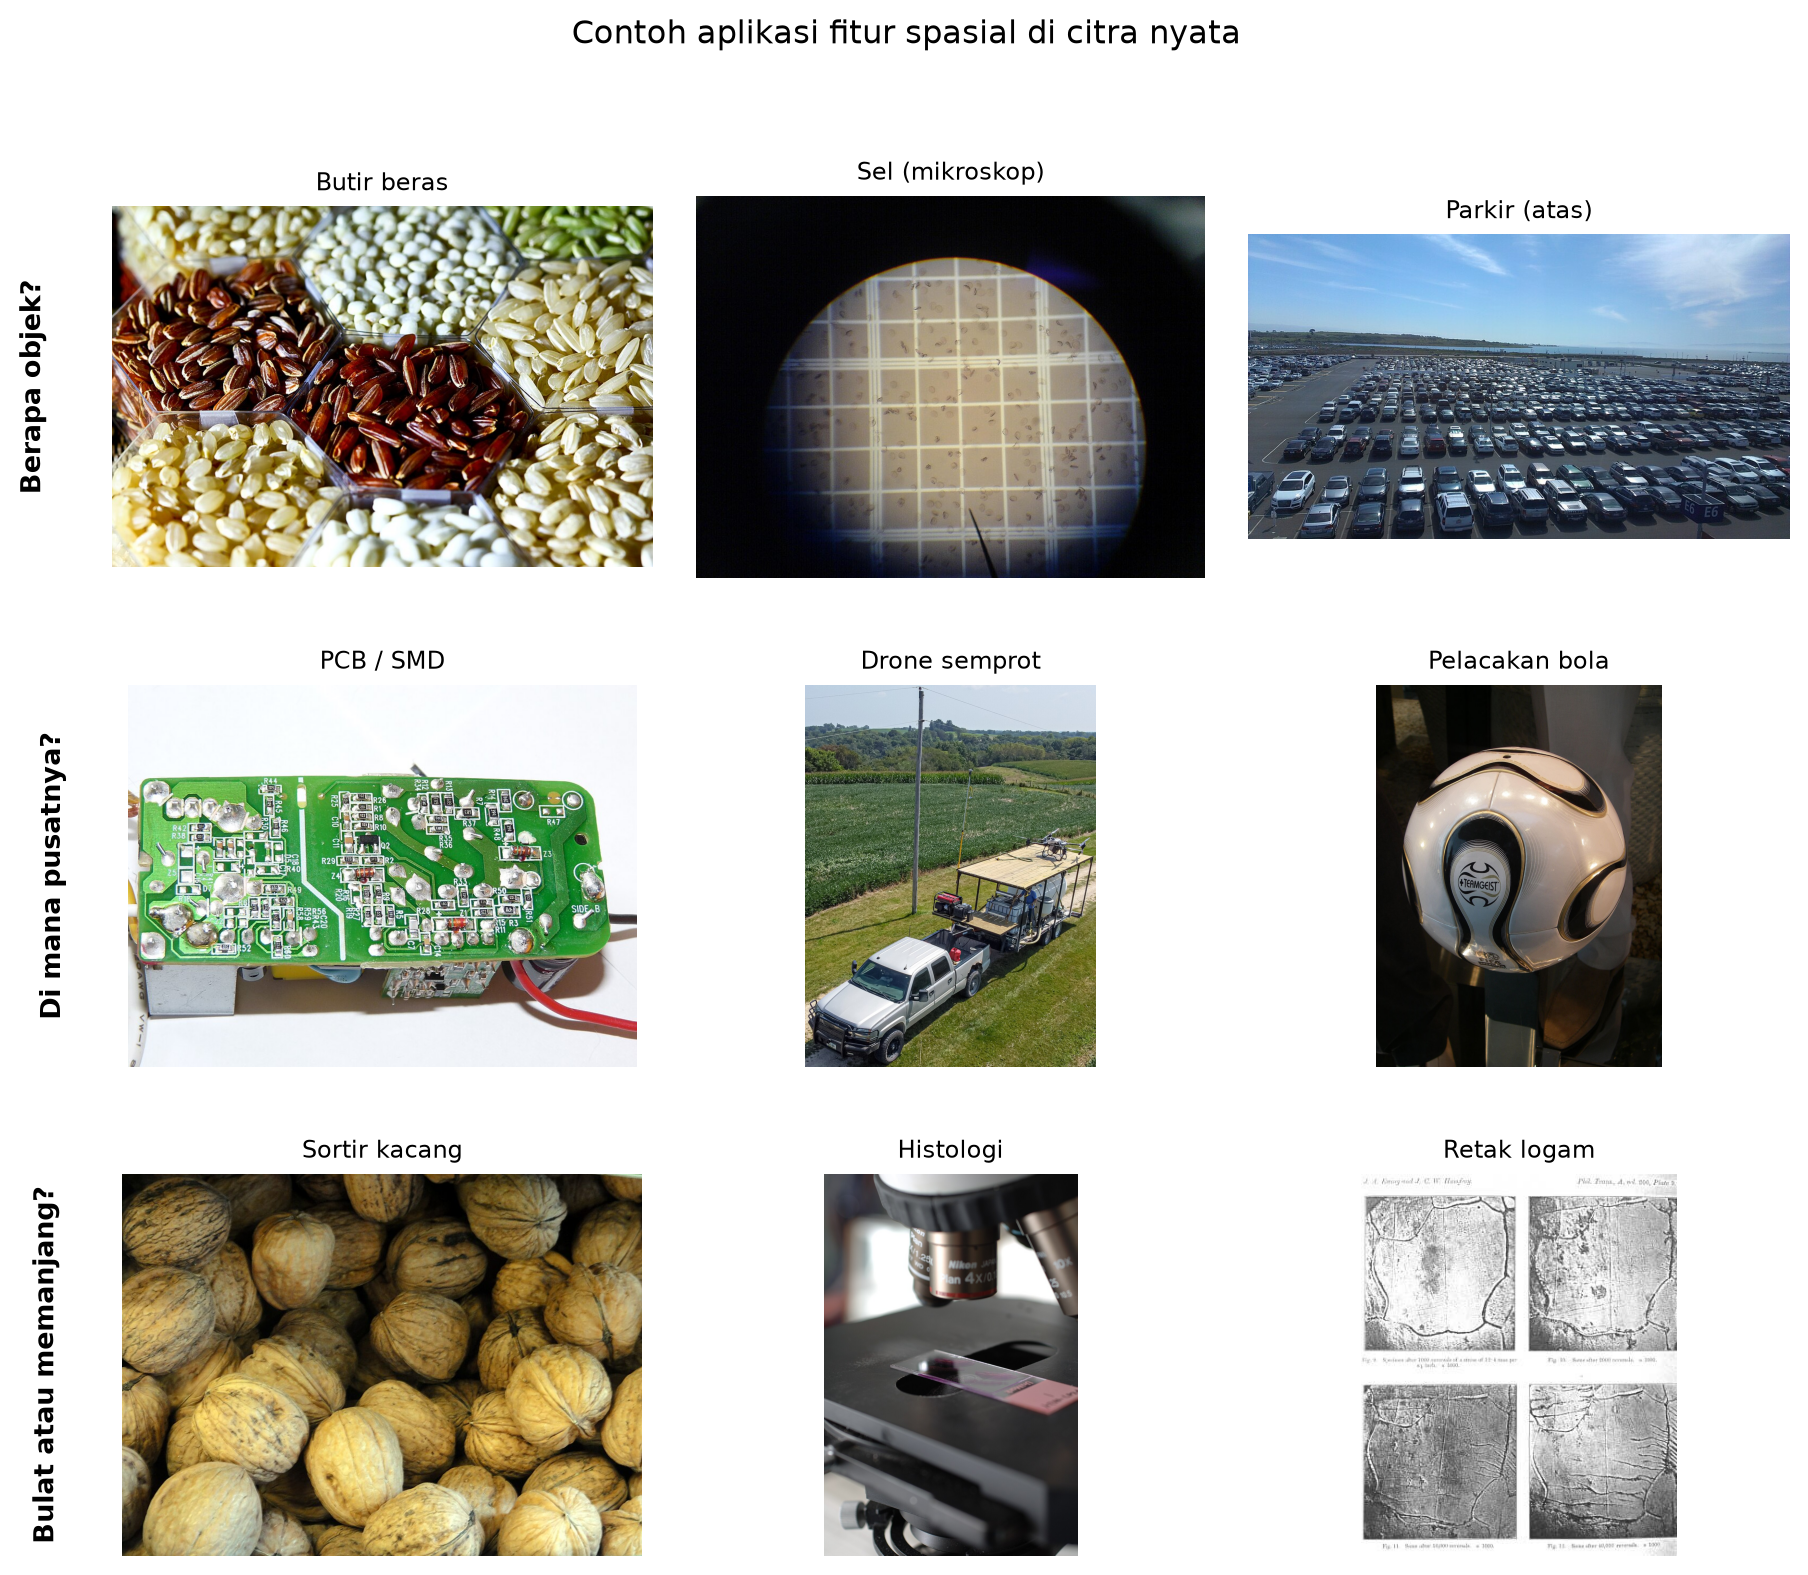
Contoh di kehidupan nyata (setelah segmentasi dan morfologi):
| Pertanyaan operasional | Fitur yang dipakai | Contoh aplikasi |
|---|---|---|
| Berapa objek? | penghitungan label / area per komponen | Butir beras di conveyor; sel atau koloni pada mikroskop; kendaraan di slot parkir (kamera atas). |
| Di mana pusatnya? | centroid \((\bar x, \bar y)\) | Robot pick-and-place PCB; drone semprot bercak gulma; pelacakan bola/orang per frame video. |
| Bulat atau memanjang? | kompakitas, aspect ratio | Sortir kacang/tablet cacat; sel histologi abnormal; goresan/retakan pada logam. |
PCD/assets/pcd11_aplikasi/ATTRIBUTIONS.md.
Alur di lapangan: kamera → threshold/segmentasi → opening/closing → label → fitur per objek → keputusan lolos/tidak atau statistik batch (mis. rata-rata ukuran butir). Fitur yang sama dapat menjadi masukan ringkas ke model yang lebih dalam (CNN, transformer), tetapi modul ini fokus pada perhitungan geometri eksplisit di bawah.
Tiga perluasan singkat dari PCD 09: (1) citra grayscale dan elemen penstruktur non-flat; (2) granulometri untuk ukuran butir; (3) skeleton sebagai ringkasan bentuk. Definisi biner \(A \ominus B\), \(A \oplus B\), opening, dan closing tidak diulang di sini — lihat modul 09.
Pada morfologi biner, \(B\) biasanya datar (flat): hanya menentukan lokasi piksel tetangga yang ikut diuji (anggota \(B\) vs bukan). Pada morfologi grayscale, kita menulis elemen penstruktur sebagai pasangan \((B, h)\): himpunan offset \((u,v)\in B\) dan tinggi \(h(u,v)\) pada setiap offset.
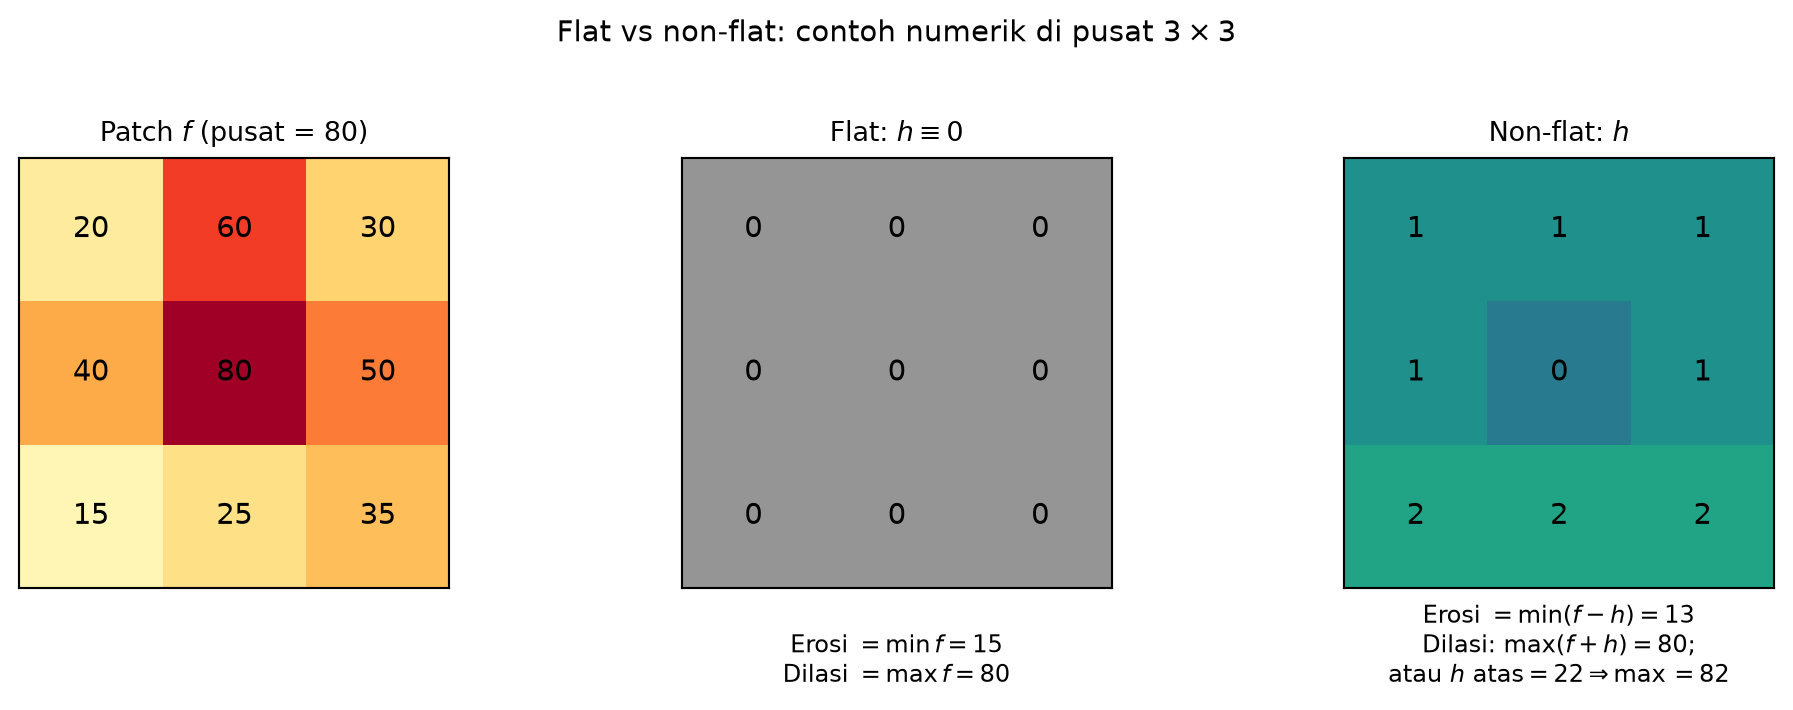
Contoh angka (satu piksel pusat). Ambil jendela \(3\times 3\) di sekitar \((x,y)\) pada citra \(f\) (nilai intensitas):
\[ \begin{bmatrix} 20 & 60 & 30 \\ 40 & \mathbf{80} & 50 \\ 15 & 25 & 35 \end{bmatrix} \quad\text{(pusat } \mathbf{80} \text{ di } (x,y)\text{)}. \]
\(B\) = seluruh \(3\times 3\) (sembilan offset). Flat (\(h \equiv 0\)):
Non-flat (tinggi \(h\) contoh — pusat acuan \(h=0\), pinggir lebih “tinggi”):
\[ h = \begin{bmatrix} 1 & 1 & 1 \\ 1 & 0 & 1 \\ 2 & 2 & 2 \end{bmatrix}. \]
Matriks \(f - h\) (erosi = nilai minimumnya):
\[ f - h = \begin{bmatrix} 19 & 59 & 29 \\ 39 & \mathbf{80} & 49 \\ \mathbf{13} & 23 & 33 \end{bmatrix} \quad\Rightarrow\quad (f \ominus B) = \mathbf{13}. \]
Jadi erosi non-flat di pusat \(\mathbf{13} < 15\) (erosi flat) — lebih gelap. Untuk dilasi dengan \(h\) di atas, \(\max(f+h)=80\) (sama dengan flat) karena pusat sudah paling terang. Agar dilasi non-flat melebihi flat, \(h\) harus “mengangkat” tetangga terang: misalnya \(h=-22\) pada sel di atas pusat (konvensi tinggi relatif), atau setara ambil offset atas dengan \(h_{\mathrm{atas}}=22\) sehingga \(60+22=\mathbf{82} > 80\).
Erosi grayscale (definisi umum, konvensi ini dipakai SciPy grey_erosion):
\[ (f \ominus B)(x,y) = \min_{(u,v)\in B} \bigl\{ f(x+u,y+v) - h(u,v) \bigr\}. \]
Dilasi grayscale:
\[ (f \oplus B)(x,y) = \max_{(u,v)\in B} \bigl\{ f(x+u,y+v) + h(u,v) \bigr\}. \]
Cara membaca erosi. Untuk setiap piksel keluaran di \((x,y)\): geser mask \(B\) (dan bentuk tinggi \(h\)) sehingga acuannya di \((x,y)\); di setiap offset \((u,v)\in B\) lihat nilai \(f\) di piksel citra \(f(x+u,y+v)\) dikurangi tinggi \(h(u,v)\); ambil minimum dari semua nilai itu. Hasil cenderung lebih gelap dan detail terang kecil yang lebih sempit dari \(B\) terhapus.
Cara membaca dilasi. Struktur sama, tetapi tiap sampel adalah \(f(x+u,y+v)+h(u,v)\) dan diambil maksimum — citra cenderung lebih terang; celah gelap sempit tertutup jika skala \(B\) cukup besar.
Opening / closing grayscale: \((f \circ B) = (f \ominus B) \oplus B\) dan \((f \bullet B) = (f \oplus B) \ominus B\) (susunan sama seperti PCD 09, tetapi dengan rumus min/max di atas).
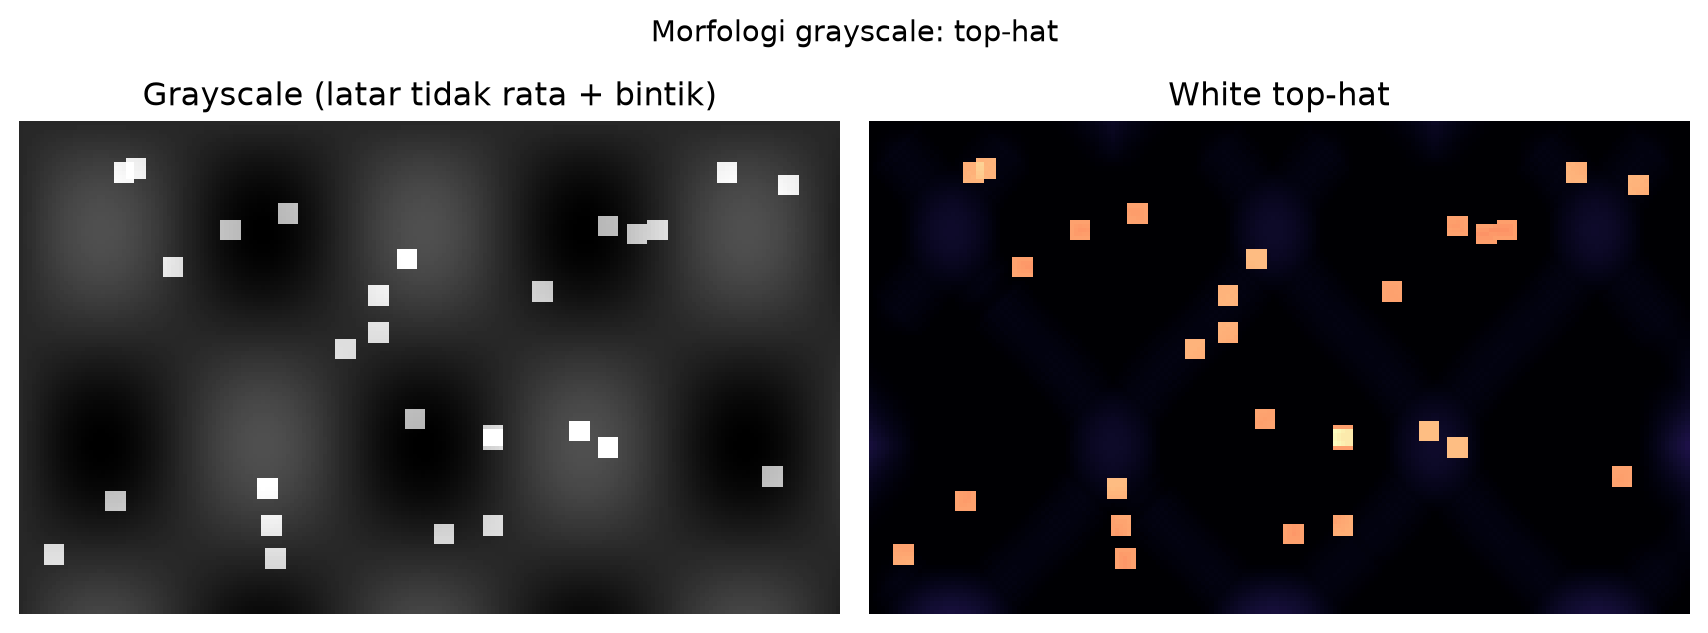
Implementasi: ndimage.grey_erosion, grey_dilation, grey_opening, white_tophat / black_tophat (footprint atau size = bentuk \(B\); pada kasus flat, \(h\equiv 0\)).
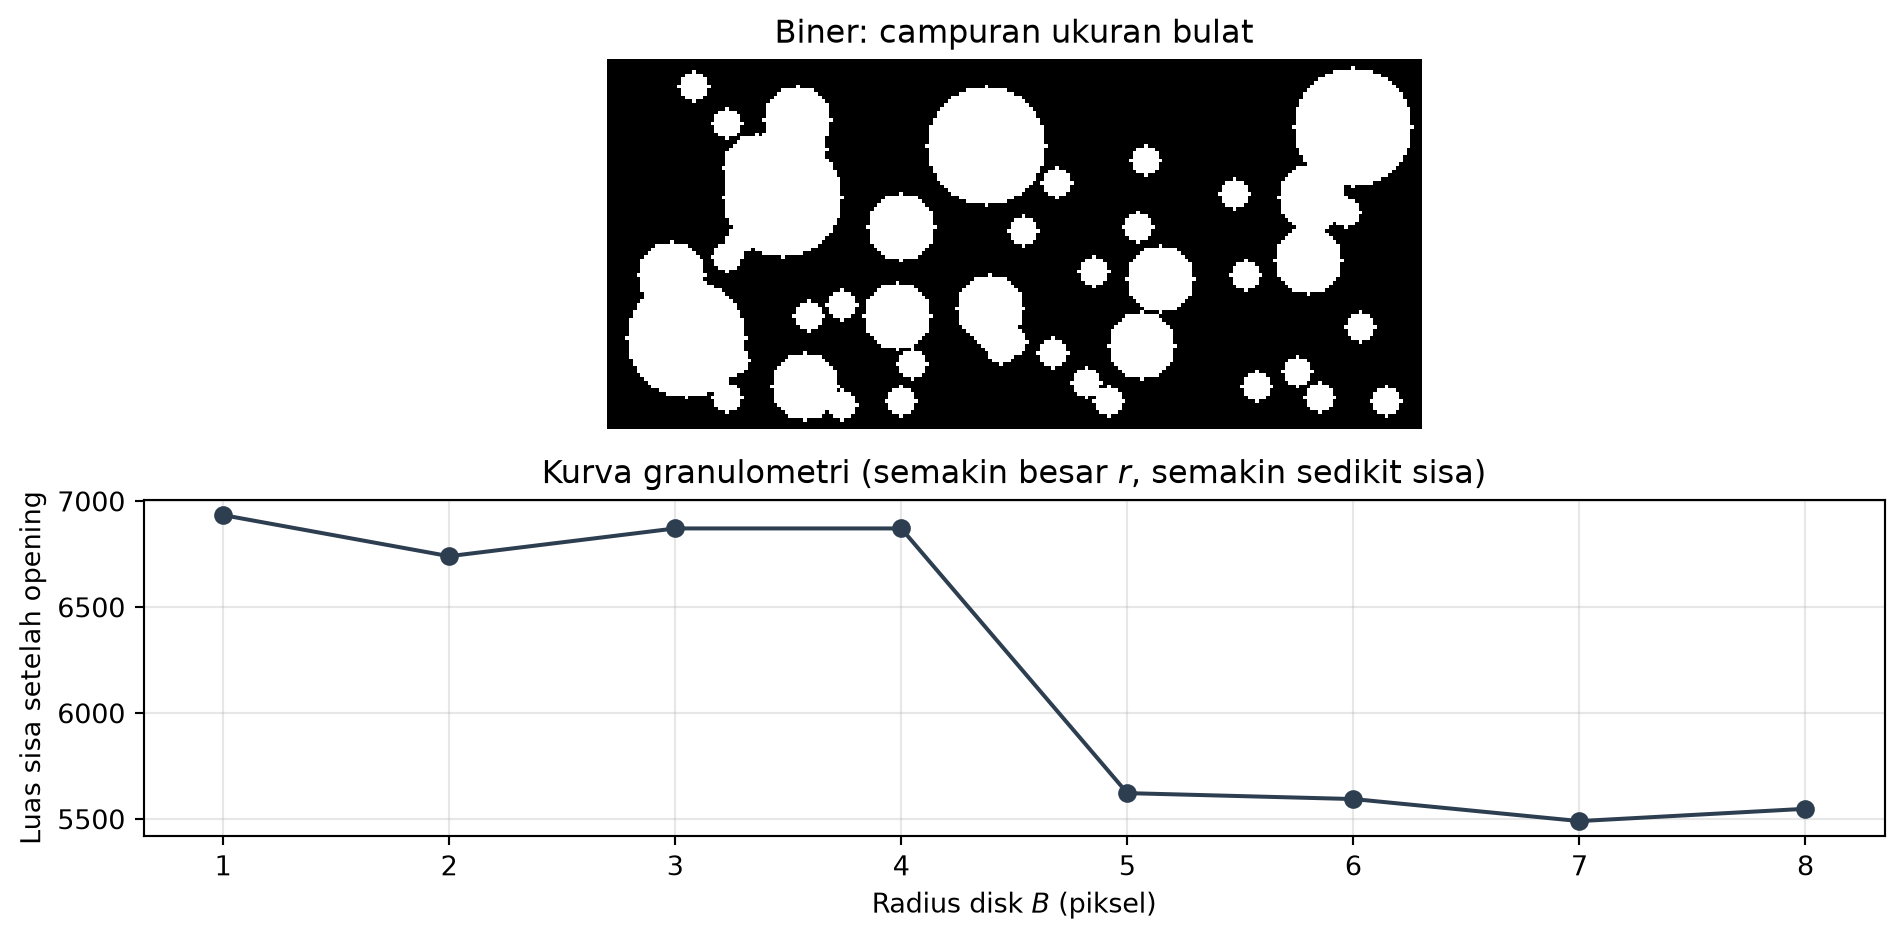
Granulometri morfologi = serangkaian opening dengan \(B_r\) yang membesar (\(r=1,2,3,\ldots\)). Untuk citra biner (atau \(f\) yang sudah diambang):
\[ \Psi(r) = A\bigl( (A_f \circ B_r) \bigr), \quad A_f = \mathbf{1}_{f > t}, \]
dengan \(A(\cdot)\) jumlah piksel foreground dan \(t\) ambang jika \(f\) grayscale. Cara membaca: \(\Psi(r)\) = luas objek yang masih tersisa setelah detail lebih kecil dari skala \(r\) dihapus opening; turunnya \(\Psi\) pada \(r\) tertentu menandakan banyak butir berdiameter \(\lesssim 2r\).
Contoh: distribusi ukuran pasir/semen di mikroskop; kontrol gumpalan farmasi; deteksi partikel oversize di belt (sisa luas besar pada \(r\) besar).
Skeleton adalah kurva satu piksel lebar yang mengikuti “poros” bentuk (cabang/simpul). Diperoleh dengan pengikisan morfologi berulang (bukan sekadar satu kali erosi — lihat PCD 09 untuk efek erosi tunggal).
Contoh nyata:
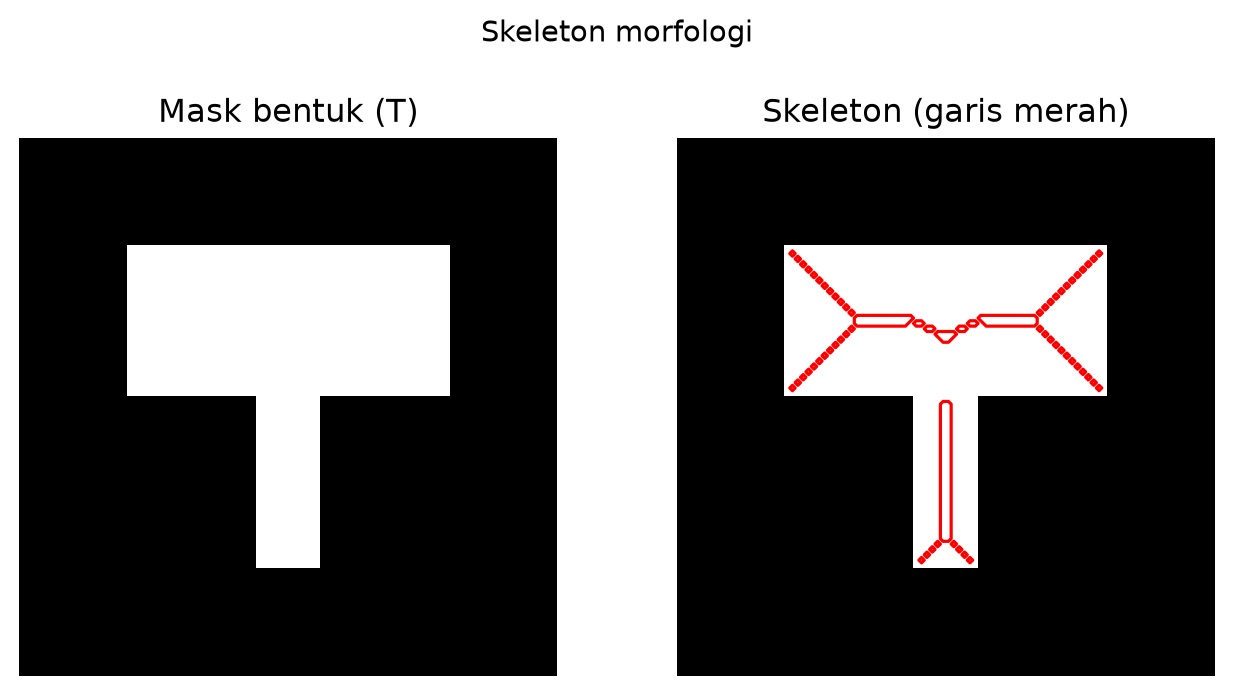
Keluaran morfologi di atas disambung ke label dan deskriptor geometri pada bagian berikutnya.
Diberikan mask biner \(A\), komponen terhubung adalah himpunan maksimal piksel foreground yang saling terhubung menurut konektivitas (4 atau 8). Algoritme labeling memberi label bulat \(1,2,\ldots,N\) pada setiap komponen.
Pada SciPy: scipy.ndimage.label(mask, structure=...) mengembalikan array label dan jumlah komponen. Struktur generate_binary_structure(2, connectivity) harus selaras dengan konektivitas yang Anda maksudkan saat mendefinisikan “satu objek”.
Praktik: hitung fitur per label (loop \(k=1..N\) atau masking labels == k).
Untuk satu komponen dengan mask \(M\) (boolean pada ROI):
| Simbol / nama | Definisi | Catatan |
|---|---|---|
| Area \(A\) | \(A = \sum_{i,j} M[i,j]\) | jumlah piksel; skala bergantung resolusi |
| Centroid \((\bar x, \bar y)\) | pusat massa: \(\bar x = \sum x\,M / A\), \(\bar y = \sum y\,M / A\) | ndimage.center_of_mass |
| Kotak pembatas | min/max indeks baris & kolom tempat \(M\) benar | lebar, tinggi, aspect ratio \(w/h\) |
| Perimeter \(P\) | panjang kontur; aproksimasi: jumlah piksel batas (perbedaan erosi) | \(P \approx \sum_{i,j} |M - \mathrm{erode}(M)|\) |
| Kompakitas | \(C = 4\pi A / P^2\) | lingkaran ideal \(C=1\); nilai menurun jika bergerigi |
| Extent | \(A / (w_{\mathrm{bbox}} h_{\mathrm{bbox}})\) | seberapa “padat” objek mengisi kotak |
Deskriptor di atas bergantung posisi dan orientasi terhadap frame citra (misalnya aspect ratio bbox). Momen gambar merangkum distribusi massa piksel dan memungkinkan fitur Hu yang lebih stabil terhadap transformasi geometri.
Momen geometri menjumlahkan bobot \(i^p j^q M[i,j]\) — analogi massa di bidang. Konvensi: \(i\) = baris, \(j\) = kolom; centroid \((\bar x,\bar y)\) di tabel sebelumnya = \((\bar j,\bar i)\).
\[ m_{pq} = \sum_i \sum_j i^p j^q \, M[i,j]. \]
| Pasangan \((p,q)\) | Nama / makna | Kaitan praktis |
|---|---|---|
| \((0,0)\) | \(m_{00}\) | Sama dengan area \(A\) di tabel deskriptor |
| \((1,0)\), \((0,1)\) | \(m_{10}\), \(m_{01}\) | Menentukan centroid \((\bar i,\bar j)\) |
| \((2,0)\), \((0,2)\), \((1,1)\) | \(m_{20}\), \(m_{02}\), \(m_{11}\) | Sebaran & “kemiringan” distribusi (seperti kovariansi kasar) |
| orde \(\geq 3\) | \(m_{30}\), … | Detail bentuk halus (sisir, tonjolan) |
\[ \bar i = \frac{m_{10}}{m_{00}}, \quad \bar j = \frac{m_{01}}{m_{00}} \quad\text{(setara rumus centroid di tabel deskriptor).} \]
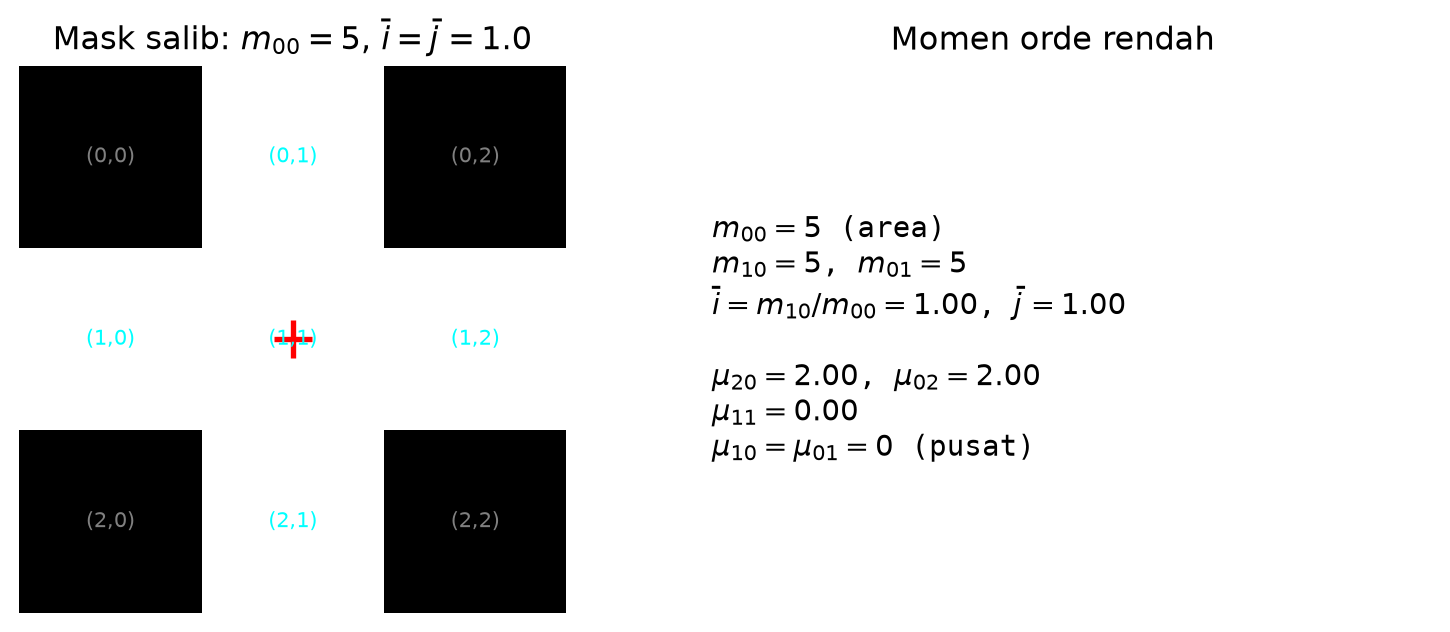
Untuk \(m_{00}=5\), perhitungan tangan memberikan \(m_{10}=m_{01}=5\) sehingga \(\bar i=\bar j=1\) (pusat salib). Angka lengkap \(m_{pq}\) dan \(\mu_{pq}\) orde-2 ada pada figur di bawah.
Geser seluruh objek mengubah \(m_{pq}\) orde tinggi, tetapi bentuk relatif terhadap pusatnya dapat ditangkap dengan koordinat terpusat:
\[ \mu_{pq} = \sum_i \sum_j (i-\bar i)^p (j-\bar j)^q \, M[i,j]. \]
Sifat penting:
Membaca \(\mu_{pq}\) seperti matriks kovariansi \(2\times2\) (untuk orde-2):
\[ \mathbf{C} = \begin{bmatrix} \mu_{20} & \mu_{11} \\ \mu_{11} & \mu_{02} \end{bmatrix}. \]
Eigenvektor \(\mathbf{C}\) menunjukkan sumbu utama elongasi bentuk; eigenvalue proporsional dengan “panjang/lebar” kuadrat. Ini jembatan ke orientasi objek tanpa Hu.
Agar skala (perbesaran uniform) tidak mengubah deskriptor orde \(p+q>1\):
\[ \eta_{pq} = \frac{\mu_{pq}}{\mu_{00}^{\gamma}}, \quad \gamma = 1 + \frac{p+q}{2}. \]
Contoh: orde-2 memakai \(\gamma=2\) sehingga \(\eta_{20}=\mu_{20}/A^2\) — membesarkan objek 2× memperbesar \(\mu_{20}\) kira-kira \(2^2\) dan \(A\) sebesar \(2^2\), rasio \(\eta_{20}\) tetap (dalam model kontinu). Orde \((0,0)\) tidak dinormalisasi; \(\eta_{00}=1\).
Hu (1962) membentuk tujuh skalar \(\Phi_1,\ldots,\Phi_7\) dari \(\eta_{pq}\) dengan kombinasi aljabar yang invarian terhadap translasi, rotasi, dan skala uniform (citra kontinu ideal). Tiga pertama paling sering dipakai:
\[ \begin{aligned} \Phi_1 &= \eta_{20} + \eta_{02}, \\ \Phi_2 &= (\eta_{20}-\eta_{02})^2 + 4\eta_{11}^2, \\ \Phi_3 &= (\eta_{30}-3\eta_{12})^2 + (3\eta_{21}-\eta_{03})^2. \end{aligned} \]
\(\Phi_4\)–\(\Phi_7\) memakai momen orde-3 dan 4 (kombinasi panjang; lihat Hu, 1962, atau skimage.measure.moments_hu). Cara membaca:
Keterbatasan praktik: kuantisasi, noise segmentasi, dan proyeksi 3D membuat \(\Phi_k\) hampir sama tetapi jarang identik — tetap berguna untuk klasifikasi bentuk klasik; pipeline modern sering memakai embedding CNN.
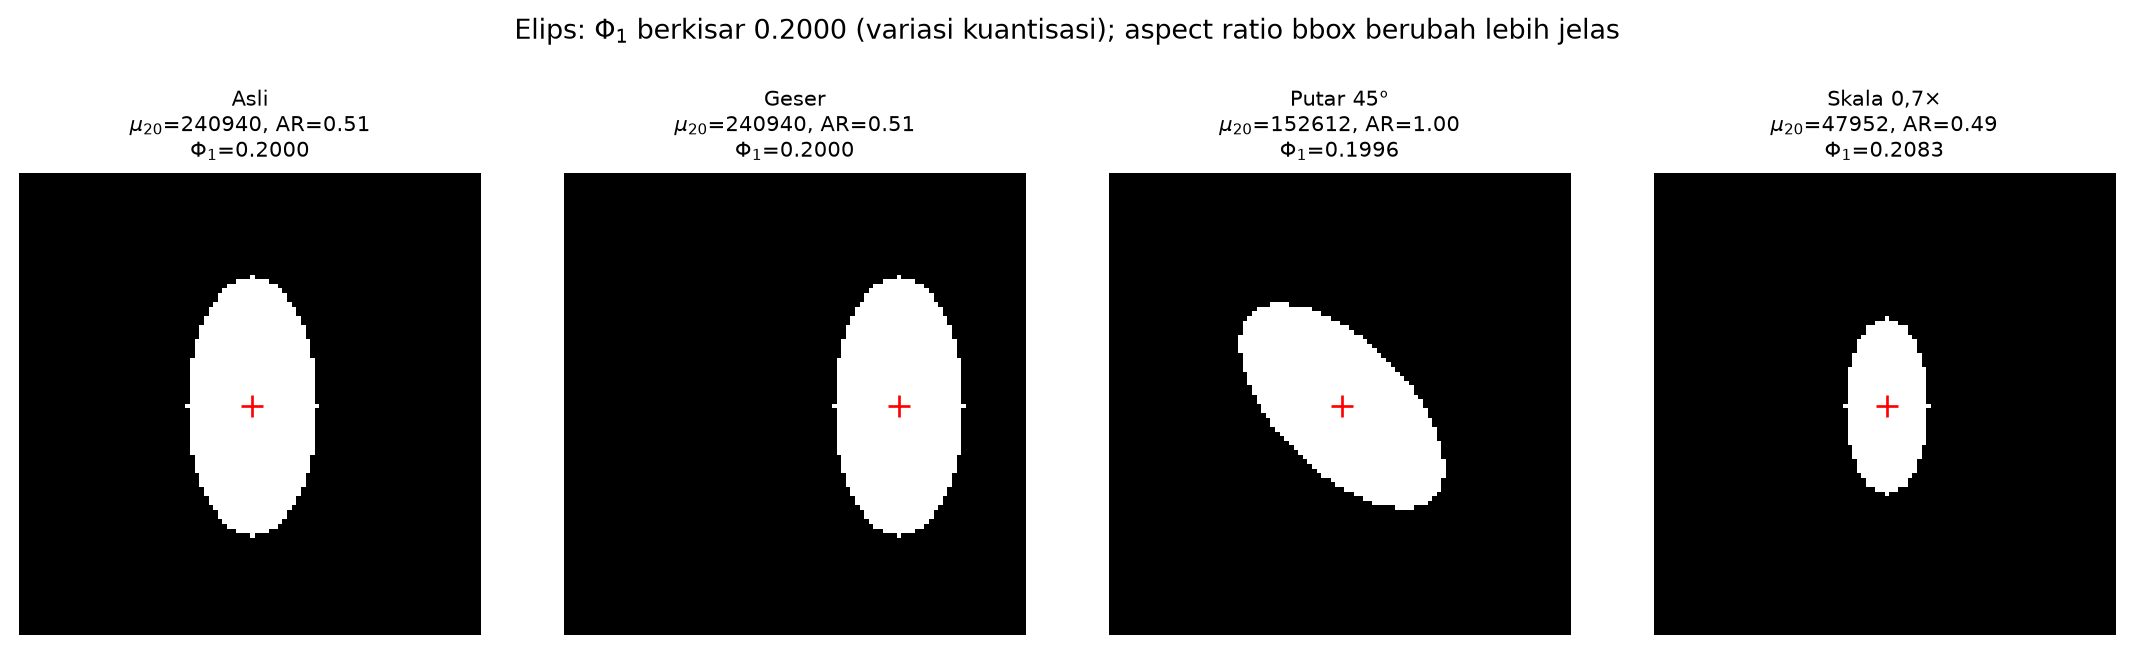
Ringkasan invariansi (model kontinu ideal):
| Transformasi | \(m_{pq}\) | \(\mu_{pq}\) | \(\eta_{pq}\), \(\Phi_k\) |
|---|---|---|---|
| Translasi | berubah | tidak | tidak |
| Rotasi | berubah | berubah | tidak |
| Skala uniform | berubah | berubah (orde \(>0\)) | tidak (orde \(\geq 2\)) |
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage

h, w = 100, 220
Y, X = np.ogrid[:h, :w]
shapes = []
for cy, cx, kind in [(28, 40, "disk"), (28, 120, "square"), (28, 200, "ellipse")]:
    if kind == "disk":
        m = (Y - cy) ** 2 + (X - cx) ** 2 <= 18**2
    elif kind == "square":
        m = np.zeros((h, w), dtype=bool)
        m[cy - 16 : cy + 17, cx - 16 : cx + 17] = True
    else:
        m = ((Y - cy) / 22) ** 2 + ((X - cx) / 10) ** 2 <= 1
    shapes.append((kind, m))

fig, axes = plt.subplots(1, 3, figsize=(11, 3.4))
for ax, (name, m) in zip(axes, shapes):
    ax.imshow(m, cmap="Greys_r", vmin=0, vmax=1)
    cy, cx = ndimage.center_of_mass(m)
    rows, cols = np.where(m)
    ax.plot(cx, cy, "r+", ms=12, mew=2)
    ax.add_patch(
        plt.Rectangle(
            (cols.min(), rows.min()),
            cols.max() - cols.min(),
            rows.max() - rows.min(),
            fill=False,
            edgecolor="cyan",
            lw=1.5,
        )
    )
    A = float(m.sum())
    boundary = m ^ ndimage.binary_erosion(m)
    P = float(boundary.sum())
    circ = 4 * np.pi * A / (P**2 + 1e-9)
    ar = (cols.max() - cols.min() + 1) / (rows.max() - rows.min() + 1)
    ax.set_title(f"{name}\nA={A:.0f}, C={circ:.2f}, AR={ar:.2f}")
    ax.axis("off")
plt.suptitle("Deskriptor geometri per komponen", fontsize=12, y=1.02)
plt.tight_layout()
fig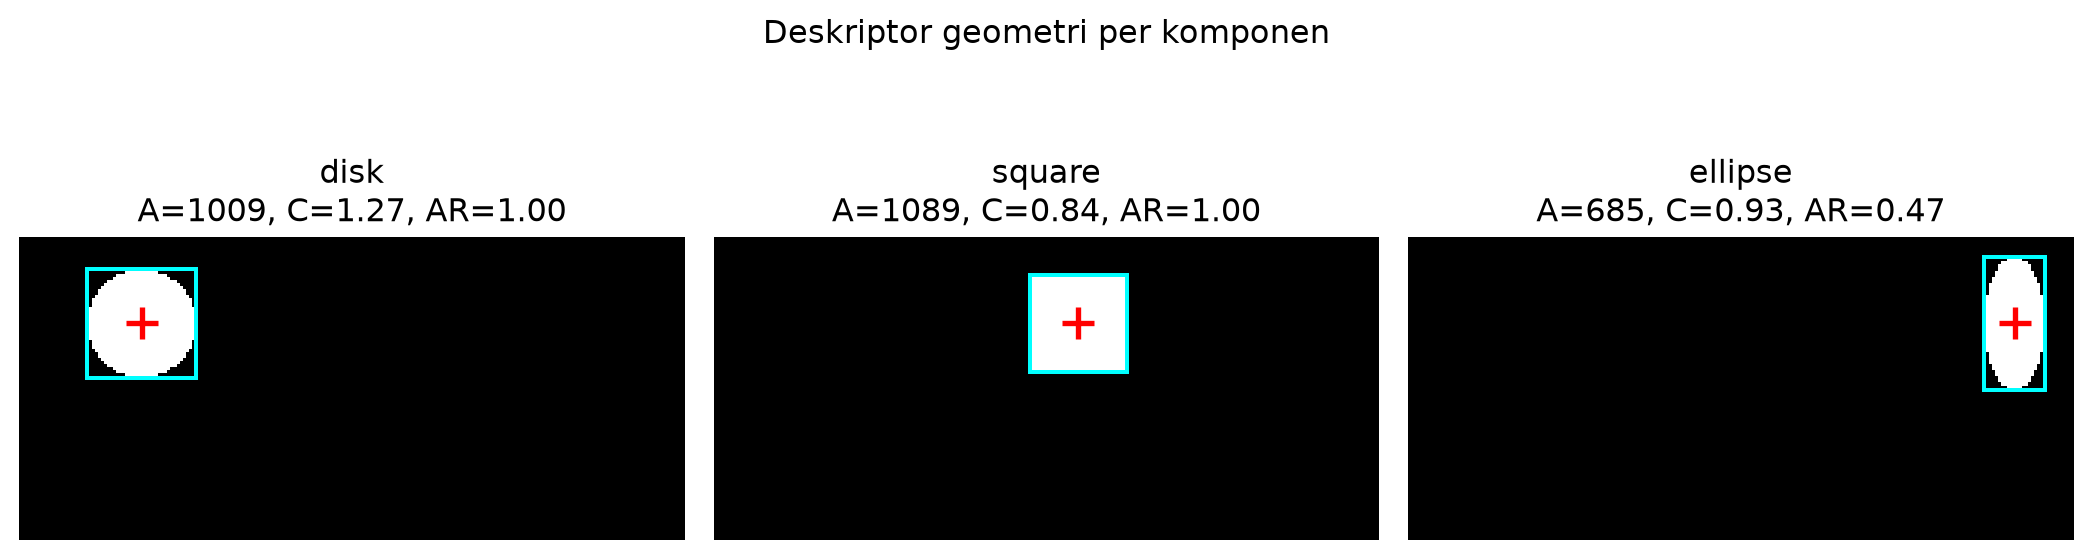
Persegi identik pada tiga posisi: \(m_{20}\) (momen mentah) berubah, \(\mu_{20}\) tetap — ilustrasi invariansi translasi pada momen pusat (bandingkan \(\Phi_1\) pada figur Hu di atas).
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage


def raw_and_central(mask):
    ys, xs = np.where(mask)
    if len(xs) == 0:
        return 0, 0, 0, 0, 0
    m20 = (ys**2).sum()
    cy, cx = ys.mean(), xs.mean()
    mu20 = ((ys - cy) ** 2).sum()
    mu02 = ((xs - cx) ** 2).sum()
    return mask.sum(), m20, mu20, mu02


h, w = 80, 240
fig, axes = plt.subplots(1, 3, figsize=(10, 2.8))
for ax, x0 in zip(axes, [30, 100, 170]):
    m = np.zeros((h, w), dtype=bool)
    m[25:55, x0 : x0 + 30] = True
    ax.imshow(m, cmap="Greys_r", vmin=0, vmax=1)
    cy, cx = ndimage.center_of_mass(m)
    ax.plot(cx, cy, "r+", ms=10)
    A, m20, mu20, mu02 = raw_and_central(m)
    ax.set_title(rf"$A$={A:.0f}, $m_{{20}}$={m20:.0f}, $\mu_{{20}}$={mu20:.0f}")
    ax.axis("off")
plt.suptitle("Momen mentah vs momen pusat saat objek digeser", fontsize=11, y=1.05)
plt.tight_layout()
fig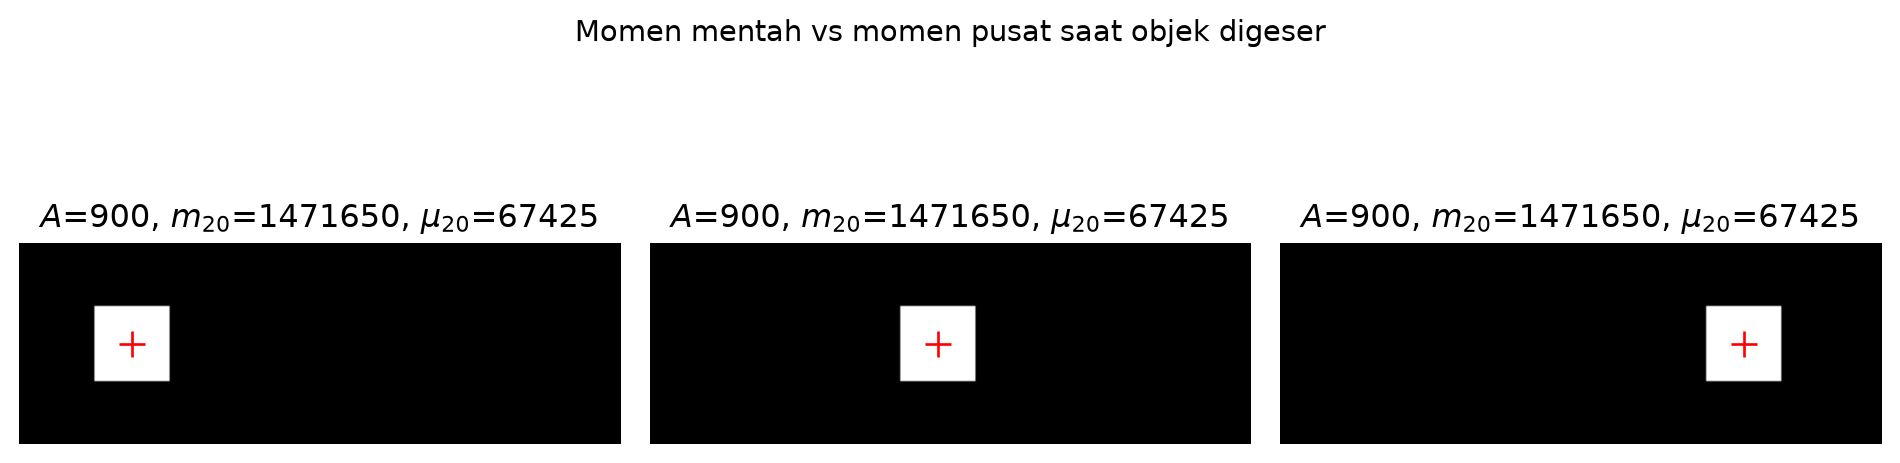
Modul PCD 10 telah memperkenalkan gradien (Roberts, Prewitt, Sobel), Laplacian, LoG, dan gagasan zero-crossing. Bagian ini memfokuskan penyempurnaan lokasi tepi dan transisi ke Canny.
Respons Laplacian atau LoG berubah tanda di sekitar tepi ideal → zero-crossing. Tanpa filter tambahan, peta zero-crossing padat dan berisik. Praktik Marr–Hildreth:
DoG mendekati LoG:
\[ \mathrm{DoG}_{\sigma_1,\sigma_2}(f) = G_{\sigma_1} * f - G_{\sigma_2} * f, \quad \sigma_2 > \sigma_1. \]
Zero-crossing pada DoG serupa dengan LoG pada skala tertentu; banyak model visi biologis memakai DoG sebagai pendekatan.
Canny (1986) merumuskan kriteria: (1) deteksi baik — minim false negative pada tepi sejati; (2) lokalisasi — tepi dekat posisi sejati; (3) respons tunggal — satu puncak per tepi (dicapai dengan non-maximum suppression, NMS). Implementasi populer memakai gradien setelah Gaussian, bukan zero-crossing LoG langsung — tetapi tetap masuk bab “deteksi tepi lanjut” karena NMS + hysteresis menyempurnakan output Sobel.
\[ I = G_\sigma * f \]
Parameter \(\sigma\) mengatur trade-off noise vs ketajaman tepi.
\[ G_x = \frac{\partial I}{\partial x}, \quad G_y = \frac{\partial I}{\partial y}, \quad M = \sqrt{G_x^2 + G_y^2}, \quad \theta = \operatorname{atan2}(G_y, G_x). \]
Diskret: ndimage.sobel atau konvolusi mask Sobel (konsisten dengan PCD 10).
Pada setiap piksel, kuantisasi \(\theta\) ke empat arah dominan (0°, 45°, 90°, 135°). Piksel \(M[i,j]\) dipertahankan hanya jika \(M[i,j]\) adalah maksimum lokal sepanjang arah tegak lurus gradien (arah turunan intensitas). Hasil: tepi setipis mungkin.
Aturan umum: \(T_{\mathrm{low}} \approx 0.4\,T_{\mathrm{high}}\) (disesuaikan dengan data).
Cara membaca hysteresis. Mencegah “putusnya” kontur lemah yang masih merupakan kelanjutan tepi sejati, sambil menolak noise lemah yang terisolasi.
Mengurutkan piksel tepi menjadi kurva untuk analisis bentuk — tidak dibahas implementasi penuh di sini.
Setelah detektor menghasilkan peta tepi \(E_{\mathrm{pred}}\) (biner atau dari ambang pada magnitud gradien), kita perlu mengukur seberapa dekat hasilnya dengan referensi \(E_{\mathrm{gt}}\) (ground truth): anotasi manual, tepi sintetis (citra buatan), atau dataset benchmark (mis. BSDS).
Notasi. \(E_{\mathrm{gt}}[i,j]=1\) jika piksel \((i,j)\) adalah tepi sejati; \(E_{\mathrm{pred}}[i,j]=1\) jika detektor menyatakan tepi. Ukuran citra sama. Pada praktik, \(E_{\mathrm{pred}}\) sering diperoleh dari \(M[i,j] \geq T\) setelah Sobel/Canny.
Tepi terdeteksi jarang selaras piksel-ke-piksel dengan GT (subpiksel, lebar tepi Sobel, \(\sigma\) Gaussian). Evaluasi tanpa toleransi menghukum pergeseran 1 piksel seolah kesalahan total.
Ide: tebalkan GT sebesar toleransi \(d\) (piksel) dengan dilasi morfologi \(d\) iterasi (8-tetangga):
\[ E_{\mathrm{gt}}^{(d)} = E_{\mathrm{gt}} \oplus B_d, \]
dengan \(B_d\) disk radius \(d\). Piksel prediksi dianggap benar positif (TP) jika masuk ke \(E_{\mathrm{gt}}^{(d)}\):
\[ \text{piksel } p \in E_{\mathrm{pred}} \text{ adalah TP} \quad\Leftrightarrow\quad p \in E_{\mathrm{gt}}^{(d)}. \]
False positive (FP): piksel prediksi di luar \(E_{\mathrm{gt}}^{(d)}\) (tepi palsu terlalu jauh dari GT).
False negative (FN): piksel GT tidak “tercover” prediksi — pada implementasi edukatif di bawah, GT dihitung FN jika tidak ada prediksi pada lokasi GT persis (\(E_{\mathrm{gt}}\) tanpa dilasi). Dengan kata lain: TP memakai toleransi pada sisi prediksi; FN memakai overlap ketat pada sisi GT (konvensi sederhana; literatur benchmark kadang simetriskan kedua sisi).
Hitung jumlah piksel (bukan hanya “jumlah tepi”):
\[ TP = \sum_{i,j} \bigl( E_{\mathrm{pred}}[i,j] \land E_{\mathrm{gt}}^{(d)}[i,j] \bigr), \]
\[ FP = \sum_{i,j} E_{\mathrm{pred}}[i,j] - TP, \qquad FN = \sum_{i,j} E_{\mathrm{gt}}[i,j] - \sum_{i,j} \bigl( E_{\mathrm{pred}}[i,j] \land E_{\mathrm{gt}}[i,j] \bigr). \]
Presisi (seberapa “bersih” prediksi):
\[ \mathrm{Precision} = \frac{TP}{TP + FP}. \]
Recall (seberapa banyak GT yang tertangkap):
\[ \mathrm{Recall} = \frac{TP}{TP + FN}. \]
F1 (rata-rata harmonik — satu angka saat trade-off presisi–recall):
\[ F_1 = \frac{2\,\mathrm{Precision}\cdot\mathrm{Recall}}{\mathrm{Precision}+\mathrm{Recall}}. \]
| Metrik | Rendah berarti… | Tipikal penyebab pada deteksi tepi |
|---|---|---|
| Presisi | Banyak FP | Ambang \(T\) terlalu rendah, noise tekstur |
| Recall | Banyak FN | Ambang \(T\) terlalu tinggi, \(\sigma\) besar memburamkan tepi |
| \(F_1\) | Keseimbangan buruk | Perlu sweep \(T\) atau tuning \(\sigma\), \(T_{\mathrm{high}}\) |
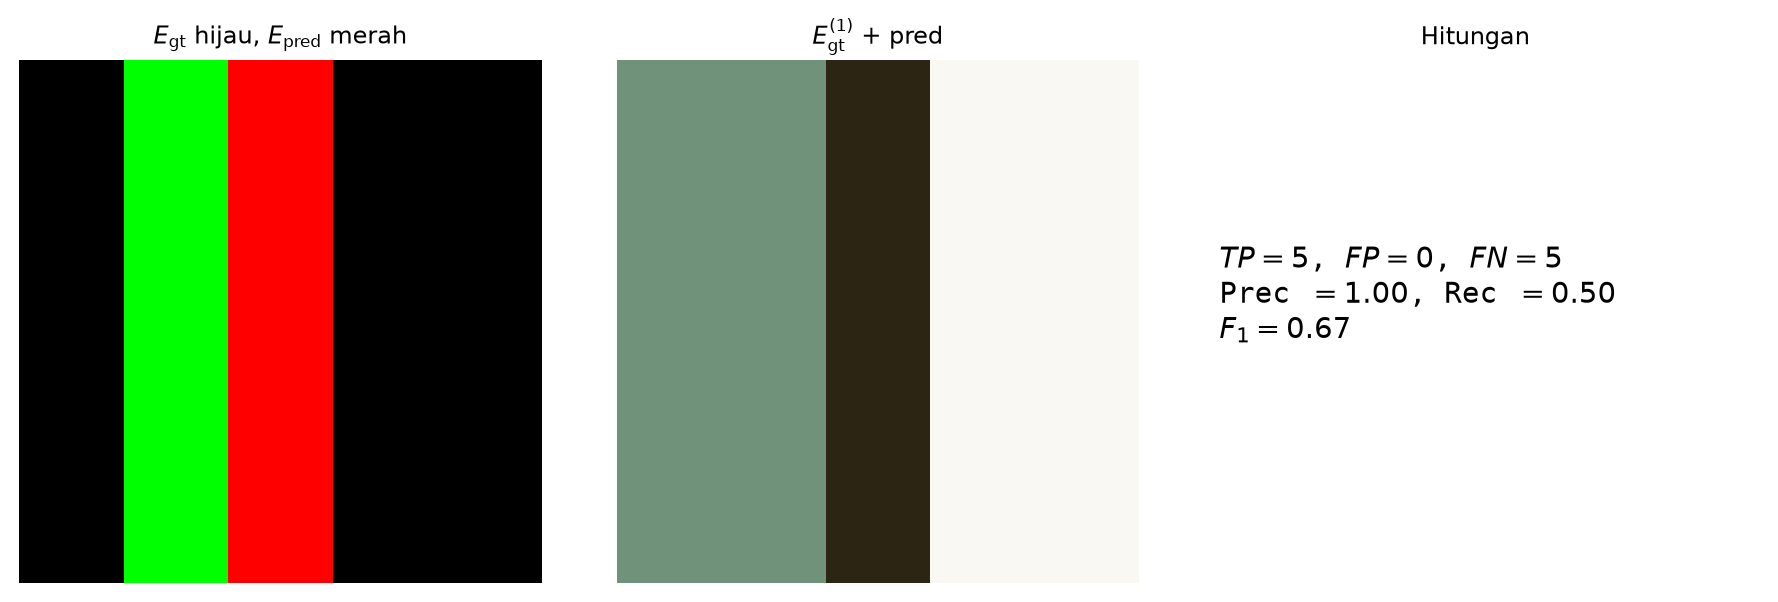
GT = garis vertikal di kolom \(j=1\); prediksi = garis di kolom \(j=2\) (geser 1 piksel). Dilasi \(d=1\) pada GT menutupi kolom \(0,1,2\).
\[ E_{\mathrm{gt}} = \begin{bmatrix} 0&1&0&0&0\\ 0&1&0&0&0\\ 0&1&0&0&0\\ 0&1&0&0&0\\ 0&1&0&0&0 \end{bmatrix}, \quad E_{\mathrm{pred}} = \begin{bmatrix} 0&0&1&0&0\\ 0&0&1&0&0\\ 0&0&1&0&0\\ 0&0&1&0&0\\ 0&0&1&0&0 \end{bmatrix}. \]
Maka \(\mathrm{Precision} = 5/5 = 1{,}00\), \(\mathrm{Recall} = 5/(5+5) = 0{,}50\), \(F_1 = 2\times1\times0{,}5 / 1{,}5 \approx 0{,}67\). Tanpa toleransi, presisi/recall keduanya 0 — toleransi \(d\) mengakui pergeseran subpiksel yang wajar.
Detektor menghasilkan skor kontinu (magnitud gradien \(M\)). Satu ambang \(T\) → satu pasangan (Presisi, Recall). Mengubah \(T\):
Praktik: plot Presisi, Recall, dan \(F_1\) terhadap \(T\); pilih \(T\) di puncak \(F_1\) atau sesuai kebutuhan aplikasi (mis. medis: recall tinggi). Contoh 4 di bawah memakai citra \(128\times128\) dengan tepi vertikal GT dan Sobel, toleransi \(d=2\) piksel.
Pada evaluasi per piksel, setiap lokasi punya label: tepi (\(E_{\mathrm{gt}}=1\), kelas positif) atau bukan tepi (\(E_{\mathrm{gt}}=0\), kelas negatif). Detektor memberi skor \(M[i,j]\); prediksi \(E_{\mathrm{pred}} = \mathbf{1}_{M \geq T}\). Untuk ambang \(T\) tertentu (konvensi tanpa toleransi spasial pada ROC — berbeda dari \(F_1\) dengan \(E_{\mathrm{gt}}^{(d)}\) di atas):
\[ TP = \sum (E_{\mathrm{pred}} \land E_{\mathrm{gt}}), \quad FN = \sum (\neg E_{\mathrm{pred}} \land E_{\mathrm{gt}}), \] \[ FP = \sum (E_{\mathrm{pred}} \land \neg E_{\mathrm{gt}}), \quad TN = \sum (\neg E_{\mathrm{pred}} \land \neg E_{\mathrm{gt}}). \]
False positive rate dan true positive rate:
\[ \mathrm{FPR} = \frac{FP}{FP + TN}, \quad \mathrm{TPR} = \frac{TP}{TP + FN} = \mathrm{Recall}. \]
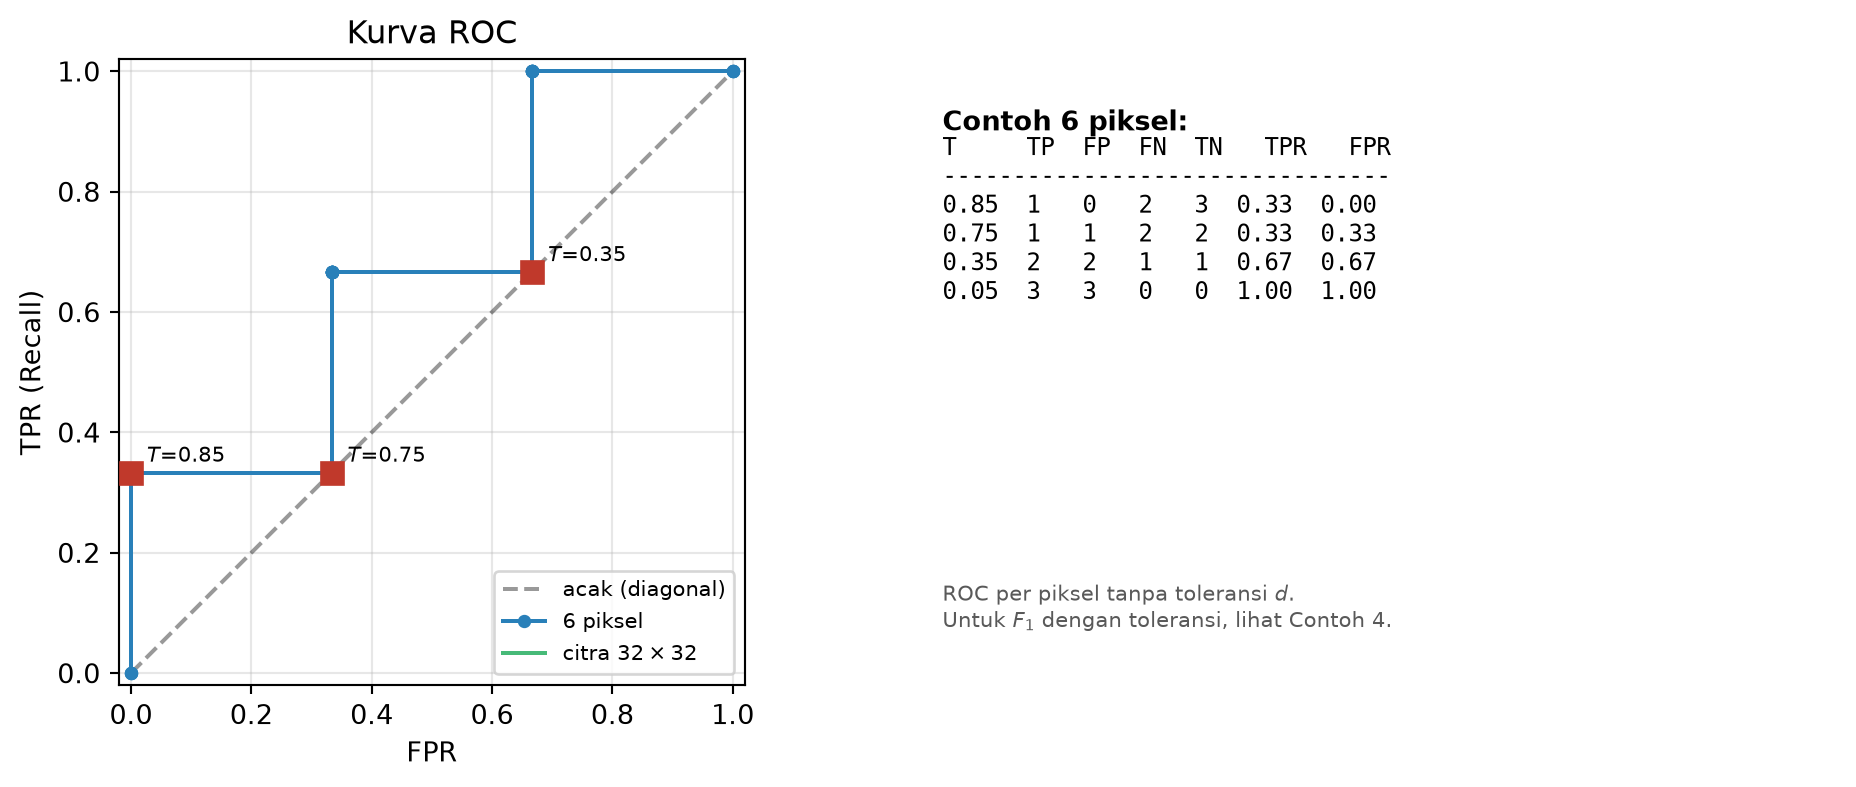
Kurva ROC memplot TPR vs FPR saat \(T\) diurutkan dari tinggi ke rendah. Detektor lebih baik jika kurva menjauhi diagonal (TPR tinggi pada FPR rendah). Pada citra besar, kelas non-tepi dominan sehingga FPR sensitif terhadap noise lemah.
Skor magnitud \(M\) dan label GT (Y = tepi, N = bukan):
| Piksel | \(M\) | GT |
|---|---|---|
| 1 | 0,90 | Y |
| 2 | 0,70 | Y |
| 3 | 0,40 | N |
| 4 | 0,80 | N |
| 5 | 0,30 | Y |
| 6 | 0,10 | N |
Ada 3 positif (GT=Y) dan 3 negatif (GT=N).
\(T = 0{,}85\) — hanya piksel 1 terdeteksi: \(TP=1\), \(FN=2\), \(FP=0\), \(TN=3\) → \(\mathrm{TPR} = 1/3 \approx 0{,}33\), \(\mathrm{FPR} = 0/3 = 0\).
\(T = 0{,}75\) — piksel 1, 2, 4: \(TP=2\), \(FN=1\), \(FP=1\), \(TN=2\) → \(\mathrm{TPR} = 2/3 \approx 0{,}67\), \(\mathrm{FPR} = 1/3 \approx 0{,}33\).
\(T = 0{,}35\) — piksel 1–5: \(TP=3\), \(FN=0\), \(FP=2\), \(TN=1\) → \(\mathrm{TPR} = 1\), \(\mathrm{FPR} = 2/3 \approx 0{,}67\).
\(T = 0{,}05\) — semua terdeteksi: \(\mathrm{TPR} = 1\), \(\mathrm{FPR} = 1\) (titik sudut kanan atas).
Tiga titik \((\mathrm{FPR}, \mathrm{TPR})\) pertama membentuk kurva yang naik dari \((0, 1/3)\) ke \((1/3, 2/3)\) lalu ke \((2/3, 1)\); titik \((1,1)\) di ujung ambang sangat rendah.
Kurva Presisi–Recall atau \(F_1(T)\) pada Contoh 4 melengkapi ROC: keduanya memvariasikan \(T\), tetapi ROC menekankan trade-off terhadap seluruh piksel non-tepi (melalui FPR), sedangkan Presisi menekankan kebersihan prediksi tepi.
Untuk perkuliahan: \(F_1\) dengan toleransi \(d\) dan sweep \(T\) (atau \(T_{\mathrm{high}}, T_{\mathrm{low}}\) pada Canny) biasanya cukup membandingkan \(\sigma\) dan parameter ambang.
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage


def load_crop():
    try:
        from scipy.datasets import ascent
        f = ascent().astype(np.float64)
    except ImportError:
        x = np.linspace(0, 4 * np.pi, 512)
        y = np.linspace(0, 4 * np.pi, 512)[:, None]
        f = np.clip(120 + 80 * np.sin(x) * np.cos(y * 0.7), 0, 255)
    f = f[120:392, 128:400]
    return (f - f.min()) / (f.max() - f.min() + 1e-9)


def canny_edu(f, sigma=1.2, th_high=0.20, th_low=0.08):
    g = ndimage.gaussian_filter(f, sigma)
    gx = ndimage.sobel(g, axis=1)
    gy = ndimage.sobel(g, axis=0)
    mag = np.hypot(gx, gy)
    mag_n = mag / (mag.max() + 1e-9)
    ang = np.arctan2(gy, gx)
    nms = np.zeros_like(mag_n)
    for i in range(1, mag_n.shape[0] - 1):
        for j in range(1, mag_n.shape[1] - 1):
            a = ang[i, j]
            m = mag_n[i, j]
            if (-np.pi / 8 <= a < np.pi / 8) or a >= 7 * np.pi / 8 or a < -7 * np.pi / 8:
                n1, n2 = mag_n[i, j - 1], mag_n[i, j + 1]
            elif np.pi / 8 <= a < 3 * np.pi / 8:
                n1, n2 = mag_n[i - 1, j + 1], mag_n[i + 1, j - 1]
            elif 3 * np.pi / 8 <= a < 5 * np.pi / 8:
                n1, n2 = mag_n[i - 1, j], mag_n[i + 1, j]
            else:
                n1, n2 = mag_n[i - 1, j - 1], mag_n[i + 1, j + 1]
            if m >= n1 and m >= n2:
                nms[i, j] = m
    strong = nms >= th_high
    weak = (nms >= th_low) & (nms < th_high)
    edges = strong.copy()
    for _ in range(12):
        edges = edges | (weak & ndimage.binary_dilation(edges))
    return g, mag_n, nms, edges


f = load_crop()
g, mag_n, nms, edges = canny_edu(f)

fig, axes = plt.subplots(1, 4, figsize=(13, 3.2))
for ax, im, t, cmap in zip(
    axes,
    [f, g, nms, edges.astype(float)],
    ["Asli", rf"Gaussian ($\sigma$=1.2)", "NMS", "Canny (hysteresis)"],
    ["gray", "gray", "magma", "gray_r"],
):
    ax.imshow(im, cmap=cmap)
    ax.set_title(t)
    ax.axis("off")
plt.suptitle("Deteksi tepi lanjut — Canny", fontsize=12, y=1.05)
plt.tight_layout()
fig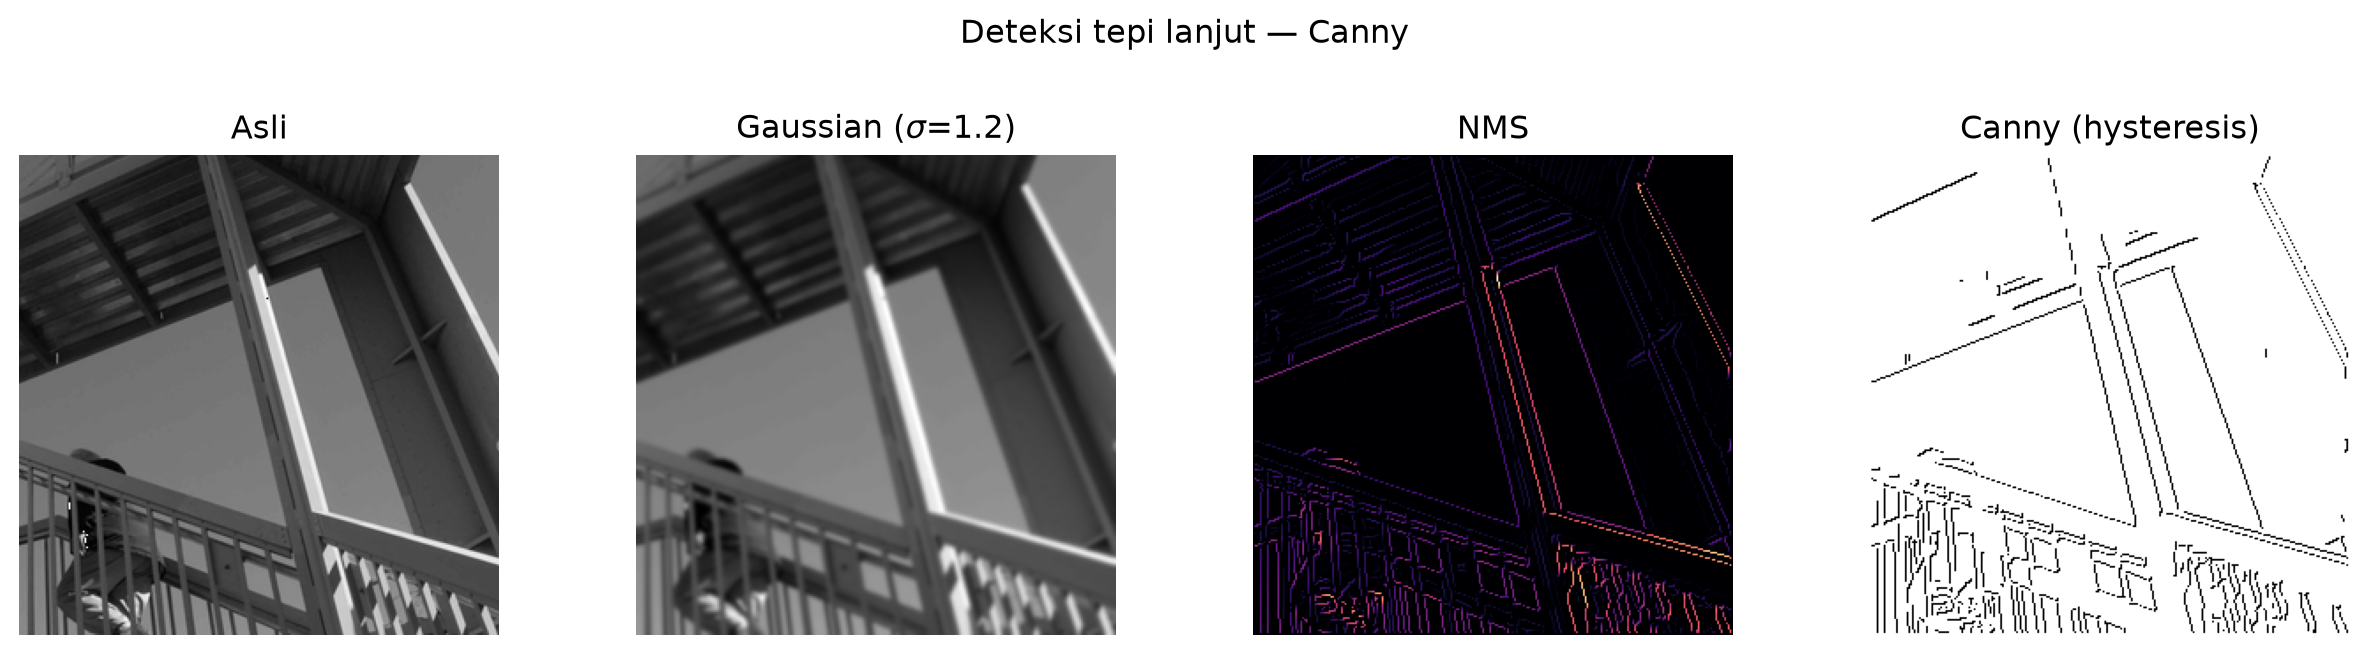
Citra \(128\times128\): transisi intensitas vertikal; \(E_{\mathrm{gt}}\) = dua kolom di tengah. Magnitud Sobel dinormalisasi; \(E_{\mathrm{gt}}^{(2)}\) = dilasi 2 iterasi. Kode memakai rumus \(TP\), \(FP\), \(FN\) di atas untuk setiap ambang \(T\).
import matplotlib

matplotlib.use("Agg")
import matplotlib.pyplot as plt
import numpy as np
from scipy import ndimage

h, w = 128, 128
f = np.zeros((h, w))
f[:, w // 2 :] = 1.0
f[:, : w // 2] = 0.2
gt = np.zeros((h, w), dtype=bool)
gt[:, w // 2 - 1 : w // 2 + 1] = True
mag = np.hypot(ndimage.sobel(f, axis=1), ndimage.sobel(f, axis=0))
mag /= mag.max() + 1e-9
gt_d = ndimage.binary_dilation(gt, iterations=2)
ths = np.linspace(0.05, 0.55, 15)
prec, rec, f1 = [], [], []
for th in ths:
    pred = mag >= th
    tp = (pred & gt_d).sum()
    fp = pred.sum() - tp
    fn = gt.sum() - (pred & gt).sum()
    p = tp / (tp + fp + 1e-9)
    r = tp / (tp + fn + 1e-9)
    prec.append(p)
    rec.append(r)
    f1.append(2 * p * r / (p + r + 1e-9))

fig, axes = plt.subplots(1, 2, figsize=(10, 3.5))
axes[0].imshow(f, cmap="gray")
axes[0].contour(gt, levels=[0.5], colors="lime", linewidths=1)
axes[0].set_title("Citra + kontur GT")
axes[0].axis("off")
axes[1].plot(ths, prec, "o-", label="Precision")
axes[1].plot(ths, rec, "s-", label="Recall")
axes[1].plot(ths, f1, "^-", label="F1")
axes[1].set_xlabel("Ambang magnitud Sobel")
axes[1].legend()
axes[1].grid(True, alpha=0.3)
axes[1].set_title("Kurva evaluasi (tol. 2 px)")
plt.tight_layout()
fig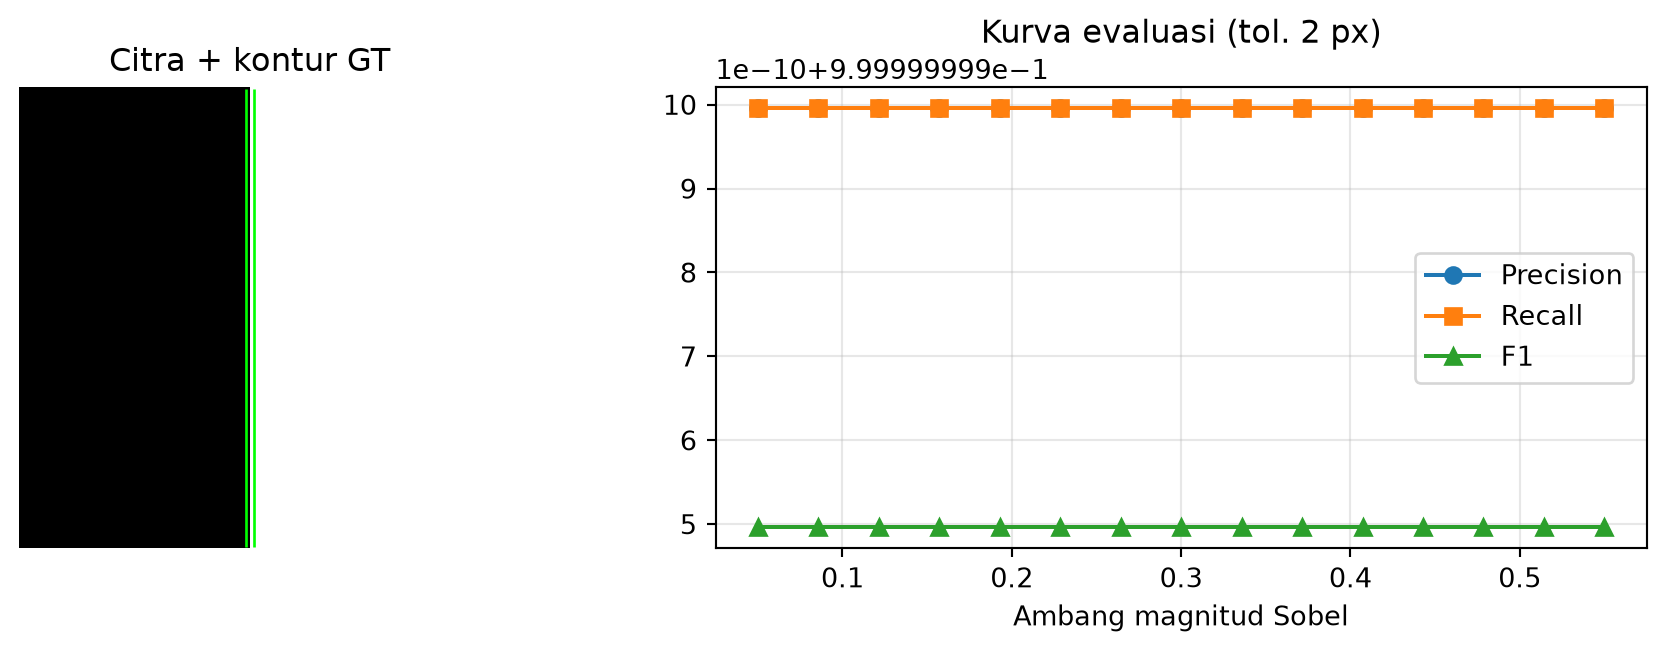
Rangkuman alur di awal modul, dengan urutan bab di sini:
label + deskriptor / momen / Hu (Contoh 1–2).Kerjakan tanpa kode (kalkulator atau hitung tangan). Indeks \((i,j)\) = baris, kolom; pusat jendela \(3\times3\) di \((1,1)\) kecuali dinyatakan lain. Patch referensi intensitas (sama seperti contoh morfologi grayscale di modul ini):
\[ f = \begin{bmatrix} 20 & 60 & 30 \\ 40 & \mathbf{80} & 50 \\ 15 & 25 & 35 \end{bmatrix}. \]
Erosi grayscale flat. \(B\) = kotak \(3\times3\) penuh, \(h \equiv 0\). Hitung \((f \ominus B)\) di pusat \((1,1)\) (minimum sembilan nilai \(f\)).
Dilasi grayscale flat. Dengan \(B\) dan \(f\) yang sama, hitung \((f \oplus B)\) di pusat.
Erosi grayscale non-flat. Elemen penstruktur \[ h = \begin{bmatrix} 1 & 1 & 1 \\ 1 & 0 & 1 \\ 2 & 2 & 2 \end{bmatrix} \] (pusat \(h=0\)). Bentuk matriks \(f-h\), lalu hitung \((f \ominus B)\) di pusat.
Dilasi non-flat. Pada patch \(f\) yang sama, pakai \(h\) dengan \(h(0,1)=22\) dan \(h=0\) di sel lain. Hitung \((f \oplus B)=\max(f+h)\) di pusat; bandingkan dengan hasil dilasi flat pada soal 2.
Gaussian \(3\times3\) (pra-Canny). Kernel diskret (hingga skala) \[ h_G = \tfrac{1}{16}\begin{bmatrix} 1&2&1\\2&4&2\\1&2&1 \end{bmatrix}. \] Hitung \((f * h_G)[1,1]\) dengan perkalian elemen demi elemen lalu jumlahkan.
Sobel. Kernel Sobel \(G_x^{(S)}\), \(G_y^{(S)}\) seperti PCD 10. Hitung \(G_x\), \(G_y\), dan \(\|\nabla f\|=\sqrt{G_x^2+G_y^2}\) di pusat patch \(f\).
Non-maximum suppression (satu piksel). Setelah Sobel, magnitud ter-normalisasi di sekitar \((1,1)\): \(M[0,1]=55\), \(M[1,1]=80\), \(M[2,1]=62\) (arah gradien mendatar, \(\theta \approx 0°\)). Arah kuantisasi untuk NMS tegak lurus gradien (arah 90° = baris). Bandingkan \(M[1,1]\) dengan \(M[0,1]\) dan \(M[2,1]\). Apakah \(M[1,1]\) dipertahankan setelah NMS? Jelaskan.
Hysteresis (skala kecil). Ambang \(T_{\mathrm{high}}=70\), \(T_{\mathrm{low}}=40\). Klasifikasikan kuat/lemah/tolak untuk \(M[1,1]=80\), \(M[0,2]=45\), \(M[2,0]=35\). Piksel lemah \((0,2)\) 8-tetangga menyentuh \((1,1)\). Apakah \((0,2)\) masuk tepi akhir? Apakah \((2,0)\)?
Momen gambar. Mask salib \(3\times3\) (satu di tengah dan empat lengan, \(m_{00}=5\)): \[ M = \begin{bmatrix} 0&1&0\\1&1&1\\0&1&0 \end{bmatrix}. \] Hitung \(m_{10}\), \(m_{01}\), centroid \((\bar i,\bar j)\), lalu \(\mu_{20}\), \(\mu_{02}\), \(\mu_{11}\). Verifikasi \(\mu_{10}=\mu_{01}=0\).
Presisi, recall, F1. Ground truth memuat 10 piksel tepi. Prediksi: 12 piksel tepi, 8 di antaranya berjarak \(\leq 2\) piksel dari GT (TP), sisanya FP. Berapa FN? Hitung Precision, Recall, dan \(F_1\).